新しい動き
日本の内閣官房は、2026年5月27日に一部変更したAIロボティクス戦略を公開している。同じ公式一覧には、8月に変更された分野別実装ロードマップも掲載されている。戦略は社会実装を、現場データ、検証、安全、標準、インテグレーション能力、人材育成が結び付く仕組みとして捉える。これは政策の方向と予定された施策である。AI搭載ロボットが読者の現場で導入可能だと証明するものではなく、補助金や購入の道筋を保証するものでもない。
別機関であるNEDOのデジタル・ロボットシステム技術基盤構築事業は、ハード、ソフト、センサーを一つのシステムとして機能させるSIの難しさを説明する。特定の用途を想定して共通化できるSIモジュールの開発を目指す事業で、ページの最終更新日は2026年2月2日である。二つの一次資料を合わせると、装置そのものだけでなく周辺の接続作業に政策上の関心が向いている、という限定的な結論を導ける。それは政府戦略と事業設計についての結論であり、全国での導入実績や性能の測定値ではない。COCONはこの情報を、一作業の購入判断に必要な証拠を問うために使う。
政策本文には研究開発と社会実装を同時に進める考えがある。しかし「実装」という言葉は、現場の個別設備について試験済みという意味ではない。ロードマップの改訂日を確かめ、研究の予定、制度の検討、現場で確認済みの結果を別々に記録すると、説明の射程を誤りにくい。
Evidence: AI Robotics Strategy, partially revised 27 May 2026 · AI Robotics Inter-Ministerial Liaison Meeting index · Digital Robot Systems Technology Infrastructure Project
COCONの運用上の解釈
COCONの分析では、この政策は購入側が不足する証拠を洗い出す表として役立つ。「モデルが物を認識する」という提案だけでは、代表性のあるデータを誰が用意するか、認識失敗をどう発見するか、確信度が低いとき装置が何をするか、モデルの変更を誰が承認するかが分からない。稼働中の施設では、それらの空白が運用上の責任になる。戦略が実装、標準、人材を重視していることから調達チームの質問は作れるが、特定の供給企業が政府に推奨されたかのように述べてはならない。
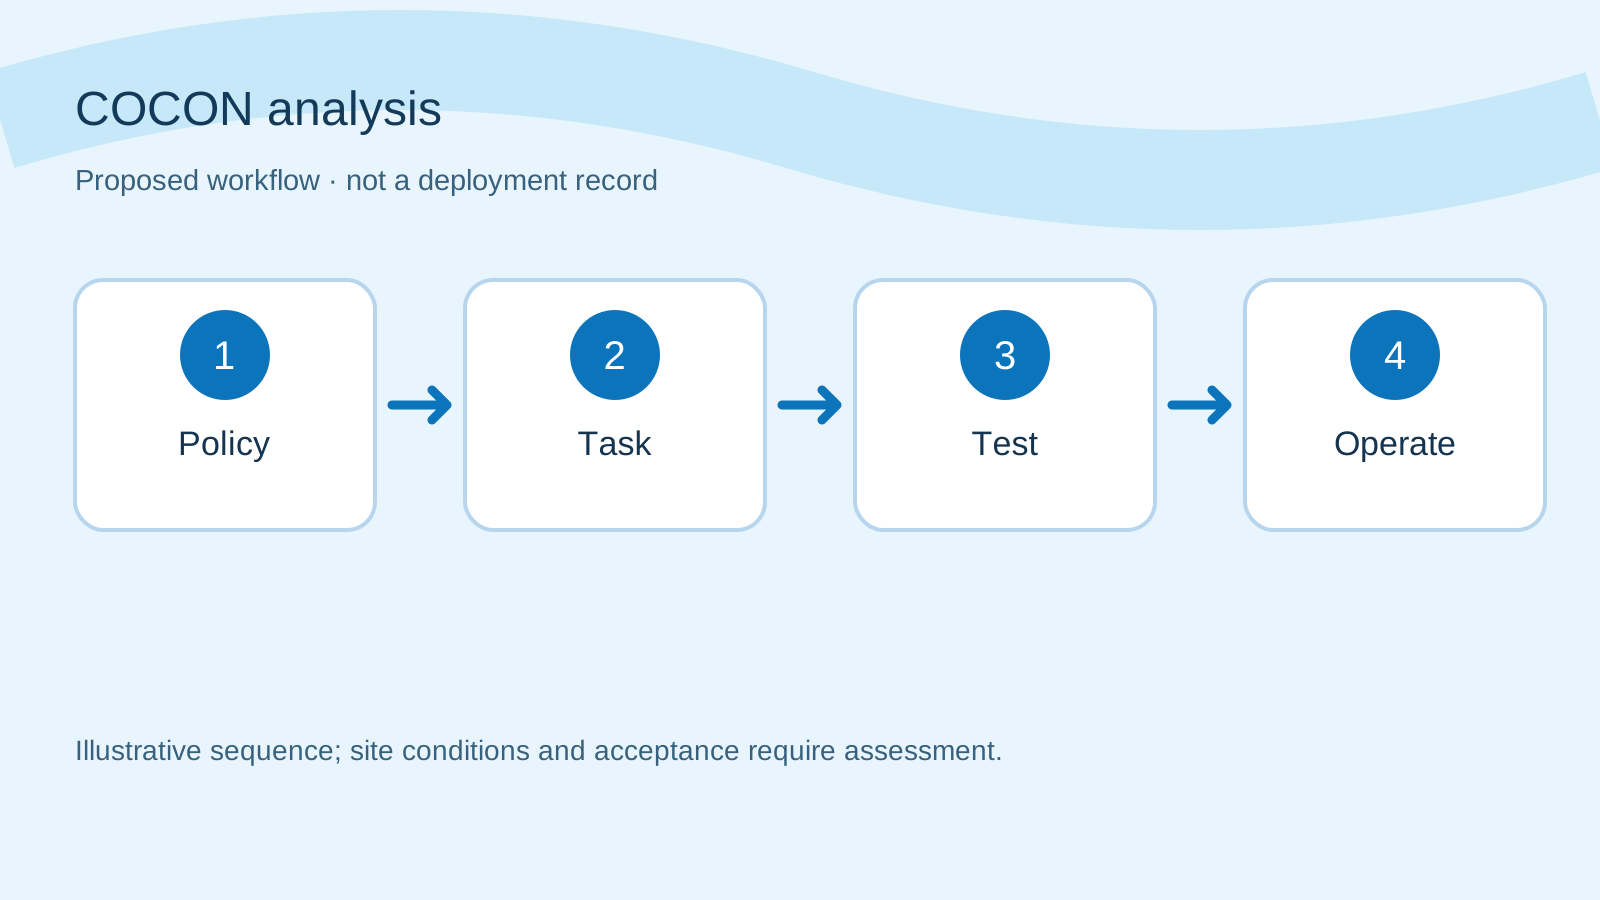
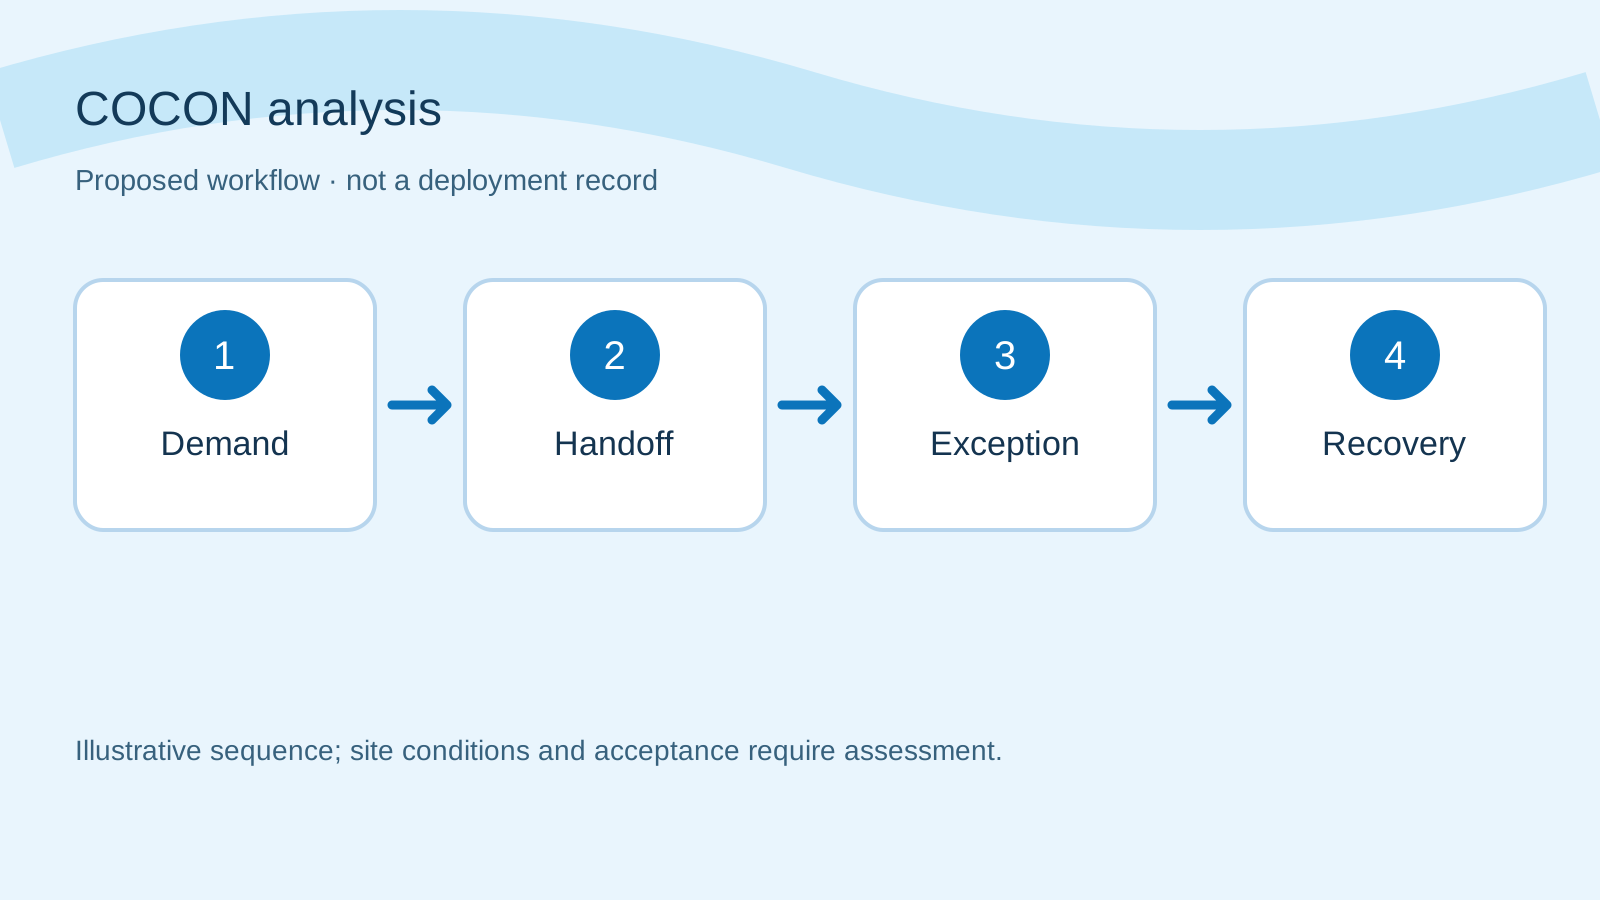
具体例として、閉じた非危険物の部品箱を、一つの準備地点から一つの組立ステーションへ運ぶ内部搬送を考える。ロボットや自動化方式はまだ決めない。実証の焦点は、要求、積み込み、移動または移送、受領、例外、復旧を含む限定作業の証拠である。経路と物が安定しているなら、AIを使わない単純な方式のほうが適する可能性もある。国の見出しに合わせるだけで基盤モデルを追加すべきではない。COCONが確かめたいのは適応能力が本当に必要か、安全上の境界を作業者が理解できるかである。
工程が単純に見える場合ほど、例外に責任者を割り当てる。箱が見つからない、受領者が不在、搬送要求が二重に発行されたとき、誰が次の安全な一手を決めるかを明示する。判断を作業者の勘に任せれば、同じ機械を導入してもシフトごとに結果が変わる。
対象となる一つの工程
生産上の必要から始め、ロボットのデモから始めない。組立ステーションは決められた箱の種類と数量を必要時刻までに要求する。準備場所では箱のID、内容、蓋の状態を確認する。箱と受領場所が準備できたときだけ搬送要求を開始し、到着と受領を区別する。受領者はIDと状態を確認し、受け入れ、拒否、別場所への移動のどれかを記録する。空箱の返却を工程に含めるか除くかも明示する。この境界がないと、往路の成功が次のサイクルで箱不足を隠す。
運行区域にいる人と設備を地図にする。ライン作業者、材料担当、保全技術者、安全責任者、情報担当は、作業を止めたり変更したりする理由が異なる。扉の状態、交差交通、床の変化、一時置き場、認識機能を提案する場合の照明や視覚的な雑音、通信が必要な場所の電波を記録する。シフト交代時や生産品変更後の要求の扱いも決める。例外が起きても工程が成り立つ必要がある。生産には、部品を受け取るための既知の手動手順が残っていなければならない。
受領後の帳簿更新も工程の一部である。ロボットが目的地の近くにいるだけで材料を在庫から引き落とすと、未受領の箱が見えなくなる可能性がある。物理的な動作と業務上の確定は異なるため、両者をつなぐ確認信号の責任を設計段階で決める。
政策と現場実績を分ける
内閣官房の戦略は政府の計画であり、NEDOのSI事業は研究開発の取り組みである。どちらも特定のロボットが本稿の箱搬送作業を完遂した証明ではない。採択事業、試作品、インテグレーター向けモジュール、量産現場で稼働する工程は成熟度が異なる。調達では供給者が主張する段階に合った証拠を求める。実験室の試験条件、監督下の実証記録、同じ荷物と環境での稼働ログを区別する。開発意図を現在の供給可能性に言い換えない。
AIによる認識を提案するなら、決まったトリガーや固定治具と比べて何が変わるのかを聞く。箱の位置、ラベル、障害物の変動に対応するという提案はあり得るが、それぞれに限定した試験が必要である。選別された画像で良い結果でも、照明、包装、カメラ位置が変わると失敗する場合がある。モデル更新には評価と管理された公開手順が要る。公開政策の文章は、現場固有の誤受領、識別漏れ、遅延のしきい値を決められない。購入側と運用側が、従来工程の観察と誤りの影響評価を踏まえて決める。
成熟度の資料では、試験条件と失敗例にも注目する。成功した映像や平均の認識率だけでは、変わった包装、遮られた視野、急な停止、担当者の交代を評価できない。購入側は自社の運用に近い条件での証拠を求め、示されていない項目を未確認として残す。
Evidence: AI Robotics Strategy, partially revised 27 May 2026 · Digital Robot Systems Technology Infrastructure Project
一作業のシステム設計
搬送をインターフェースの集合として設計する。生産要求にはID、部品または箱の種類、数量、出発地、行先、期限、取消し規則を与える。物理面には合意した搬送台、積み込み治具、安全な運行区域、受領場所、電源計画、人とのやり取り、復旧手段が必要だ。データ面では各受け渡し、装置状態、作業者の介入、失敗理由を記録する。通信断や重複要求が来ても状態の変化を試験できるようにする。受領という事象は受け取り工程のものであり、ロボットの位置推定だけでは成立しない。
安全機能には独立したリスク評価と責任者が必要である。AIモデルの確信度は保護停止、運行区域の規則、訓練された担当者の代わりにならない。箱を判別できないとき、経路が塞がれたとき、受領者が不在のとき、電源や通信に障害があるときの動作を決める。緊急の部品には手動の経路を残す。NEDOの事業はハード、ソフト、センサーを一体の設計課題として扱う必要を示す。一方、ここで挙げた具体的な制御はCOCONの提案であり、NEDOがこの現場で提供済みだと述べているわけではない。
インターフェースの設計書には正常時だけでなく、タイムアウト、再送、取消し、重複を含める。現場で通信が回復したとき、失敗したと思った要求が突然再実行されないようにする。状態の意味を生産側と装置側で共有できなければ、画面上の成功表示は受領の証拠にならない。
Evidence: Digital Robot Systems Technology Infrastructure Project
データと責任分担
データの流れは目的と所有権から始める。受け渡しの証明、例外の診断、提案するモデルの改善に必要な観測だけを特定する。データ源、時刻、作業ID、関連ソフトの版、処置結果を記録する。カメラがあるだけで無制限に映像を集めない。保存期間、閲覧、削除、共有の規則を現場と合意する。研究協力先がデータを求める場合も、何をどの権限で渡せるかを現場が判断する。国の政策は工場データへの自動的な権利を与えない。
オフラインの学習と現場での動作を分ける。例外を選別し、責任のある人がラベルを確認し、通常例と不利な条件の未学習データで新しいモデルを試し、物理動作を制御させる前に公開を承認する。以前の版に戻す道と、各作業に結び付く版の記録を残す。更新後は関連する受入試験を繰り返す。これは現場データと信頼できる実装を重視する戦略に基づくCOCONの分析である。戦略が仮想の箱搬送経路にこれらの手順を指定しているわけではない。購入側は、仕事の性質と失敗の影響に比例したデータ管理を定める。
データを集める前に、必要最小限の項目で目的を満たせるかを考える。例外の原因を知るために短い事象ログで足りるなら、長時間の映像を保管する理由は弱い。収集する場合も、個人や機密情報が映る範囲、閲覧者、保管先、削除時期を現場と合意する。
範囲を限定した実証
COCONの実証提案は、一つの準備地点、一つの組立ステーション、一種類の閉じた箱、一つの運行時間帯に限定する。複数の拠点、頻繁に変わる製品群、無人のシフトから始めない。まず手動の流れを描き、区域を評価する。その後、監督下で空箱の試験、代表的な荷物の試験、制御された生産要求へ進み、手動経路は維持する。比較期間中は作業定義を固定する。箱、経路、センサー配置、モデルが実質的に変われば変更を記録し、影響する試験を繰り返す。異なる条件の結果を混ぜない。
生産責任者は要求と受領、安全責任者は区域、技術責任者は接続、保全責任者は復旧、データ責任者はログを担当する。小さな現場では兼務できるが役割を消してはならない。実証前に終了条件も決める。受入シートを満たすか、限定した再設計と再試験が必要か、この環境では不採用とするかである。治具が不適切だと分かる結果や単純な代替策が見つかる結果も価値ある証拠であり、宣伝上の失敗ではない。
段階を進める条件も先に決めておく。空箱で安全に停止できない状態なら実荷重へ進まない。実荷重で受け渡しが不安定なら生産要求へ進まない。進行を急ぐために判定項目を試験中に緩めると、最後に残る結果の意味が薄れる。
基準値と受入条件
同じ運行時間帯に従来の搬送を観察する。要求の発行、箱の準備、積み込み、到着、受領、例外、手動介入、ライン待ちを記録する。対象となる要求は、取消しと失敗を理由付きで含めて全件を分母に残す。扉の状態、交通、必要なら照明、シフト、製品の構成など、各事象の環境も記す。基準値には時間と誤りの影響の両方を示す。間違った箱を速く届けても成功ではないし、生産停止中の遅い配送を自動的にロボットのせいにしてもいけない。
受入項目の案は、受領時の箱と数量の一致、追跡できる状態履歴、合意した期限内の完了、交差部での安全な停止、認識が不確かな場合や通信断時の管理された動作、重複配送を防ぐ訓練済みの手動復旧である。数値しきい値は、基準値の変動とリスク評価を確認した後に現場が決める。COCONは各項目を分けて、介入と失敗も報告する。危険な動き、要求IDの消失、責任者不在の復旧、区域を隔離できない状況は停止条件である。これは提案する試験設計であり、特定のロボットが合格したという主張ではない。
受入判定は一つの総合点だけで行わない。正しい箱、期限、安全な停止、復旧などは性質が違う。全体の成功率が高くても、危険な交差が一度起きれば、安全の問題として独立に扱う。分母、除外した要求、異常の分類を報告書に残す。
リスクと限界
政策ロードマップは改訂され得るし、研究事業も審査によって範囲が変わり得る。どちらも購入の権利を生まない。資金支援や標準に関する実際の判断には、最新の公式版を読む必要がある。提案工程にも現場固有のリスクがある。箱のばらつき、受領者の不在、ネットワーク制限、一時的な障害物により、安定していると思った経路が使えなくなる場合がある。カメラ、ラベル、照明が変わればモデルの挙動も変わり得る。運行範囲が変われば安全評価を作り直す。
接続の費用と日程は装置の見積りほど見えやすくない。治具、インターフェース、データ使用許可、試験、教育、支援、手動代替策には時間と責任者が必要である。戦略やNEDO事業から節約額や投資回収を推測してはならない。実証の結果、適切なのは改良した台車、固定式の移送装置、または補充規則の見直しだと分かる可能性がある。ロボットの物語を守るためにその発見を隠さない。COCONが提案する役割は、不採用も含めて判断の根拠を監査できる形にすることである。
政策が示す希望と、購入者が引き受ける運用費用を混同しない。設備の導入後にも版の管理、再訓練、保守、例外対応が続く。試験時だけ外部専門家が常駐するなら、その支援がなくなったときの運用を別に確かめる必要がある。
購入側の確認項目
提案が実際に含む作業境界と受領責任者を聞く。証拠の段階も確認する。構想、実験室での試験、監督下の現場実証、継続的な生産記録は異なる。どの変更でモデルの再学習や安全評価の更新が必要か、どのデータが現場から出て誰が閲覧でき、いつ消すのかを聞く。重複、取消し、時間切れ、通信断を含む状態遷移図を求める。各シフトで失敗した受け渡しを誰が診断し、どの手動手順で生産への供給を守るかを聞く。最後に、装置到着前に受入条件へ記載する基準値と停止条件を確認する。
回答を一度の部門横断レビューに持ち込む。生産、安全、技術、情報、保全、調達が同じ作業定義と証拠の呼び方に合意する。ロードマップの目標は現場受入のしきい値ではなく、実験室のモデル点数は配送の結果ではない。供給者が区別できないなら、購入前に試験範囲を狭める。単純な道具でも測定された作業を満たすなら、その代替策を記録する。このチェックリストはCOCONの分析であり、政策の後押しを装わずに国の戦略を実務的な購入相談につなげるためのものだ。
各質問への答えは担当部門ごとに別の資料へ散らばらせず、一つの受入表に集める。未決定の欄を空白のまま契約へ進めない。誰がどの証拠を提出し、誰が確認するかを決めることで、政策文書を現場の責任分担に結び付けられる。
出典と方法
COCONは2026年10月21日に内閣官房の一覧と、2026年5月27日一部変更の戦略PDFを再度開いた。公式一覧には8月の分野別ロードマップ改訂もあるため、本稿は5月版だけを唯一の現行ロードマップとは扱わない。NEDOのデジタル・ロボットシステム技術基盤構築事業のページも再確認した。最終更新日は2026年2月2日である。二つの資料は独立した公的発行者によるものだ。検索結果と第三者の解説は資料発見にのみ用い、事実の根拠にはしていない。政策の記述と事業の目標をその性質のまま示し、箱搬送と試験はCOCONの提案と明示した。
調査整理、草稿、翻訳、独自の説明図のコード作成にはAIの支援を用いた。引用した事実は取得日に公式資料と照合した。図は概念的なCOCONの分析であり、写真でも納入済みシステムの証拠でもない。顧客名、正式提携、在庫、投資収益、達成されたロボット性能は主張しない。実際の現場に適用する前には、現場の責任者が最新政策、機器構成、適用される安全規則、データ使用許可、受入基準を確認しなければならない。
英語版とインドネシア語版の限定条件を日本語にも残した。翻訳によって新しい実績、製品能力、資金制度を付け加えていない。図、出典、公開日、AI利用の説明についても、三言語の読者が同じ判断に到達できるよう確認する。
Evidence: AI Robotics Inter-Ministerial Liaison Meeting index · AI Robotics Strategy, partially revised 27 May 2026 · Digital Robot Systems Technology Infrastructure Project
成熟度
政府戦略と研究開発事業の段階であり、提案する現場作業の導入検証は公表されていない。
制約
- 政策方針と研究計画は変わり得るもので、供給者や製品を認証しない。
- 現場固有の安全評価、データ使用許可、受入しきい値が必要である。
よくある質問
政策上の支援は現場での導入可能性を意味するか。
意味しない。戦略や事業の目標とは別に、作業単位の試験、リスク評価、運用責任が必要である。
AIを加える必要があるのはいつか。
測定されたばらつきを単純な治具や規則で十分に扱えず、モデルの失敗を安全に試験できる場合に限る。
一次情報
- AI Robotics Strategy, partially revised 27 May 2026Cabinet Secretariat, Japan · 2026-05-27
- AI Robotics Inter-Ministerial Liaison Meeting indexCabinet Secretariat, Japan · unknown
- Digital Robot Systems Technology Infrastructure ProjectNEDO · 2026-02-02
COCONは調査整理、草稿、翻訳、独自図にAIを利用し、事実は2026年10月21日に公式の一次資料で確認した。
COCON analysis. Pilot suggestions are proposals, not claims of completed customer projects, partnerships, availability, or guaranteed results.