ニュースの要点:統合の発表と現場実績を分ける
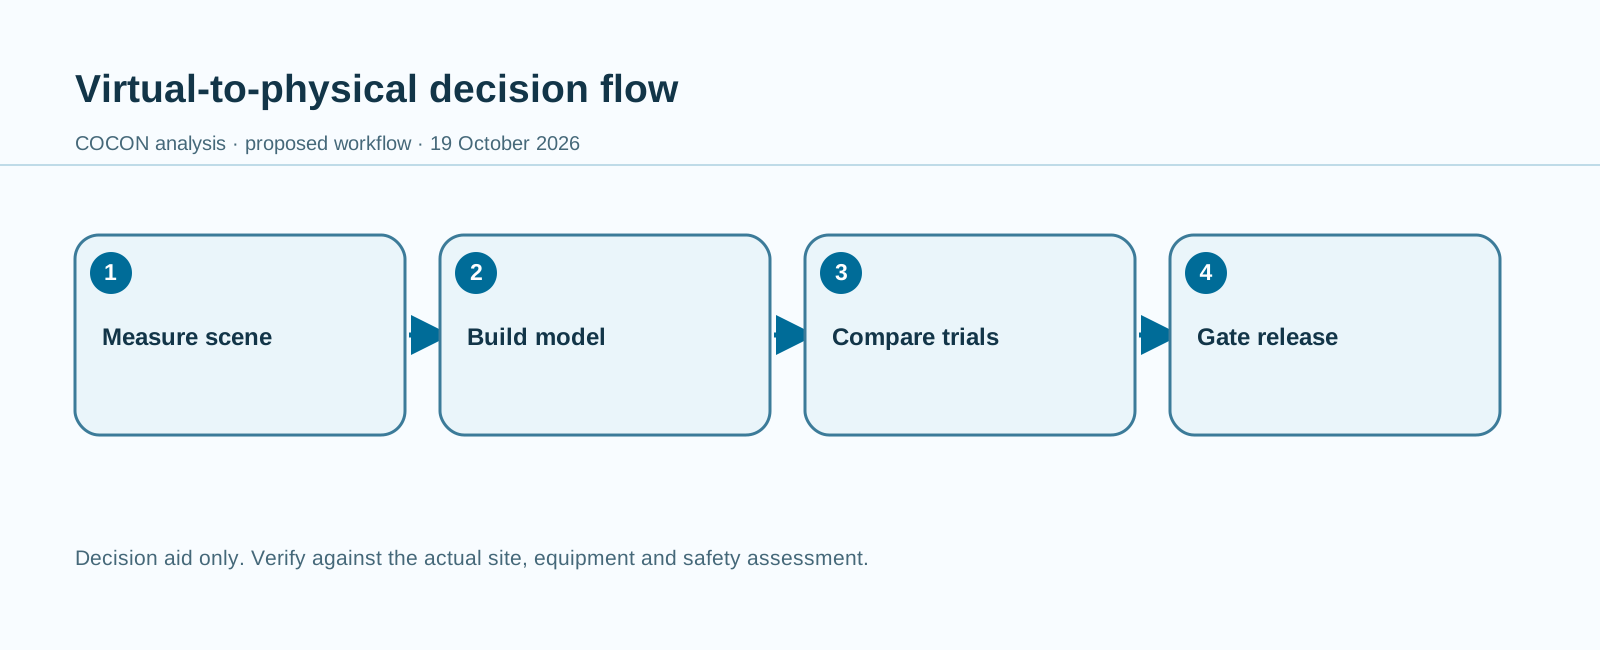
ファナックの2026年5月15日付発表は、二つの統合方式を説明する。一つはIsaac Simを仮想環境の前面に置き、ROBOGUIDEと常時通信してロボットの動作と制御を表現する方式である。同社によれば、仮想または実物の教示操作盤を使い、仮想環境のロボットをジョグ操作し、プログラムを教示、実行、確認できる。もう一つはROBOGUIDEを前面に置き、背後でNVIDIA PhysXを利用して、ランダムなバラ積みピッキングなどの物理的な挙動を調べる方式である。これは提供企業自身による技術説明であり、用途別の誤差分布を第三者が測定して公表したものではない。
同じ発表には、模倣学習で二本のロボットアームがTシャツを畳む実演や、Jetson Thorを使う別の実演も含まれる。展示の幅を示す材料ではあるが、購入を検討する工場の部品、ハンド、保護方策、タクトタイムが検証済みであることを意味しない。本稿の問いは一つに絞る。バラ積みピッキングの仮想検討を、セルを作る前の不確実性削減に使えるのはいつか。実演の存在から一般的な量産性能を推定しない。
資料を読む際は、発表された機能、展示で見せた構成、工場で長期に使った実績を別の欄に記入する。似た言葉で語られても証拠の強さは異なる。とくに公開動画や画面写真からは、失敗した試行の数、作業者の介入、校正に要した時間は分からない。購入側は見えていない量を質問項目に変える。
COCONの分析:モデルが予測すべき量を先に決める
COCONの分析では、デジタルツインの価値は美しい描画ではなく、検証できる予測にある。画面上では障害物を避けても、実際にはケーブルのたわみ、ハンドの先端、治具のずれによって到達可能な領域が変わる。予測した一サイクルの時間に、作業者による容器の補充、把持失敗、復旧作業が含まれていない場合もある。購入判断の前に、仮想セルと実セルのどの量が、どの条件で、どの程度一致すべきかを工程技術者が明記する必要がある。想定を曖昧にしたまま精巧な映像を見ても、設計上の不確実性は減らない。
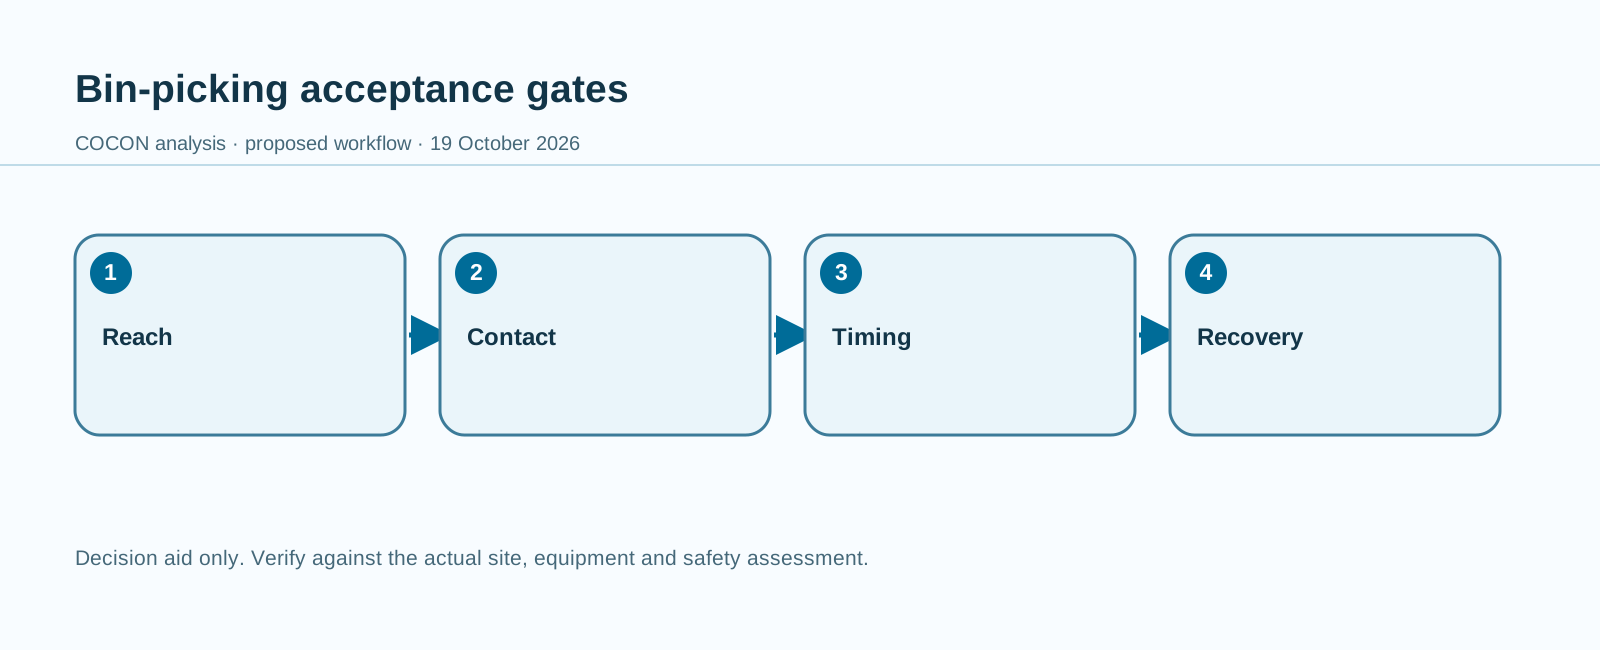
有効な受入条件は少なくとも三つの問いに分かれる。動作モデルは到達姿勢と軌道時間を合意した許容差で再現するか。接触モデルは、積み重なった部品を分離または把持できない条件を識別するか。予測が外れたとき、安全で分かりやすい復旧経路が設計されているか。一つの合格率にまとめると、失敗の種類と対策が隠れる。各問いに測定方法、現状値、責任者を割り当てるべきである。この判定の構成はCOCONの提案であり、ファナックが公表した受入基準ではない。
仮想検討の採否も二者択一とは限らない。治具の干渉を早めに発見する用途では役立っても、把持成功率の予測には追加の物性試験が要る場合がある。どの判断に使えるかを限定して運用すれば、モデルの有用性を残しながら、まだ測っていない能力を製造上の約束にしないで済む。
対象工程:部品の受入から正常な取り出しまで
ここでは実在するCOCONの顧客案件ではなく、一つの提案上のバラ積みピッキングセルを考える。部品は姿勢や重なり方が変わる容器に入って到着する。センサが場面を推定し、計画器が把持候補を選び、ロボットが指定のハンドで動き、出口治具に良品が置かれたことを確認する。認識できない、つかめない、引き抜けないという三種類の例外は別々に記録する必要がある。いずれも同じ「失敗」として扱えば、人の介入時間を含まない見かけ上の短いサイクルが作られてしまう。作業者が何を見て、どこまで安全に介入できるかも工程の一部である。
部署間の受け渡しもロボット動作と同じくらい重要だ。工程技術は許容する部品の種類と治具形状を管理し、制御技術はインターロックと前後設備との信号を管理する。保全は校正、ハンドの摩耗、センサ交換の手順を持つ。運用部門は容器補充、例外解除、シフト記録の責任者となる。安全担当は実機のリスクアセスメントを承認する。シミュレーション担当は寸法、摩擦の仮定、ソフトウエア構成、モデルの版を保存する。こうして初めて、後の設計判断をどの仮定から導いたか追跡できる。
工程図には、正常時の矢印だけでなく、部品が残った容器の返却、センサが読めないときの隔離、作業者が手で取り出すときの停止状態も描く。例外を線の外に置くと、試験では良く見えてもシフト中の負荷を測れない。責任の境界は、機器間の通信点だけでなく人への引渡し点にも引くべきだ。
成熟度:メーカー実演と自社工程の適格性は異なる
公開資料は、ソフトウエア統合を強化し展示で複数の方式を示すという、ベンダーによる発表である。連携機能の実演と用途検討が説明されたと言える一方、すべての材料、山積み状態、センサ、ハンドに対する認証済み適用範囲を示すものではない。実機と同じ軌道やサイクルタイムを得られるというファナックの説明は、候補セルと同じハードウエア、プログラム、条件で確かめるべきベンダーの主張として扱う。接触の予測は、画面だけでは確認しづらい材料物性や摩擦の入力に左右される。発表にない独立した誤差数値を本稿で補うことはしない。
COCONの分析では、成熟度は作業ごとに評価する。経路のシミュレーションは配置と到達性の検討に使えても、接触や衝突の予測を最終的な工程受入に使えるとは限らない。段階的な試験に成功すれば対象を限定した実証に進む根拠にはなるが、広範な自律動作を証明したことにはならない。調達担当は、一般提供される機能、展示専用構成、個別のアプリケーションエンジニアリングが必要な機能を区別して、現時点の書面で回答を求めたい。5月のニュースだけでは納入条件や利用可能性を確定できない。
成熟度を示す文書には、実演した条件、現在の試験条件、対象工場でまだ確かめていない条件を横に並べるとよい。供給者の説明を否定するためではなく、何を次に試すかを決めるためである。異なる部品へ展開する場合は、同じモデルを使えると決めつけず、形状と接触の差を改めて評価する。
システム設計:データと安全の境界を明示する
有用なモデルは容器、治具、柵、ロボット基台、ツールセンターポイントの測定座標から始まる。版を固定したプログラム、制御器設定、カメラ校正、部品形状、実際に到着する部品姿勢の分布を対応付ける。バラ積みなら接触、摩擦、積み重なりの変化、遮蔽をどう扱ったかを記録する。分からないパラメータを、動画がもっともらしく見える値に調整してはいけない。それは実測を要する不確実性として残すべきだ。同じ部品識別子と構成識別子を仮想の場面と実機の試験記録に付ければ、失敗事例を後から対で比較できる。モデルがどの実機条件を表すのかを文書で定義することが、再試験の出発点となる。
生産制御の安全性を仮想の信頼度に委ねてはいけない。画面上で通過できる経路は、実機の囲い、リスクアセスメント、保護装置、非常停止、作業者教育の代わりにはならない。把持の確信度が低ければ、無制限に再試行するのではなく、監督可能な例外処理に送る。認識の信頼度、把持の試み、結果、介入理由、所要時間を記録しつつ、不要な個人情報は収集しない。さらに、シミュレーションソフト、画像処理の接続、ネットワークが使えないとき、セルをどの状態に置き誰が復旧を判断するかを統合担当が明文化する。
データ設計では、良品になった試行だけを残す誘惑を避ける。失敗直前の画像、推定した姿勢、プログラムの版、作業者による解除理由が同じ記録からたどれると、モデルの欠点を再現しやすい。一方、保存期間と閲覧権限は必要性に合わせて定める。データを多く集めること自体を目的にしない。
範囲を絞った実証:一つの容器と一つの部品群
実証提案として、安定した一つの部品群、一種類の容器、一つのハンド、一つの出口治具を選ぶ。最初の比較では機器とモデルの版を固定し、アルゴリズムを変える前に、通常と難条件の両方を含む実物の状態を集める。実測した形状から仮想の場面を作り、到達性、取り出し順序、サイクル時間の分布を予測させる。実機セルの別個の安全承認を経た後に、管理された200サイクルを行う。この200という数はCOCONが提案する初期サンプル計画であり、ファナックが達成した回数や性能値ではない。危険状態を作ってまでサンプル数を満たすことはしない。
ベースラインには現在の手作業または既存自動化の実態を入れる。時間当たりの良品取り出し数、100回当たりの介入、復旧時間、段替え時間、傷ついた部品を同じ定義で記録する。容器の充填度と部品の向きもサイクルごとに残す。状態が違う試験をまとめた平均値だけでは、難条件に弱いモデルを見逃す。仮想予測と実機を同じ構成で比較し、失敗も消さない。保護装置の故障、予期しない接触の反復、作業者の復旧手順の不明確さ、実際のハンドとモデルの不一致が生じたら実証を止め、原因の調査と安全判断を先行させる。
二百回の試験は統計的な万能保証ではない。難しい姿勢が一度も現れなければ、回数を満たしても重要な不確実性は残る。通常の流入分布に加え、事前に定義した難条件を安全に再現し、条件別の件数を報告する。結果が悪ければ試験を延ばす前に、何の仮定が外れたかを特定する。
現物との比較結果には、いつ誰が測ったかだけでなく、校正器具、測定点、除外した試行の理由を添える。次回同じ試験を行う人が条件を復元できなければ、差がソフトウエアの変更によるものか現場の条件によるものか判断できない。検証可能性も受入条件の一部である。
受入判定:結果を見る前に比較表を作る
実証提案では許容差を結果を見る前に設定する。例えば、予測しなかった治具接触を認めないこと、試験対象の姿勢で合意した位置許容差内の到達を確認すること、サイクル時間の中央値と遅い側の誤差を工程技術が定めた範囲に収めること、失敗した把持を特定可能な例外と安全な復旧経路に結び付けることが考えられる。これは評価項目の例であり、すべての工場に使える数値閾値ではない。実際の部品、公称タクト、品質要求、リスクアセスメントに合わせて購入者と統合担当が事前に閾値を埋める必要がある。条件を事後に変えれば比較は受入試験にならない。
結果は全体の成功率だけでなく状態ごとに見る。空に近い容器、満杯、部分的に隠れた状態を分け、通常の姿勢と意図的な難姿勢も分ける。校正確認の前後で分布が変わるかも見る。仮想環境では成功と予測したのに実機では失敗した事例を一覧に残すべきだ。こうした食い違いは、写真のように精細なスクリーンショットよりも次の設計判断に役立つ。重大な食い違いの集まりをモデルで説明できなければ、仮定を直し、実機で再試験する。後続セルの承認に仮想試験を流用するのは、その後である。
受入会議では、平均値と最大値だけでなく、どの状態に失敗が集中したか、同じ失敗から復旧できたかを確認する。許容差を超えた事例を後から「異常」として除外しない。除外が必要なら理由と件数を記録し、合否判断を再計算する。成功した設計変更は、版を付けて同じ条件で再試験する。
リスクと限界:モデルもセルとともに古くなる
最大のリスクは、モデルの忠実度を変わらない製品仕様だと考えることだ。交換したカメラ、摩耗した吸着パッド、新しい部品表面、異なる容器の供給元、移動した治具は、保存済みの仮想場面を変えないまま実機の挙動を変える。接触が重要な工程では、その差が失敗を増やし得る。保全と変更管理の計画には、どの変更で再校正、モデル改訂、実機での再適格性確認を行うかを明示する。成功例だけを選んで保存せず、失敗時の場面とログも残す。さもなければモデルへの信頼度を過大評価する。
組織上の限界もある。シミュレーションの専門家が理解している場面パラメータを、現場監督者が見たことがない場合がある。デジタル試験から除いた故障の復旧を、後から作業者に任せることもある。調達がライセンス価格だけを比較し、モデルの保守、校正作業、インターフェースへのアクセス費用を落とす可能性もある。ファナックの発表はこれらの問題に対する個別工場の答えを示していない。実証の目的は、仮想と実機を一致させ続けるための仕事と責任を可視化することであり、投資回収を約束することではない。
保守計画には、通常の点検頻度だけでなく、部品や治具を交換した直後の確認手順を入れる。モデルの更新を担当する人が退職または交代しても再現できるよう、測定方法と元データの所在を記録する。導入後の乖離を発見する指標と、その指標が悪化した場合に実機を安全に止める権限も必要だ。
購入側チェックリストと出典の扱い
候補の供給者と統合担当に、次の事項を書面で尋ねる。対象のロボット、制御器、ROBOGUIDE、Isaac Simの版は何か。比較用に出力できる動作量と接触量は何か。校正とモデル変更を誰がどう記録するか。代表的な容器状態を作るため、どの実物データが必要か。人が対応する例外は何か。実機の安全評価を誰が承認するか。センサまたは通信が失われたとき何が停止するか。一つ目の部品群から対象を広げるには、どんな証拠が必要か。一般的なデモへの回答ではなく、提案中の一セルに対応した答えを求めることが重要である。
調査方法:COCONは2026年5月15日公開のファナック一次資料を2026年10月19日に開き直した。前述のソフトウエア機能と展示内容は同社の説明として示し、工程の区分、ベースライン、判定表、実証はCOCONの分析または提案として示した。ここには実際に行った設置の経験、特定顧客の成果、供給関係、在庫、製品の入手可能性、投資回収の実績を含めない。COCONの工場データとロボット学習に関する関連記事は背景となるが、本稿の判断はあくまで仮想と実機の対を測れるかどうかに限る。
質問への回答は、可能なら試験条件、ログ例、責任分担を含む一枚の表にまとめる。営業用の一般資料だけで各項目を埋めず、不明なところは不明と記す。次の投資を決める会議では、成功例と未解決の失敗例の双方を同じ重みで確認する。この慎重さが、実演を具体的な工程判断へ変える。
成熟度
ソフトウエア統合はベンダーが実演済み。対象工場のバラ積みピッキング性能は未検証である。
制約
- 候補セルに対する独立した誤差分布は公表されていない。
- 実際の接触、校正、作業者の復旧は現地で確かめる必要がある。
よくある質問
発表でシミュレーションと実機の誤差がゼロだと証明されたか。
いいえ。特定セルに対する独立した測定結果ではなく、ベンダーの説明である。
何を最初に測るべきか。
現行工程の取り出しと復旧の分布を記録し、対応する仮想と実機の事例を比較する。
一次情報
- FANUC Strengthens Collaboration with NVIDIAFANUC Corporation · 2026-05-15
調査、草稿作成、翻訳にはAIツールを補助的に利用した。事実は2026年10月19日にリンク先の一次資料と照合し、提案はCOCONの分析と明示した。実在しない人間の査読者を表示していない。
COCON analysis. Pilot suggestions are proposals, not claims of completed customer projects, partnerships, availability, or guaranteed results.