ニュースの要点:ファナックの発表範囲
ファナックの 2026 年 5 月 18 日の発表では、食品取り扱い用の DR/8-16B ステンレス製パラレルリンク ロボットが紹介されました。メーカーは、可搬重量 8 kg、動作直径 1,600 mm、露出した金属外装部品にステンレス鋼、露出したボルトが少なく、水平な液体収集面のない設計のアームであると述べています。アームには高圧洗浄に対する IP69K 保護等級が割り当てられています。ファナックは量産が2026年8月に開始されると述べ、2026年10月に予定されているバッテリレスパルスコーダのサポートについて説明した。これらはロボットモデルに関するメーカーの声明であり、指定された現場で検証された食品生産セルの証拠ではない。
機械洗浄の境界は製品選択の段階で明らかになるため、このニュースは重要です。購入者は、ラインを指定する前に、リーチ、荷重、露出面、配線について尋ねることができます。しかし、公開された発表では、完全な衛生手順、現場の化学物質の適合性マトリックス、微生物学的結果、または清掃後の測定された再起動時間は提供されていません。これらはエンジニアリングに関する未解決の質問として扱ってください。この記事では、製品の機能リストを既製の食品の安全性保証として扱うのではなく、全細胞の受入計画のプロンプトとしてこの発表を使用します。
Evidence: Long reach all stainless steel parallel link robot for the food industry DR/8-16B Stainless
COCONの分析:洗浄経路も生産設計の一部
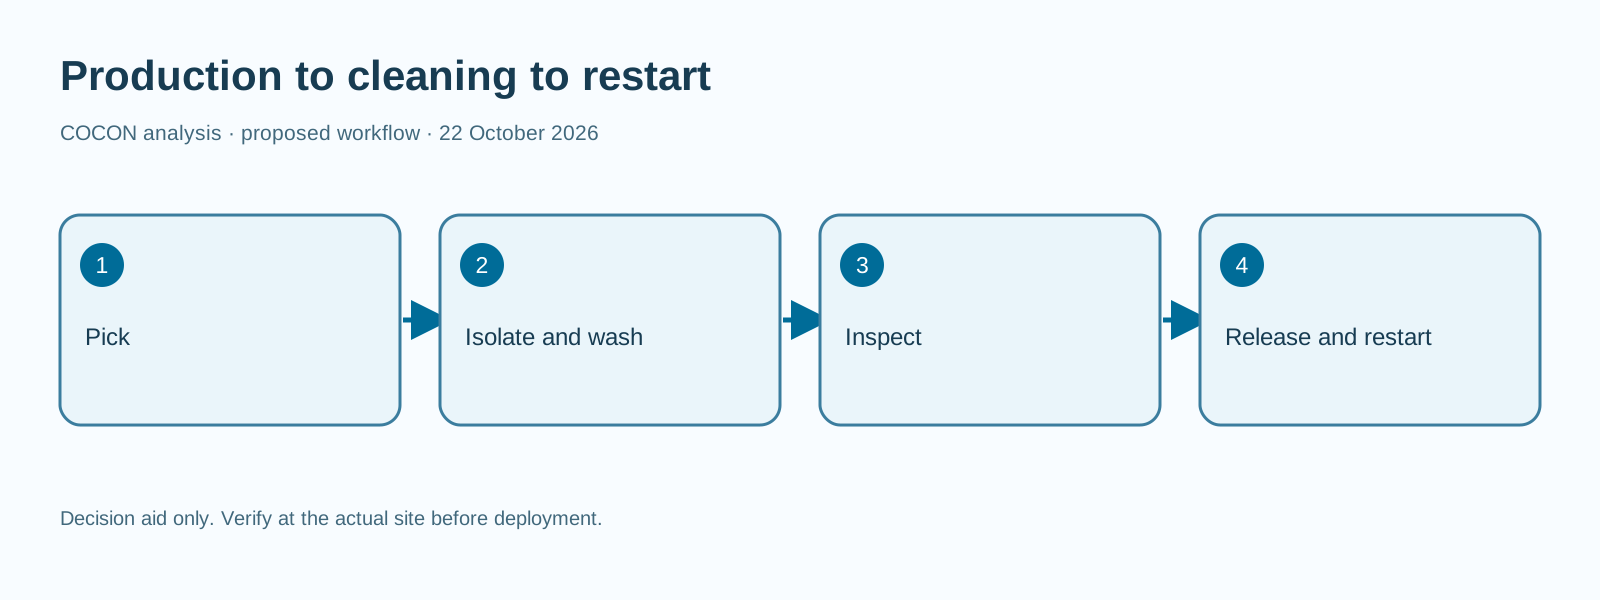
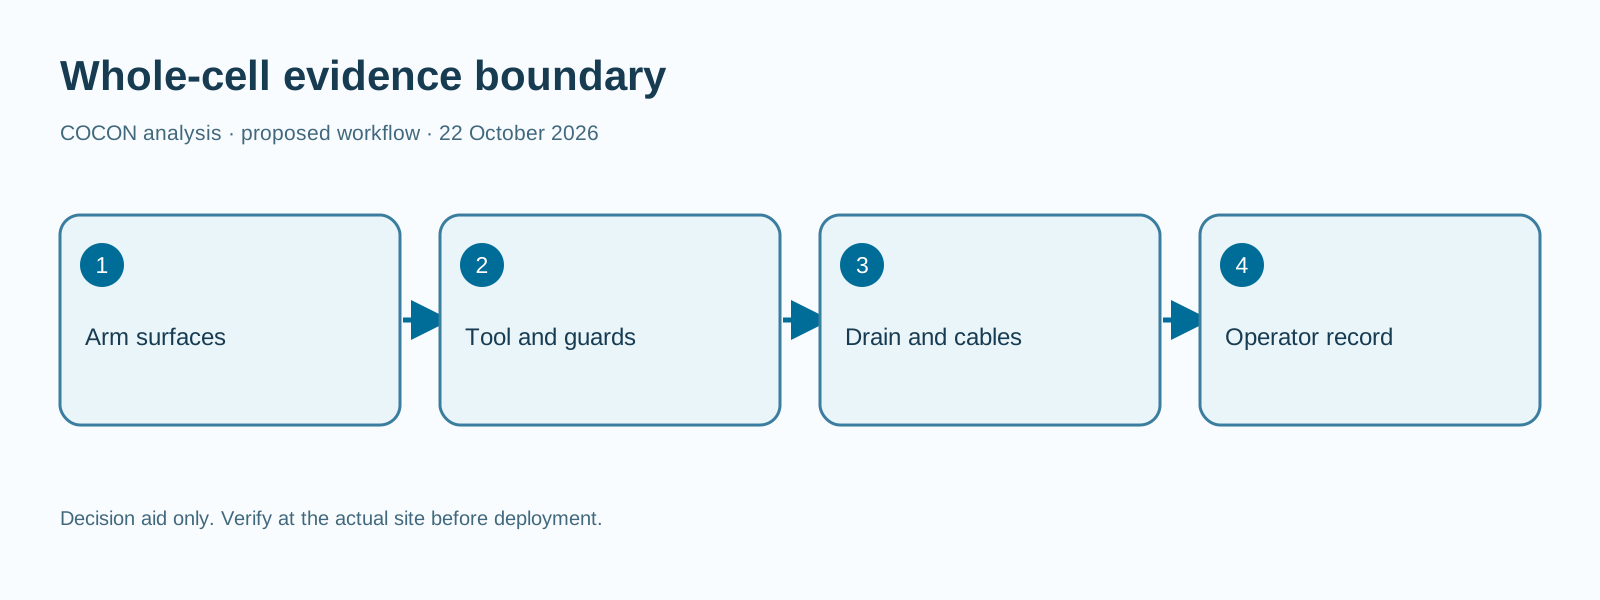
COCON 分析: 食品を直接取り扱う場合、評価の有用な単位は、反復可能な生産から洗浄、そして生産のサイクルです。理想的な乾燥試験中の迅速なピッキングは、アクセスできないブラケットに残留物が溜まる場合、把持具をシフトごとに分解する必要がある場合、またはオペレーターがすべての洗浄水が排出されたことを確認できない場合には意味がありません。同様に、アームがきれいに見えても、搬送コンベヤの下面やケーブルの入り口を検査できるとは限りません。受入調査では、各引き渡しに責任を負う指定された担当者を使用して、同じ物理的空間を通じて製品と洗浄液を追跡する必要があります。
目的は、より広いラインを購入または指定する前に不確実性を軽減することです。土壌源、接触および飛沫ゾーン、排水、検査アクセス、不合格製品、再稼働後の最初の販売可能製品の地図から始めます。どの主張がファナックの arm 発表に由来するもので、どの主張が現場固有の仮説であるかをマークしてください。最終的な選択は、ロボット自体が適切であっても、把持具、ガード、ベルト、または床排水管を変更することになる場合があります。周囲の機器の衛生性能を確立する単一のロボット保護評価はありません。
対象工程:未包装品を一つの経路で搬送
日本の食品工場で、包装されていない 1 つの商品を既知のインフィード プレゼンテーションからアウトフィード位置に移送する実証計画を考えてみましょう。アイテムとラインは仮説です。COCON は、顧客によるインストールやテスト済みのレシピを提供しません。入荷する製品は識別され、許可されたピッキング ウィンドウ内に配置され、その位置または状態がそのウィンドウの外にある場合は拒否されなければなりません。ロボット ツールが接触すると部品が移動し、独立した下流チェックで部品が正しい状態で到着したかどうかが確認されます。クリーニングはこの流れを中断します。シフトリードは、セルがいつ隔離され、洗浄され、検査され、解放されて再開されるかを決定します。
ワークフローを単なる座標ではなく状態として記述します。製品の存在、ツールの洗浄、ガードの閉鎖、オペレータのアクセス要求、洗浄モード、乾燥および検査、最初のピースのチェック、通常の実行、および例外回復を記録します。各制御信号の意味と、誰がそれをオーバーライドできるかを定義します。通常のピックミスや、治具の近くに詰まった製品の破片が含まれます。どちらも異なる安全な応答を必要とする可能性があります。実証では、公開されたアーム仕様を候補機器の入力としてのみ使用し、オペレーターが実際のシフト中にこれらの状態を理解できるかどうかを示す必要があります。
成熟度:量産発表と現場受入は別の判断
ファナックの発表には、アームの量産開始と設計の詳細が記載されています。提案されたセル内のこの特定のモデルに対する第三者による監査は報告されておらず、選択されたツール、取り付けフレーム、または洗浄剤が現場の承認に合格していることは実証されていません。したがって、正しい成熟度の説明は、メーカーが発表した製品の成熟度であり、申請資格はまだ保留中です。バッテリレスのパルスコーダ製品は、2026 年 10 月の出荷予定として説明されていました。この記事は、特定の納入ユニットにそれが含まれることを示唆するものではありません。調達時に正確な構成と現在のドキュメントを尋ねてください。
IP69K の主張にも限界があります。発表では、その保護はロボット アームの設計に帰属します。インテグレーターが追加するコネクタ、セル内に取り付けられたカメラ、搬送コンベヤ上のモーターにサイレントに拡張することはできません。購入者は、コンポーネントごとの評価、設置条件、および除外される清掃指示をリクエストする必要があります。次に、インテグレーターと現場の品質部門は、組み立てられたシステムにとってどのような証拠が重要であるかを決定する必要があります。既知のモデルは依然として特定の衛生プロセスには適していない可能性があるため、この分離は製品が商業的に成熟した場合でも役立ちます。
Evidence: Long reach all stainless steel parallel link robot for the food industry DR/8-16B Stainless
システム設計:表面と接続部を個別に確認
セル設計のレビューは、実際の食品、その包装状態、許容される接触材料、現場の清掃方法から始める必要があります。ロボット、把持具、製品接触ツール、搬送コンベヤ、ガイド、排水管、ガード、ケーブル、センサー、サービス アクセスの周囲に境界線を描きます。飛沫にさらされる表面と通常の動作中に隠れる表面を特定します。それぞれについて、蓄積する可能性のある汚れ、清掃作業、検査方法、および承認者を指定します。認定後にブラケット、締結具、シール、またはツールを改訂する場合は常に、変更記録が必要です。これは提案されたレビュー方法であり、COCON が特定の設計を検証したという主張ではありません。
コントロールにも同様に明示的な境界が必要です。生産管理者はピッキングがいつ許可されるかを知っている必要があります。清掃手順では予期せぬ動きを防止する必要があります。メンテナンスは、ツールに到達する前にエネルギーを隔離する方法を知っておく必要があります。水や化学薬品が追加のカメラやコネクタに到達する可能性がある場合、それ自体の設置証拠が重要になります。設計者の記憶に頼らずに保守員が検査を再現できる最強の仕様です。オペレーターが実際に作業する場所に洗浄と回復の指示を配置し、指示が目で見て手の届く範囲と一致しているかどうかを観察します。
限定実証:一品目、一つの把持具、一つの洗浄方法
COCON 実証提案: 包装されていない製品を 1 つ、代表的なプレゼンテーションを 1 つ、ツールを 1 つ、定義された洗浄方式を 1 つ選択します。製品を生きた食品ラインに流す前に、研究に対する品質と安全性の承認を取得してください。洗濯の合間にのみ実行するデモンストレーションではなく、通常のシフト終了時の清掃を含む現在の方法との短い教師付き比較を使用します。初期測定ウィンドウのロボット、把持具、ガード、化学構成をフリーズします。トライアル中にツールを変更すると、前後の記録が無意味になる可能性があるため、逸脱した場合は文書化してください。
トライアルには、完全な洗浄サイクル、検査、および制御された再起動が含まれる必要があります。許可された製品のバリエーション、予想される収集ポイントでの残留物、意図的なピッキングミス、およびオペレーターのアクセス要求をセルに問いかけます。意図的に危険な汚染を生じさせないでください。品質担当者は、安全なチャレンジ材料と受入手順を選択します。予期せぬ接触、制御されていない動き、アクセスできない土壌、原因不明の液体の滞留、または承認された方法では解決できない例外が発生した場合は、実行を停止します。試験が成功すれば、この 1 つの構成の証拠が確立されるでしょう。すべての食品、化学薬品、またはシフトが対象であることを証明するものではありません。
基準値と受入条件:全サイクルを測定
自動化を何かと比較する前に、通常のシフト全体で現在のプロセスの現行工程の基準値を収集します。これには、良好な搬送、拒否または破損した品目、オペレータの介入、清掃労働力、衛生管理の経過時間、検査結果、再起動後に最初に合格した製品を発表するまでの時間が含まれます。計画的な清掃と計画外の清掃を区別します。結果を解釈できるように、製品の組み合わせとラインの状態を記録します。現行工程の基準値測定値が利用できない場合は、サプライヤーの一般的なスループット数値でギャップを埋めるのではなく、現行工程の基準値測定値を収集するように実証を設計します。
結果を確認する前に、許容基準を設定します。提案されているカテゴリは、製品に損傷がない正しい配置、承認された洗浄後にアクセスできない残留物がないこと、指定された検査ポイントでの排水と乾燥、洗浄中の安全な隔離の成功、各テスト例外からの文書化された回復、およびシャットダウンから承認された再起動までの合意された最大時間です。施設は食品リスク評価と生産要件に基づいて独自の制限を選択する必要があります。この記事にはユニバーサルパス番号は記載されていません。失敗した試験とその原因を記録に残してください。クリーンな平均により、まれではあるが運用上重要な衛生管理やリカバリの失敗が隠れる可能性があります。
リスクと限界:薬剤、周辺機器、証拠の不足
最初のリスクは、ステンレスの外面が現場の実際の化学物質、濃度、温度、曝露時間との適合性を保証していると想定していることです。指定された構成のコンポーネントとシールの互換性に関する文書化された情報を入手します。2 つ目は、アームの定格をアクセサリに移すことです。アームが洗浄用に設計されている場合でも、吸盤、真空ライン、カメラ ハウジング、またはケーブル グランドが弱点になる可能性があります。3 つ目は、リーチと積載量を、繊細なアイテムや不規則なアイテムを損傷なく掴むことができることの証拠として扱うことです。抽象的な動作スタディではなく、セル内でツールと製品の状態を検証します。
運用上の限界もあります。追加されたガードは検査を妨げる可能性があります。頭上の装置により、水が見えにくい場所に向けられる可能性があります。公称動作が速くなると、アウトフィードでの詰まりが増加する可能性があります。専門家が立ち会って行う清掃手順は、遅番では機能しない場合があります。この発表では、独立した現場での失敗分布、衛生労働データ、監査された食品安全結果は提供されていません。COCON は、投資回収額や可用性の見積もりを行っていません。購入者は、現場の証拠が合意された基準を満たしていない場合、セル設計を拒否するか、用途を絞り込むかを選択する必要があります。
購入前に確認する質問
機器および統合チームにこれらの質問を書面で行ってください。提案されているアームとコントローラーの正確な構成と、その構成について文書化されている主張はどれですか?どのような把持具素材が食品と接触しますか?また、それらはどのように検査されますか?掃除するにはどの表面を分解する必要がありますか?水、残留物、生成物の断片はどのようにして細胞から出るのでしょうか?追加されたすべてのセンサー、ケーブル挿入口、およびツールは実際の洗浄方法に対して評価されていますか?ロックアウト、クリーニング発表、最初のチェックの所有者は誰ですか?ピックミスや異物が検出された場合はどうなりますか?いくつかの代表的なシフトにわたる清掃と再始動を示す記録は何ですか?
接触領域、飛沫領域、非接触領域をマークする図面と、現場の品質システムに関連付けられた試験プロトコルを依頼してください。洗浄能力についての無条件の記述ではなく、除外される化学物質とメンテナンス項目のリストを要求してください。OEM、インテグレーター、品質、安全性、運用の間で明確な責任分担を追求します。その答えによって実証設計と購入仕様が決定されるはずです。サプライヤーが具体的な回答を提供できない場合は、未解決の問題として所有者と日付を記録してください。インストール後にラインチームが問題を解決してくれるだろうと、黙って考えないでください。
出典、方法、次の判断
方法: COCON は、2026 年 10 月 22 日にファナックの英語発表とその日本語発表を再開しました。両方とも、2026 年 5 月 18 日に公開された同じ会社の主要なアカウントであり、共に上記で帰属されるメーカー固有の事実のみをサポートします。広範な日本市場の傾向を推測するために別の情報源を使用したわけではありません。ワークフロー、現行工程の基準値、および受入構造は、COCON 分析と実証提案です。この発表の 8 月の量産日と 10 月の機能計画はファナックの声明として報告されており、個別にユニットの入手可能性を確認したものではありません。ソース ページには COCON の商用編集ライセンスが提供されていないため、メーカーの写真は再利用されていません。
次に役立つ決定は、一般的な速度の比較ではなく、現場の評価です。1 つの製品、1 つの洗浄手順、ツールのコンセプト、および現在のシフト記録をエンジニアリング、衛生、品質スタッフとの話し合いの場に持ち込んでください。COCON は、ワークフローの評価、ロボットの選択、実証範囲、統合計画、導入調整、オペレーターのトレーニング、サポート計画を提案できます。これは提案されたサービスであり、展開の完了を主張するものではありません。エンジニアリングのアプローチと関連する日本の使用例がコンテキストを提供します。制限付き実証は、指定された所有者と書面によるパス、停止、およびエスカレーション条件のみを使用して続行する必要があります。
Evidence: Long reach all stainless steel parallel link robot for the food industry DR/8-16B Stainless · 食品市場向けロングリーチのオールステンレスパラレルリンクロボット DR/8-16B Stainless
成熟度
メーカーは2026年8月にアームの量産を発表。組み立てられた現場セルには、発表に検証済みの受入証拠がありません。
制約
- 腕の保護は、セル全体または洗浄化学薬品を保証するものではありません。
- 公開された資料は、独立した衛生結果や現場固有の経済学を提供するものではありません。
よくある質問
IP69K は食品ライン全体を承認しますか?
いいえ、ファナックはアームに対してこの定格を記載しています。工具、ケーブル、保護、清掃、食品リスク管理には独自の評価が必要です。
最初の実証は何を測定する必要がありますか?
記録された現在のプロセスの現行工程の基準値に対して、ピッキング、洗浄、検査、再起動のサイクル全体を測定します。
一次情報
- Long reach all stainless steel parallel link robot for the food industry DR/8-16B StainlessFANUC Corporation · 2026-05-18
- 食品市場向けロングリーチのオールステンレスパラレルリンクロボット DR/8-16B StainlessFANUC Corporation · 2026-05-18
AI 支援により、調査、草稿、翻訳がサポートされました。COCON 分析と実証提案にはラベルが付けられます。引用されたメーカーのページは 2026 年 10 月 22 日にチェックされました。実名の人間の査読者や現場導入実績は主張されていません。
COCON analysis. Pilot suggestions are proposals, not claims of completed customer projects, partnerships, availability, or guaranteed results.