ニュースの要点:手荷物の積付けを三つの技術課題に分ける
NEDOは2026年4月2日、空港の手荷物積付けを対象とする技術開発コンテストを公表した。対象は、荷物を識別する技術、積付けの配置と順番を決めるアルゴリズム、そして実際に荷物を扱うロボットの三分野である。公表資料は、グランドハンドリングの人手不足と身体的負担、多様な形状の手荷物を限られた空間で扱う難しさを背景としている。ただし、これは研究開発の募集であり、完成した装置が空港で商用運転しているという報告ではない。三つに分けた設計は、一つの見栄えのよい実演では見えにくい失敗原因を切り分ける手掛かりになる。
NEDOは7月7日に積付アルゴリズムの募集を開始した。同資料では、安全で安定した配置と積付け順を求め、結果をロボットに伝えることが課題とされる。別の7月9日の資料は、識別とロボットの一次審査を通過した参加者を示す一方、審査通過は受賞や実用化の決定ではないと明記した。10月23日に資料を再確認した時点では、アルゴリズム募集の公開審査期間は10月19日に終了していたが、7月に示された結果通知予定は11月である。本稿は進行中の開発計画として扱い、受賞者や完成システムが既に決まったとは記さない。
根拠: NEDO Challenge, Baggage-Loading Robot call · New call for baggage-loading algorithm contest · Screening results for baggage identification and loading robots
COCONの分析:ロボット本体より先に接続条件を定める
COCONの運用上の解釈では、手荷物積付けは性質の異なる不確実性が連続する仕事である。識別部には寸法、姿勢、材質や扱い上の制約、判断の確信度が必要になる。配置部は観測した情報から、容器の空間と荷崩れの制約を守る実行可能な順序を作る。把持部は荷物や既存の積付けを傷めずに、その順序を実現する。実物が想定と違うときには安全な退避経路が欠かせない。動作の一部が自動でも、全体の責任を持つ担当者と例外処理は必要である。これはNEDOの成果報告ではなく、COCONが提案する評価の視点である。
そのため、一つの統合設備を最初から採点する前に、各境界へ既知の入力を与えて試すべきだ。識別が単体では正しくても、向きの情報が把持具に使えなければ搬送は止まる。配置計算が容器を効率よく満たしても、実際の腕がその位置へ届かなければ成立しない。硬いスーツケースに合う把持具が、柔らかい袋や垂れたストラップにも合うとは限らない。購入側は動画の印象より、識別から確認までのデータと物理動作がつながった記録を求めたい。接続の成否を個々の技術者の暗黙知に依存させないことが、後の比較にも役立つ。
対象工程:受け取った荷物から配置確認まで
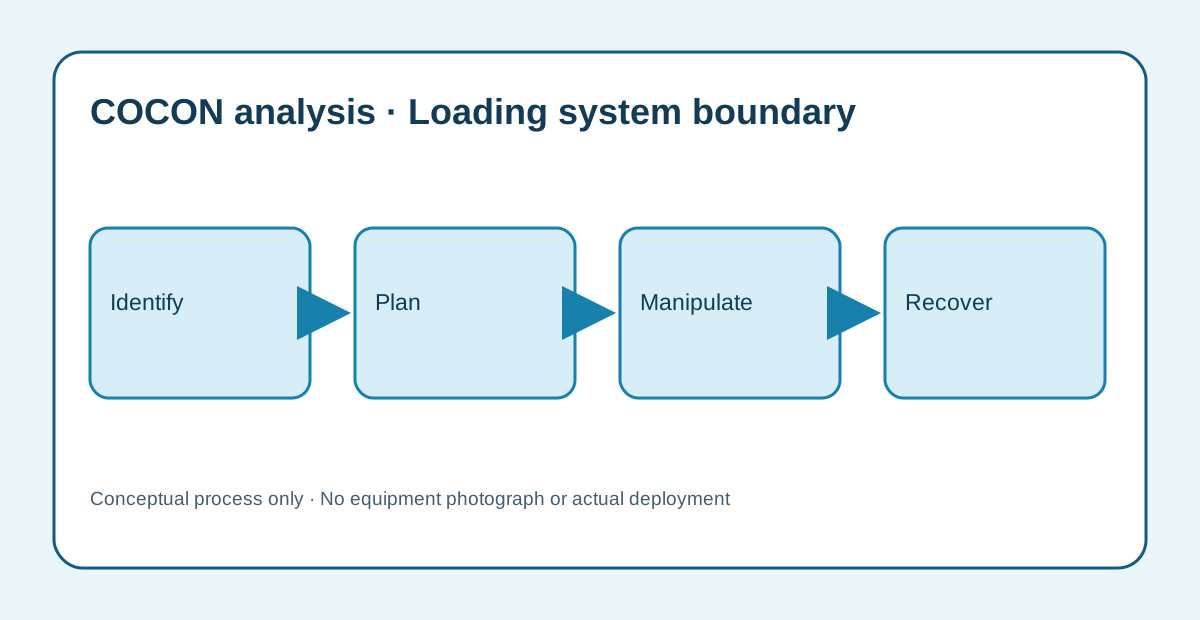
最初の試験範囲は、通常の受付とタグ付けを終えた荷物が管理された試験場所に入る時点から始める。荷物の識別番号、寸法、目視できる取扱い例外、対象容器を記録する。システムは配置候補を出し、腕が届くか、積み方が安定するかを確認してから把持と配置を指示する。結果は実際の位置を観測して記録する。識別、把持、配置、確認のいずれかが失敗したら、その荷物を止め、指名された人が次の扱いを決める。ロボットが荷物を離しただけで完了とせず、計画した積荷と実物が一致した時点を完了とする。
空港の現場には仕分け、乗継ぎ、航空機の折返し、コンテナ移動、人と車両の安全管理など隣接業務が多い。初期試験で全てを一度に含めると、失敗の原因を特定しにくい。運航区域の外に模擬容器を置けば、必要な形状を保ちながら実便の時間圧力を避けられる。ただし、実地試験に進む前には空港の責任者が現場固有の安全、アクセス、損害責任、荷物取扱いの条件を設定する必要がある。ここで示す工程は検証の提案であり、コンテストの技術が実運用に十分な成熟度を持つという約束ではない。
成熟度:公募、統合実証、現場運用を区別する
確認できるのは公開された研究開発コンテストである。NEDOの告知は、独立に測定された損傷率、連続運転時の処理能力、対応できる荷物の全範囲、空港による受入れを証明していない。一次審査を通ったことは継続評価の基準に達したという意味であり、運用受入試験の合格ではない。7月のアルゴリズム計画も、募集と審査の後に評価を予定していた。識別、配置計算、ロボットそれぞれの進行予定が異なるため、三つが統合された設備として検証済みだと推測するのは早い。賞金額を性能や信頼性の指標と読み替えることもできない。
COCONは証拠を四段階に分けて確認する。第一段階では識別器、配置計算、把持具が定義された試験集合で個別の条件を満たす。第二段階では統合した模擬設備がセンサーの誤差や荷物の到着順の変更に耐える。第三段階では監督者のいる試験が代表的な勤務帯を使い、例外と介入を全件記録する。第四段階では空港固有の安全規則と折返し時間のもとで反復性を示す。後段階の証拠は公募や受賞から自動的には生まれない。調達資料には到達した段階と未取得の証拠を別々に書く必要がある。
根拠: NEDO Challenge, Baggage-Loading Robot call · New call for baggage-loading algorithm contest · Screening results for baggage identification and loading robots
システム設計:データ、機構、人の判断を一致させる
候補となる設備には、腕だけでなく管理された荷物投入部、十分な視野のセンサー、校正した座標系、荷物の識別記録、配置計算、適切な接触面を持つ把持具、ロボット制御器、容器位置の確認、例外品を置く場所、作業者の画面が必要になる。配置計算の出力は、実際のロボットが実行できる座標と荷重の条件を使わなければならない。配置後の観測で予定の荷物と積み上がりを照合する。これを省くと、ソフトウェア上の成功表示が把持失敗や不安定な置き方を隠してしまう。データの受渡し仕様は装置構成と同じ重みで検討すべきである。
安全は試験場所の区画と変更管理から始まる。作業者には明確な停止手順、保護された立入方法、手動復旧の経路、不適切な荷物を拒否する権限が要る。ラベルが読めない、ストラップが垂れる、投入が遅れる、把持力が落ちる、容器の位置が変わる場合を手順書に書く。試験荷物、校正値、配置ルールの版も記録する。新しい形状の荷物や工具の変更は関連する前提の再検証を起動すべきである。これらはCOCONの設計提案であり、NEDOが保証する装置仕様ではない。
実装を評価する担当者は、操作画面に表示される状態と現場の実物が一致するかも確認する。認識だけ成功した荷物を「積付け済み」と表示しないよう、状態遷移を定義する。容器を交換した直後や停電から復帰した直後に、古い座標を使わず再確認できるかは安全上の要点である。手動で取り除いた荷物も記録から消さず、実物との突合せが終わるまで保留として扱う。
一つの限定実証:模擬容器と定義した荷物群
COCONは運航区域での試験より前に、管理できる模擬容器で実証することを提案する。容器の形状を一種類、投入場所を一か所、荷物の分類を文書化した範囲に限り、監督者を定める。硬いケース、柔らかい袋、取っ手、ストラップは、安全に再現できるものだけ含める。調整に使う集合と、最後まで見せない受入用集合を分ければ、覚え込んだ結果を汎用能力と誤認しにくい。人がロボット接触前に除外した荷物も含め、全ての試行を記録する。複数の勤務帯と、校正変更後の予定された再起動を試験計画に入れる。
比較の出発点として、同じ定義の工程を人が行う場合を観測する。荷物構成、提示から確認完了までの時間、損傷や状態の観察、人の介入、やり直し、使用可能な容積を記録する。ロボットを使う試験は、同等の荷物群と条件の基準値に照らして評価し、根拠のない改善率を先に約束しない。現場と供給側は、正しい識別、妥当な配置、損傷、復旧、作業者負担の許容値を試験前に合意する。傷害の危険、不安全な動作、確認のない配置の反復、許容範囲を超える損傷は停止条件とする。把持成功率だけで次段階を承認せず、連続する工程全体を見る。
試験計画には、成功しやすい標準荷物だけでなく、判断を保留すべき境界例を入れる。例えば取っ手が本体に密着した袋と垂れた袋を別の分類にし、透明なカバー、反射する表面、形が変わる軟質の荷物を安全な範囲で扱う。各分類について、識別が確信を持てない場合に停止するのか、追加の観測を求めるのか、担当者へ送るのかを先に決める。手動運用であっても判断に時間がかかる例を基準値から除外しない。ロボットの評価は簡単な荷物だけを選んだ結果ではなく、入口に提示された全件に対する処理と人の負担を含めて行う。試験環境の温度や照明、センサー位置、容器の固定方法も記録し、別の日に同じ条件を再現できるようにする。
基準値と受入条件:サイクルだけでなく判断を数える
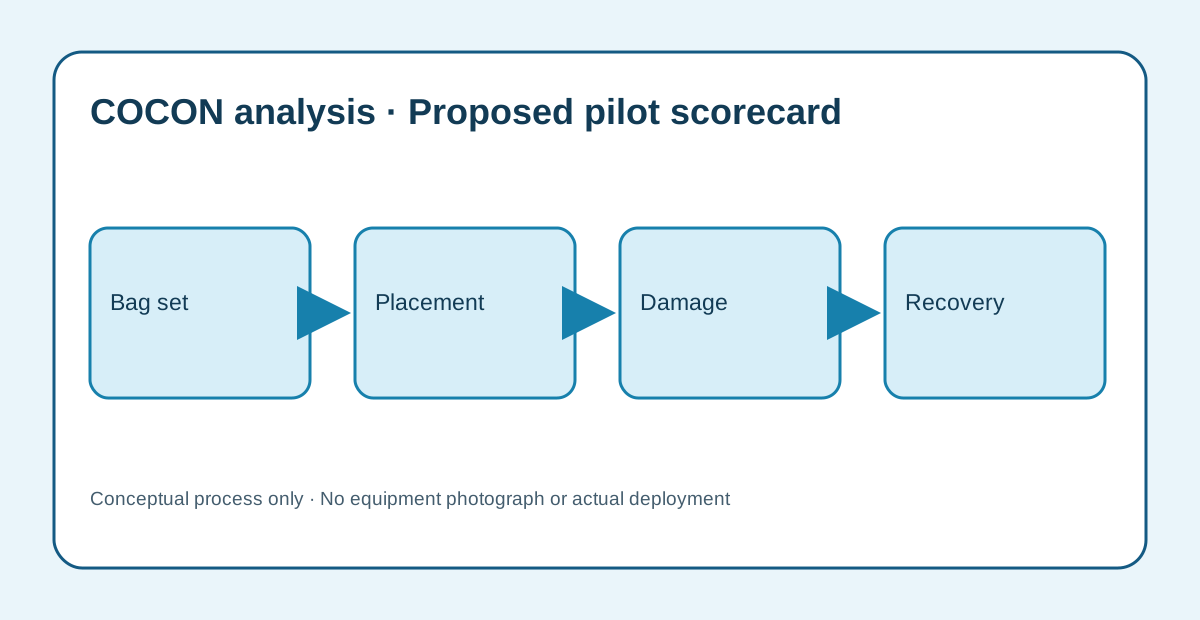
役立つ評価表には分母がある。提示された荷物、自動化を許可された荷物、除外された荷物、把持した荷物、配置した荷物、配置を確認した荷物、人が復旧した荷物をそれぞれ数える。各段階を離れた理由も残す。サイクル時間には、認識、計算、容器交換、人の介入を含むか明記する。充填率には荷物の集合と容器形状を添える。損傷判定は人手の場合と支援設備の場合で同じ状態確認規則を使う。測定条件が違えば、似た数字を並べても比較にはならない。
受入会議では、失敗ごとの記録、荷物分類ごとの集計、最速の一回でなく時間の分布全体を見る。上流の情報が欠けたときに安全な状態を保持できるか、作業者が荷物一覧を壊さずに再開できるかも問う。選別した荷物で目標に達しても、想定外の一個が制御できない動作を起こすなら十分ではない。ここに示したのは実証用の基準案であり、NEDOの告知が全空港共通の閾値を定めたわけではない。参加する運用者が自らのリスクと折返し条件に応じて数値と停止条件を決める。
合否を一つの平均値にまとめず、工程ごとに上限と下限を設定すると判断しやすい。識別の未確定率、把持後の落下、配置後の再調整、人が必要とする復旧時間は別々に見る。最終配置だけが成功しても、その途中に危険な接触があれば不合格にすべきである。容器の充填率を上げる案は、荷物の損傷、取り出しやすさ、作業者の確認時間と合わせて評価する。許容値は公開資料から借りた万能な数字ではなく、試験場所と責任者が決める。測定できない項目が残った場合は「合格」と書かず、必要な計測器、追加の試験、判断権者を明記して次の判断を保留する。
リスクと限界:整った実演では荷物のばらつきが見えない
荷物は形、硬さ、表面、取っ手、ストラップ、重心、壊れやすさが異なる。寸法が正しくても、全ての接触上の危険や内部の状態は分からない。把持で柔らかい荷物が変形し、移動中に姿勢が変わることもある。計算上は安定した配置でも、次の荷物を置くと動くかもしれない。模擬場所では、振動、狭さ、作業者の移動、時間の圧力を十分再現できない可能性がある。設備だけでなく旅客の財産と地上業務の安全を守る責任は、研究開発コンテストの存在だけでは解決しない。
境界の責任も大きなリスクになる。識別が不確かな寸法を返したとき誰が継続を許すのか。配置計算が届かない場所を選んだとき誰が拒否を記録するのか。荷物を人へ回したとき誰が積荷一覧を更新するのか。部品単体の指標が良くても工程全体が使えない場合はある。COCONなら役割を文書化し、古い識別番号や通信の欠落を意図的に起こす試験を行う。この提案をNEDOによる推奨、COCONの導入実績、空港での運用適合の証拠として扱ってはならない。より大きな投資前に制約を見つけることが目的である。
購入側の確認事項:空港と統合担当者が聞くべきこと
証拠が対象とする荷物の種類と容器の形を正確に聞く。識別分類ごとの混同表と、判断不能だった件数を求める。配置計算には空間を満たす実演だけでなく、不安定または到達不能な案をどう拒否するかを示してもらう。把持具の接触場所と、壊れやすい物、柔らかい物、紐のある物の扱いを確かめる。荷物を離した後に実際の配置を観測し、積荷記録と照合するかを確認する。詰まりを解き、拒否品を取り除き、手順を再開する担当者と方法も書面で定める。
さらに、現場のリスク評価、保護柵、記録の保管、保守、校正、荷物群の変更を誰が所有するかを問う。提案する試験と同じ条件の基準値を集め、開始前に停止条件を合意する。成功事例とともに失敗した試行を点検し、三つの技術部を置き換えたり再試験したりしても履歴が追えるか確かめる。これは購入時の対話を整理するためのCOCONの分析であり、個別空港の規則の代用ではない。責任を持つ安全部門と運用部門による確認を前提に調整する。
候補を比較する際には、何を装置の範囲として売るのかも確認したい。識別機と配置計算と操作部が別々の供給元なら、校正のずれや更新後の不具合を誰が切り分けるかが重要になる。受入試験の記録を部品ごとに残しつつ、最終的には一つの工程として合否を判断する。契約上の保証範囲と作業者が止める権限を早期に整理すれば、実証の成功を運用準備と取り違えにくい。
COCONの見解と出典:証明された範囲を超えない
NEDOの取組から読み取れる有用な点は、難しい身体作業を識別、配置、操作に分解し、後に参加者の組合せを検討する構成である。これは試験の組み方を示すが、完成品の存在を示さない。COCONが検討するなら、工程と場所の調査から始め、試験荷物の範囲と技術の接続条件を定め、限定した実演を調整し、作業者へ例外対応を訓練し、証拠が次段階を支える場合に保守体制を計画する。これらは提案するサービスであって、空港の顧客実績やNEDOとの公式な関係の主張ではない。
調査方法:本稿は2026年10月23日に、NEDOの4月2日の事業告知、7月7日のアルゴリズム募集告知、7月9日の一次審査結果を再確認した。日付と公募状況はこれらの一次資料に基づく。システム構成、基準値、受入試験、購入側の質問はCOCONの分析または実証提案として区別した。NEDOの画像は複製せず、図はCOCONが作成した概念図で、製品や実在の空港設備を描写しない。読者は後日の結果を元資料で確認し、予定を既に完了した実績と混同しないでいただきたい。
根拠: NEDO Challenge, Baggage-Loading Robot call · New call for baggage-loading algorithm contest · Screening results for baggage identification and loading robots
成熟度
NEDOによる研究開発コンテストの段階。一次審査と予定された評価は空港の商用運用を示さない。
制約
- 荷物の形状や変形のばらつきは部品試験だけでは捉えられない。
- 模擬容器では運航区域の安全と折返し時間への適合を証明できない。
- 引用資料には独立した商用性能の測定値がない。
よくある質問
NEDOの取組は装置の販売開始を意味するか。
意味しない。資料は公募と一次審査、今後の評価を示す。入手可能性と現場の受入れには別の証拠が必要である。
最初に求める測定は何か。
提示した全荷物から除外、配置確認、人の復旧に至る件数を、人手の比較可能な基準値とともに求める。
一次情報
- NEDO Challenge, Baggage-Loading Robot callNEDO · 2026-04-02
- New call for baggage-loading algorithm contestNEDO · 2026-07-07
- Screening results for baggage identification and loading robotsNEDO · 2026-07-09
本稿の調査、草稿、翻訳にはAIを補助的に使用した。一次資料の事実は2026年10月23日に確認し、運用分析と実証案はCOCONの編集判断として区別した。
COCONの分析。実証案は提案であり、顧客案件の完了、提携、供給可能性、成果の保証を示すものではありません。