ニュースの要点:日立の工場をカスタマーゼロにする検証
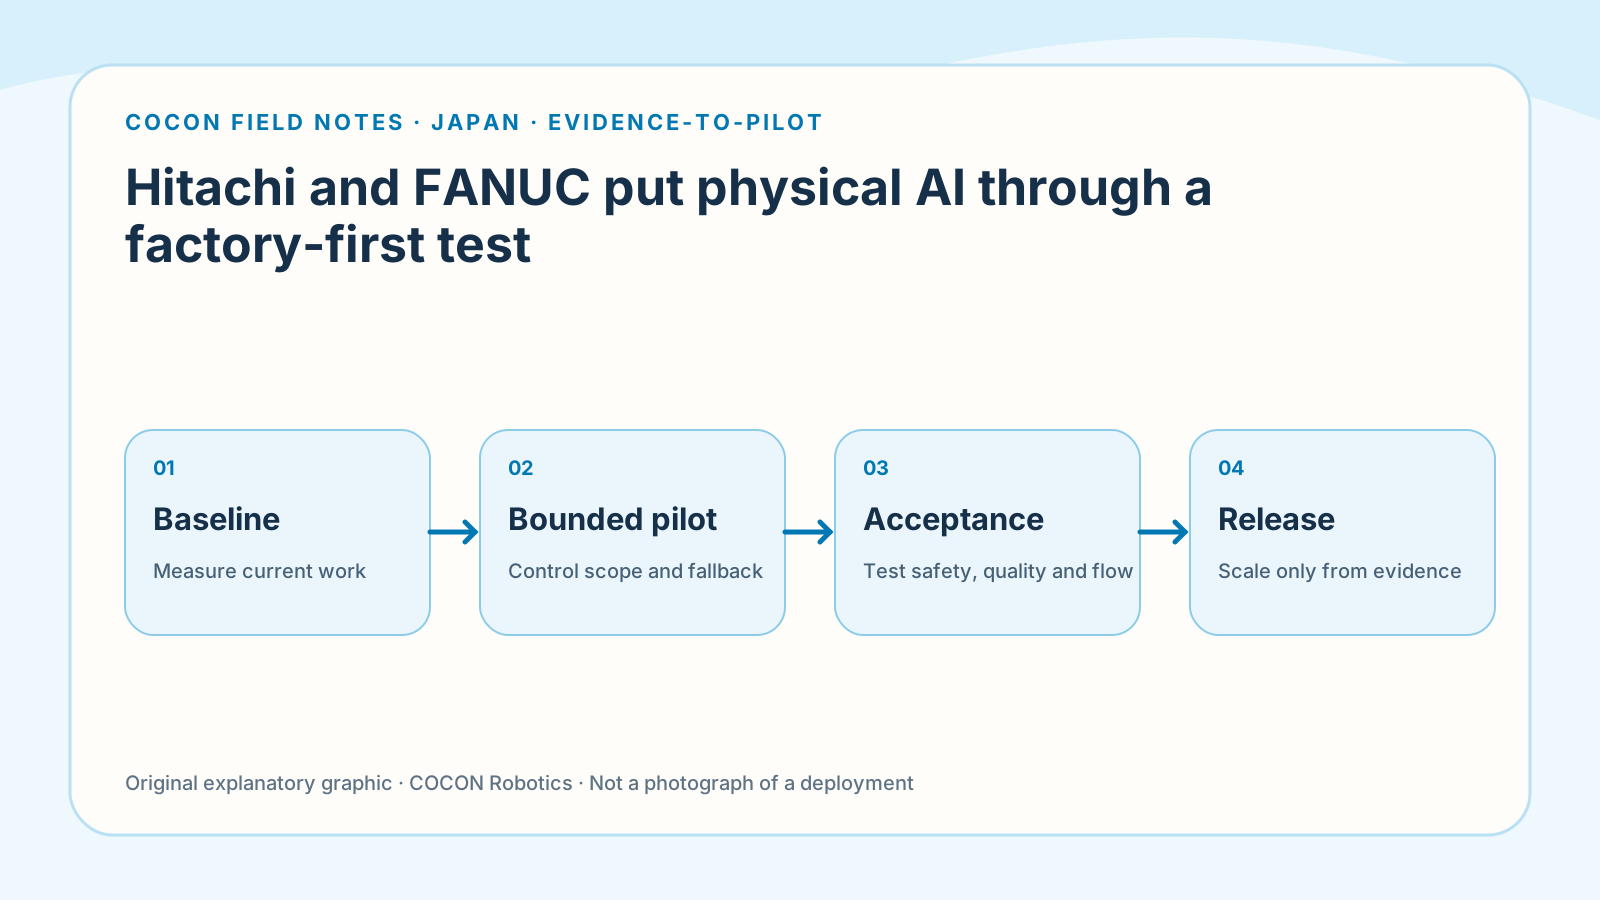
ファナックの発表によれば、両社は日立のAI技術と、ファナックのAI技術を搭載した産業用ロボットを組み合わせ、フィジカルAIの共同検証と共同展開を進める。最初のカスタマーゼロ環境として、日立の茨城地区にある製造拠点を活用する計画である。対象作業は、さまざまな形状の部品を取り出すピッキングと、生産品目が切り替わる際の段取り替えである。単に「自律化する」と表現するのではなく、認識精度、ロボット動作、タクトタイム、品質面の有効性を評価すると明記した点は、現場が検証項目を考えるうえで重要な手掛かりになる。
同じ発表では、日立が開発するエッジAI半導体とファナックの産業用ロボットを組み合わせた有効性も確かめ、2027年度から顧客への展開を始める意向が示された。一方、公開資料には、完了した実証の結果、価格、対応可能なワークの範囲、合否基準は掲載されていない。したがって現時点の成熟度は、研究室内の概念より先に進んだ「実工場での共同検証計画」であり、再現可能な生産性能と商用条件が確定した製品ではない。調達側は、目標時期と実証済みの事実を混同せず、用途ごとの追加確認を前提に評価する必要がある。
- 確認できる範囲は、茨城地区のカスタマーゼロ拠点、多様な形状の部品ピッキング、生産品目切替時の段取り替えである。
- 発表された評価軸は、認識精度、ロボット動作、タクトタイム、品質面の有効性である。
- 2027年度からの顧客展開は両社の計画であり、検証結果や提供条件が公開済みという意味ではない。
なぜ重要か:工場での学習を意思決定の証拠に変える
フィジカルAIが注目される理由の一つは、部品の置かれ方、外観、投入順序が変わるたびに、従来型の自動化では治具調整やプログラム変更の負担が増えるからである。変化を認識し、状況に応じた動作を選べれば、多品種生産に伴う一部の再設定を減らせる可能性がある。しかし、最も難しいのはモデルの精度そのものではなく、稼働に対する説明責任である。大半のピックに成功していても、不規則な短時間停止、見えない手直し、品質流出が増えれば、平均成功率だけでは真のコストが分からない。
COCONは、茨城地区でのカスタマーゼロ構想を「自律化への近道」ではなく、「学習を管理する仕組み」として読むべきだと考える。固定した比較基準、原因別に整理された例外分類、訓練済み作業者による復旧、モデル更新を止めたり戻したりできる権限が必要である。価値ある成果は学習済みモデルだけではない。観測データ、正解ラベル、モデル版、ロボットプログラム、安全制御、品質判定を一つの履歴として結び、なぜその動作が許可されたかを後から追える運用方法である。この方法がなければ、一つのセルで得た知見を別ラインへ移す際、未記録のリスクまで複製してしまう。
- 平均成功率だけでなく、失敗条件、復旧方法、作業者の介入量を同時に記録する。
- 生産データの継続収集と、稼働セルへのモデル自動反映を明確に分離する。
- 他ラインへの横展開は、再現できる証拠と変更管理の手順がそろってから判断する。
対象工程:自動段取り替えの前に多品種キッティングを切り出す
最初の実証範囲として現実的なのは、段取り替え全体ではなく、多品種部品のキッティングセルである。入力は、承認済みの指図、識別された部品、容器内での提示状態、現在のレシピ、セルが運転可能であることの確認で構成する。ロボットは要求された部品を見つけ、成立する把持姿勢を選び、許可された動作範囲内を移動し、所定位置への投入を確認し、結果コードを残す。出力は完成したキットだけでなく、処置待ちの例外一覧と、画像条件、部品ID、モデル版、ロボット状態、作業者操作を結び付けた追跡記録である。
責任分担も工程境界に含める。品質部門は良品・隔離・再作業の判定ルールを所有し、生産部門はタクトと要員配置を、技術部門はモデルとロボットプログラムのリリース構成を管理する。段取り替えは、ピッキングの例外構造を理解してから次段階として扱うべきである。段取り替えの誤判断は、ツール、治具、レシピ、検査ロジック、後工程の準備状態を同時に変える可能性があり、一つのピック失敗より影響が広い。初期段階では、AIが候補レシピや必要作業を提示し、権限を持つ人が確定する構成が妥当である。
- 開始条件:キッティング指図が正式に発行され、セル状態と対象レシピが照合されている。
- 正常終了:正しい部品の配置、確認記録、後工程による受入れがすべて成立している。
- 例外終了:部品を隔離するか訓練済み作業者へ引き渡し、理由コードと判断材料を保存する。
システム設計:学習と無管理な変更を切り離す
実証に必要なのはロボットとAIモデルだけではない。条件を固定または記録できるセンサーと照明、グリッパー状態、部品提示方法、ロボットの動作制限、セルコントローラー、指図・レシピとのインターフェース、品質確認、イベントログ、作業者画面が必要である。動作生成に使われた推論は、入力記録とモデル版に関連付ける。エッジ機器を評価するなら、認識処理だけでなく、入力取得から動作許可までの総遅延、温度や計算資源の制約、故障時の切替、ソフトウェア署名、復元方法を測る。発表はエッジAI半導体の検証方針を示すが、具体構成は説明していないため、これらは製品性能の断定ではなく導入側の設計課題である。
学習経路には統制が要る。現場データを継続的に集めても、新しく学習したモデルを稼働セルへ自動配信してはならない。技術者が例外を選別し、品質の低い記録を除き、正しい結果をラベル付けし、候補モデルをオフラインで比較する。その後、動作させないシャドーモードや監督付き運転で確認してから、指定された時間帯にリリースする。安全機能は学習系から独立させる。信頼度低下、センサー間の不一致、無効なレシピ状態、通信断が発生した場合は、モデルの即興判断ではなく、定義済みの安全状態と作業者が理解できる表示へ移行させる。
- 追跡対象:指図、部品、センサー記録、モデル版、ロボットプログラム、処理結果、介入理由。
- 変更管理:各モデル改訂に対し、承認者、試験証跡、ロールバック一式、リリース時間帯を定める。
- 機能分離:適応型の認識が動作候補を出しても、検証済みの安全制御が保護範囲を強制する。
実証計画:一つのセル、8週間、管理された品種変動
8週間の実証対象は、既存の多品種キッティングセル一つに限定し、従来の固定プログラム方式を比較対象とフォールバックとして残す。AIによるピッキングを有効にする前に、対象部品、容器、照明条件、シフト、通常発生する停止を含む代表期間の実績を取得する。対象部品群を固定し、対象外条件を文書化する。第1~2週はベースラインとログの整備、第3~4週はAIの提案を作業者が確認する監督運転、第5~6週は限定条件でロボット実行、第7~8週は再現性と承認済みの外乱に対する挙動を確かめる。
日次レビューでは、認識誤り、把持計画誤り、動作または干渉回避による停止、部品提示不良、インターフェース障害、品質不合格、作業者判断による停止を分ける。例外ごとに責任者と処置を記録する。安全制御の不成立、封じ込められない品質リスク、追跡情報の欠落、説明できない動作の反復があれば実証を止める。セルの稼働率を見栄えよくするために途中で部品範囲を拡大してはならない。段取り替え支援へ進む条件は、当初の部品構成で安定した結果が得られ、従来方式へのロールバック訓練が成功していることである。
- 実証単位は一つのセルと承認済みの一部品群とし、別ラインへ自動反映しない。
- 訓練済み作業者が停止、クリア、再提示、別処理への振分けを行い、理由を残せるようにする。
- 候補モデルはオフライン評価を通し、管理されたリリース時間帯にだけ昇格させる。
受入判定:一つの成功率ではなく分布と復旧を比べる
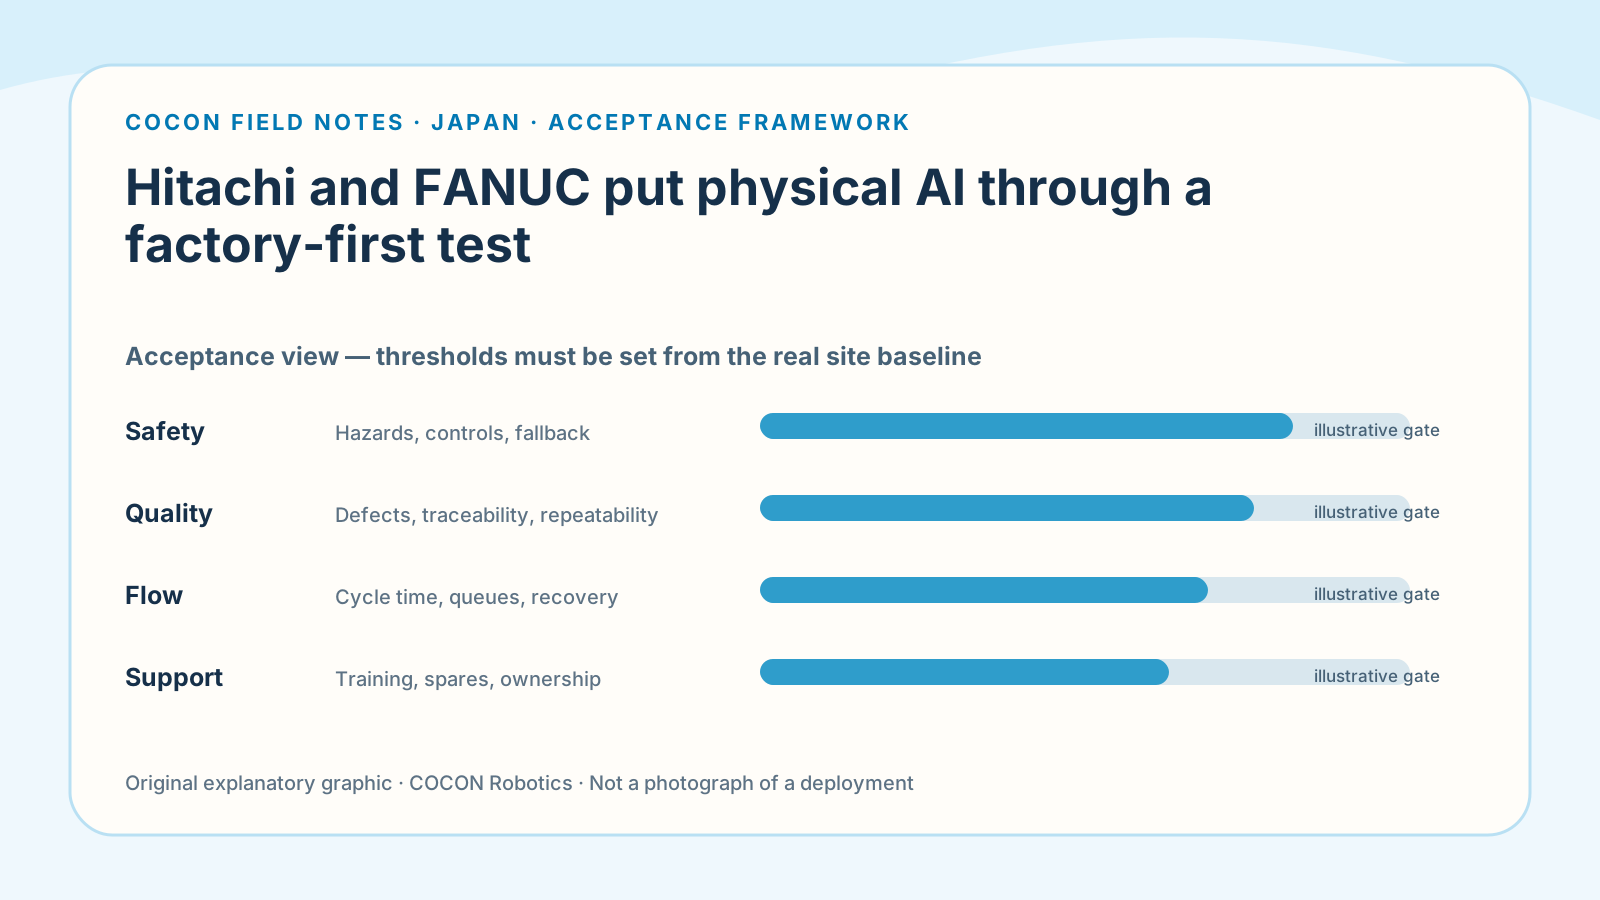
受入判定は用語定義から始める。「認識成功」は、承認された信頼度ルールの下で、正しい部品と実行可能な姿勢の両方を特定した状態とする。「介入率」は、サイクルを完了、再開、修正するための人の操作をすべて数える。タクトは平均だけでなく、部品別・条件別の分布で見る。品質は、セル内で回収できた誤りと後工程へ流出した不良を分ける。復旧時間は通常運転を外れた時点から、確認済みの生産状態に戻るまでとする。こうした定義により、一つの数字を改善する代わりに人へ作業を移す見せかけの成果を防げる。
具体的な閾値は、対象工場のベースライン、リスク評価、生産要求から決める。ファナックの発表に数値基準は示されていない。次段階へのゲート例は、安全制御の失敗がないこと、重要イベントを再構成できること、品質が承認済み基準より悪化しないこと、介入負荷が要員計画内であること、タクト変動が後工程で吸収可能なこと、ロールバック試験が成功することである。意図的に難しい入力も承認された範囲で試し、低信頼度時に人への引渡しへ移れるか確認する。平均が合格でも、重大で説明不能な一件があれば安定した生産準備とは判断しない。
- 認識成功と過信による誤判定を、部品、容器、照明状態、モデル版ごとに確認する。
- ロボットの成功サイクル数だけでなく、生産時間帯ごとの介入時間と理由を報告する。
- 段取り替え機能を有効にする前に、ロールバック、再起動、追跡記録の再構成を合格させる。
リスクと限界:公開情報では重要な適用範囲が未確定
公開された発表には、実証結果、価格、対応するワーク範囲、グリッパーの前提、許容される環境変動、保守責任の分担が示されていない。また、学習がセル単位、工場単位、複数拠点横断のどこで行われるかも不明である。発表段階では自然な未確定事項だが、購入判断には不可欠である。選別された部品でのデモだけでは、反射面、変形物、隠れ、汚れ、破損容器、初めて流す製品に対する性能を証明できない。対象条件として意図的に試験しなければ、その条件で使えるとは判断できない。
継続学習には運用とガバナンスのリスクもある。仕入先変更、照明保守、包装材、カメラ交換、ツール摩耗、新レシピによりデータ分布は変わる。認識精度を改善したモデルでも、動作タイミングや例外の出方を変える可能性がある。そのため、サイバーセキュリティ、データ所有権、保持期間、遠隔アクセス、モデルの由来、障害時の支援範囲を設計審査と契約協議に含める。2027年度という目標を、特定の国、セル、用途での提供保証と読んではならない。あくまで共同検証の成功を前提とした両社の展開意向である。
- 証拠の空白:確認日時点で、生産結果と受入閾値は公開されていない。
- 統合の空白:インターフェース、エッジ機器構成、ツール、保守提供方法は公開情報で確定できない。
- 統制リスク:自動再学習や自動配信は、別管理にしなければ検証済み挙動を無効化し得る。
購入側チェックリスト:フィジカルAIセルへ投資する前の質問
有効な情報提供依頼は「フィジカルAIがありますか」と尋ねるだけではなく、実際の作業条件を示す。代表的な部品マトリクス、提示状態、必要なタクト分布、品質ルール、シフト、接続先、現在の例外履歴を提示し、供給側に「実証済み」「追加設計が必要」「対象外」を分けて回答してもらう。実証中も既存の生産フォールバックを維持し、継続、再設計、中止の各判断に必要な証拠を事前に決める。これにより、日立とファナックの取り組みが顧客展開に向かう途中でも、候補案を同じ物差しで比べられる。
商務面では、再利用可能な基盤費用と、用途固有のツール、データ準備、立上げ、モデル保守、生産支援を分ける。例外ラベルを付ける人、モデル版を承認する人、インシデントを調べる人、派生データを所有する主体を明確にする。ロールバック手順と、外部へ出せる判断履歴を要求する。段取り替え自動化が提案されても、ピッキングの安定性を証明した後に独立した審査を行う。COCONは、まず範囲を限定した学習実験へ投資し、フィジカルAIという名称の新しさではなく、レビュー済みの証拠に基づいて拡張することを推奨する。
- 提案の適用範囲に入る部品形状、材質、提示方法、環境条件は具体的に何か。
- 認識、動作、タクト、品質、介入、復旧のどの指標を記録し、現行基準と比較するか。
- モデル版を誰が承認し、どのように配布、監視、ロールバックし、ロボットプログラムと結び付けるか。
- AIから独立した安全機能は何か。どの条件で安全停止または人への引渡しを行うか。
- 実証終了後、元データ、ラベル、学習成果物、イベント履歴、アクセス権を誰が所有するか。
- キッティングから生産品種の段取り替え支援へ進むために、どの証拠を合格させるか。
成熟度
成熟度は「実工場での共同検証が発表された段階」であり、「生産導入が実証済みの段階」ではない。日立とファナックは、カスタマーゼロ拠点、初期対象工程、評価軸、エッジAIの検証、2027年度からの顧客展開意向を示している。しかし2026年10月4日時点で、引用した発表には完了済み結果、検証済みワーク範囲、商用構成、工場ごとの受入証拠がない。方向性としては具体的だが、購入側は自社用途に即した実証を省略できない。
制約
- 本稿は両社の共同発表一件に基づくため、性能、信頼性、安全上の結果、商用化時期を独立に確認したものではない。
- 8週間のセル実証、測定項目、受入ゲート、中止条件はCOCONの提案であり、日立またはファナックが公表した方法や約束ではない。
- COCONが日立またはファナックを代理、販売、提携していること、あるいは両社向けに導入実績があることを示すものではない。
よくある質問
今回の発表で、フィジカルAIはすでに量産現場へ導入できると判断できますか。
判断できない。確認できるのは、日立の実工場で共同検証を行い、2027年度から顧客展開を始める意向である。完了した実証性能、対応ワーク範囲、価格、生産受入結果は公開されていない。導入を検討する工場は、自社のタクト、品質、安全、要員条件に対して範囲を限定した実証を行い、結果を比較する必要がある。
なぜ最初から段取り替えを自動化せず、多品種キッティングから始めるのですか。
キッティングなら、認識、把持、配置、例外復旧を切り出し、誤りの影響範囲を限定できる。段取り替え全体は、ツール、治具、レシピ、検査ロジック、後工程準備を同時に変える可能性がある。狭いループを先に検証すれば、失敗原因を特定しやすくなり、次の段取り替えゲートに必要な証拠を安全に蓄積できる。
フィジカルAI実証で最も重要な指標は何ですか。
一つの指標だけでは足りない。認識成功率に加え、過信による誤判定、人の介入、タクト分布、品質、廃棄、復旧時間、追跡記録の完全性を組み合わせて見る必要がある。成功サイクルだけを数えるのではなく、どの条件で失敗し、生産を戻すためにどれだけ人の作業が必要だったかを示す評価が、投資判断には有効である。
一次情報
- Hitachi and FANUC enter strategic partnership toward joint commercialization of physical AI implementationFANUC Corporation · 2026-09-30
本稿の調査、原稿作成、翻訳にはAI支援を利用した。2026年10月4日に、記載した発表内容と事実をリンク先の一次情報と照合した。運用分析と実証の受入基準はCOCONの提案であり、独立した製品試験や人による査読を示すものではない。
COCON analysis. Pilot suggestions are proposals, not claims of completed customer projects, partnerships, availability, or guaranteed results.
関連するCOCON情報
この業務について相談
フィジカルAIの工場実証を計画している場合、COCONは、発表された機能を生産準備済みと決めつけず、限定した工程範囲、証拠計画、接続要件、受入ゲートの整理を支援できます。
COCON Robotics ↗