Sinyal berita: antarmuka simulasi, bukan hasil pabrik
Pengumuman FANUC pada 15 Mei 2026 menjelaskan dua arah integrasi. Dalam arah pertama, Isaac Sim menyediakan lingkungan virtual sementara ROBOGUIDE bertukar data gerakan dan perilaku kontroler. Menurut FANUC, pengguna dapat memakai teach pendant virtual atau fisik untuk menggerakkan robot, mengajarkan program, menjalankannya, dan memeriksa hasil dalam lingkungan tersebut. Pada arah kedua, ROBOGUIDE menggunakan NVIDIA PhysX untuk studi berbasis fisika, termasuk bin picking acak. Semua ini merupakan uraian teknologi oleh vendornya; pengumuman itu tidak memuat sebaran kesalahan independen untuk berbagai aplikasi.
Rilis yang sama menjelaskan demonstrasi melipat kaus dengan dua lengan robot dan imitation learning, serta demonstrasi lain berbasis Jetson Thor. Contoh itu menunjukkan cakupan pameran, tetapi tidak membuktikan bahwa komponen, gripper, sistem keselamatan, dan takt time milik calon pembeli sudah teruji. Artikel ini berfokus pada satu keputusan: kapan studi bin picking virtual dapat mengurangi ketidakpastian sebelum sel dibangun? Kami tidak menganggap demonstrasi sebagai bukti kinerja produksi yang berlaku umum.
Analisis COCON: tentukan apa yang harus diprediksi model
Analisis COCON: nilai digital twin terletak pada prediksi yang bisa diuji, bukan tampilan yang menarik. Robot virtual dapat terlihat bebas hambatan, padahal kabel, rahang gripper, atau fixture yang bergeser mengubah ruang geraknya di lapangan. Siklus prediksi juga bisa mengabaikan pengisian bin oleh operator, pegangan yang gagal, dan waktu pemulihan. Karena itu, tim teknik perlu menulis besaran apa yang harus cocok antara model dan sel fisik sebelum simulasi dipakai sebagai dasar pembelian.
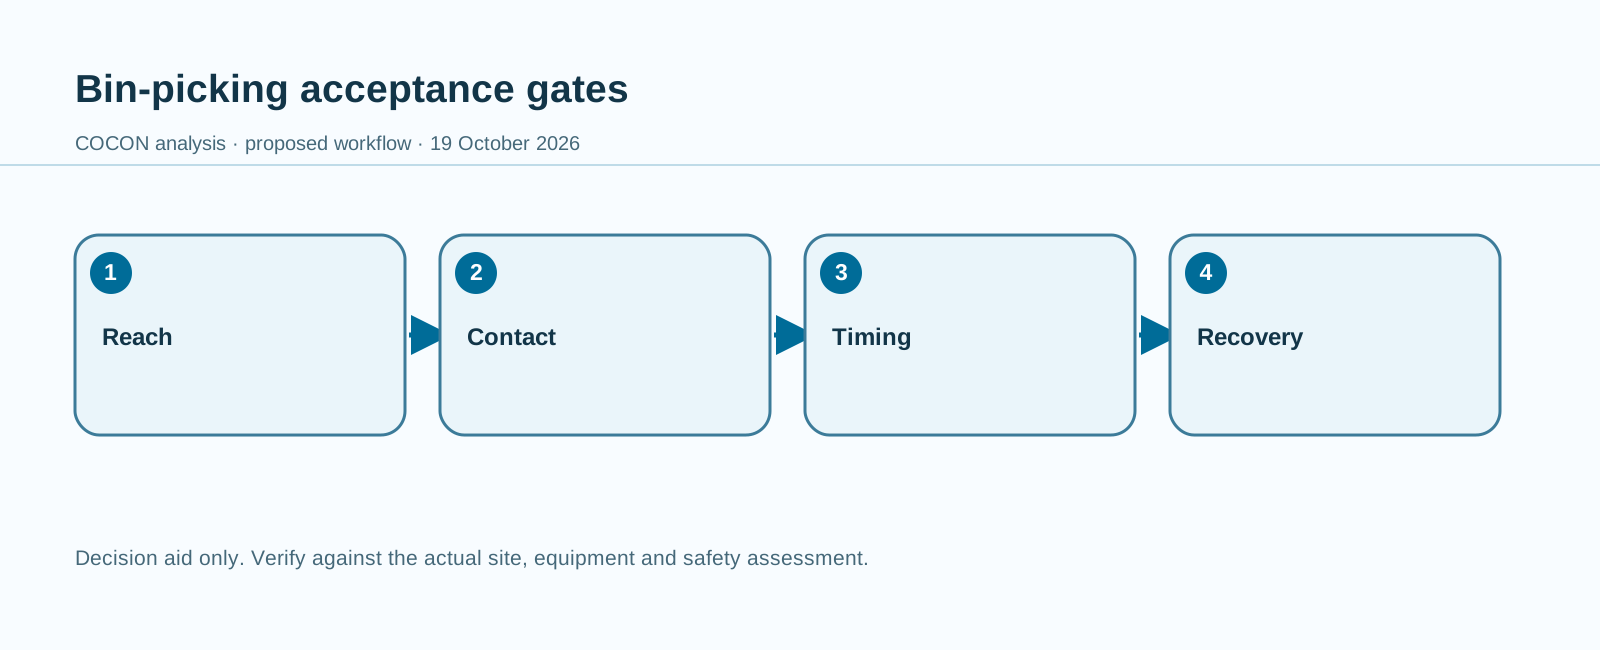
Kontrak penerimaan yang berguna memisahkan tiga pertanyaan. Apakah model gerak mereproduksi pose terjangkau dan waktu lintasan dalam toleransi yang disepakati? Apakah model kontak menemukan kondisi komponen bertumpuk yang tidak bisa dipisahkan atau digenggam? Apakah rancangan proses memungkinkan pemulihan yang aman dan mudah dipahami ketika prediksi meleset? Satu skor lulus atau gagal menyembunyikan jenis kegagalan yang berlainan. Setiap pertanyaan memerlukan baseline, metode ukur, dan penanggung jawab. Kriteria ini adalah usulan COCON, bukan kriteria yang diterbitkan FANUC.
Alur terdampak: dari sampel komponen sampai pick yang diterima
Bayangkan satu usulan sel bin picking, bukan cerita tentang pelanggan COCON yang sudah ada. Komponen datang di dalam wadah dengan pose dan tumpukan yang bervariasi. Sensor memperkirakan posisi, perencana gerak memilih titik genggam, robot bergerak dengan alat ujungnya, lalu sel memastikan komponen tiba di fixture keluaran. Kegagalan mengenali benda, kegagalan menggenggam, dan komponen yang tidak dapat ditarik merupakan pengecualian berbeda. Operator membutuhkan cara penanganan yang jelas untuk masing-masing kasus; simulasi yang meyakinkan dapat menyembunyikan intervensi manual.
Serah terima antartim sama pentingnya dengan gerakan robot. Teknik proses menetapkan variasi komponen yang boleh masuk dan geometri fixture. Teknik kontrol bertanggung jawab atas interlock serta komunikasi dengan peralatan di hulu dan hilir. Pemeliharaan mengurus kalibrasi dan pemeriksaan keausan. Operasi mengelola pengisian bin, penanganan pengecualian, dan catatan shift. Tim keselamatan menyetujui penilaian risiko fisik. Pemilik simulasi mencatat versi model, ukuran, asumsi gesekan, serta konfigurasi perangkat lunak agar keputusan desain bisa ditelusuri ke asumsi awalnya.
Kematangan: demonstrasi vendor dan kualifikasi lokasi berbeda
Sumber publik yang digunakan adalah pengumuman vendor tentang integrasi perangkat lunak dan demonstrasi pameran. Bukti itu mendukung pernyataan bahwa integrasi telah didemonstrasikan dan studi aplikasi diusulkan. Bukti tersebut tidak memberikan batas kemampuan yang tersertifikasi untuk setiap material, keadaan tumpukan, sensor, atau gripper calon pembeli. Pernyataan FANUC bahwa lintasan dan waktu siklus dapat sesuai dengan mesin nyata harus diperlakukan sebagai klaim vendor yang diuji dengan perangkat keras dan program yang tepat. Perilaku kontak sangat dipengaruhi data masukan yang tidak selalu tampak di layar.
Analisis COCON: kesiapan selalu terkait tugas tertentu. Simulasi lintasan mungkin berguna untuk kajian tata letak dan jangkauan sebelum prediksi tabrakan atau kontaknya dipercaya untuk penerimaan proses akhir. Uji bertahap yang berhasil dapat membenarkan pilot sempit tanpa membuktikan otonomi luas. Bagian pengadaan perlu menanyakan fungsi mana yang ditawarkan secara umum, mana yang baru menjadi konfigurasi demonstrasi, dan mana yang memerlukan rekayasa aplikasi. Jawabannya harus berupa cakupan tertulis terkini dari pemasok; rilis Mei saja tidak membuktikan syarat penyerahan atau ketersediaan.
Desain sistem: perjelas batas data dan keselamatan
Model yang berguna dimulai dengan koordinat terukur untuk bin, fixture, pelindung, dasar robot, dan titik pusat alat. Diperlukan program robot dengan versi jelas, setelan kontroler, kalibrasi kamera, geometri komponen, serta sebaran pose komponen yang benar-benar datang. Untuk bin picking, studi harus menjelaskan cara kontak, gesekan, perubahan tumpukan, dan bagian yang tertutup direpresentasikan. Parameter yang belum diketahui merupakan ketidakpastian untuk diuji, bukan angka yang dipilih agar animasi terlihat meyakinkan. Simpan adegan simulasi dan catatan uji fisik dengan identitas komponen dan konfigurasi yang sama.
Desain kontrol produksi tidak boleh bergantung pada keyakinan model virtual. Lintasan aman di layar tidak menggantikan guarding fisik, penilaian risiko, perangkat pelindung, desain emergency stop, atau pelatihan operator. Pegangan dengan keyakinan rendah perlu diarahkan menjadi pengecualian yang diawasi, bukan diulang diam-diam tanpa batas. Sel sebaiknya mencatat keyakinan pengenalan, percobaan genggam, hasil, alasan intervensi, dan waktu yang dibutuhkan tanpa mengumpulkan data pribadi berlebihan. Pemilik integrasi juga harus mendokumentasikan apa yang terjadi saat perangkat simulasi, sambungan vision, atau jaringan tidak tersedia.
Satu pilot terbatas: satu bin dan satu keluarga komponen
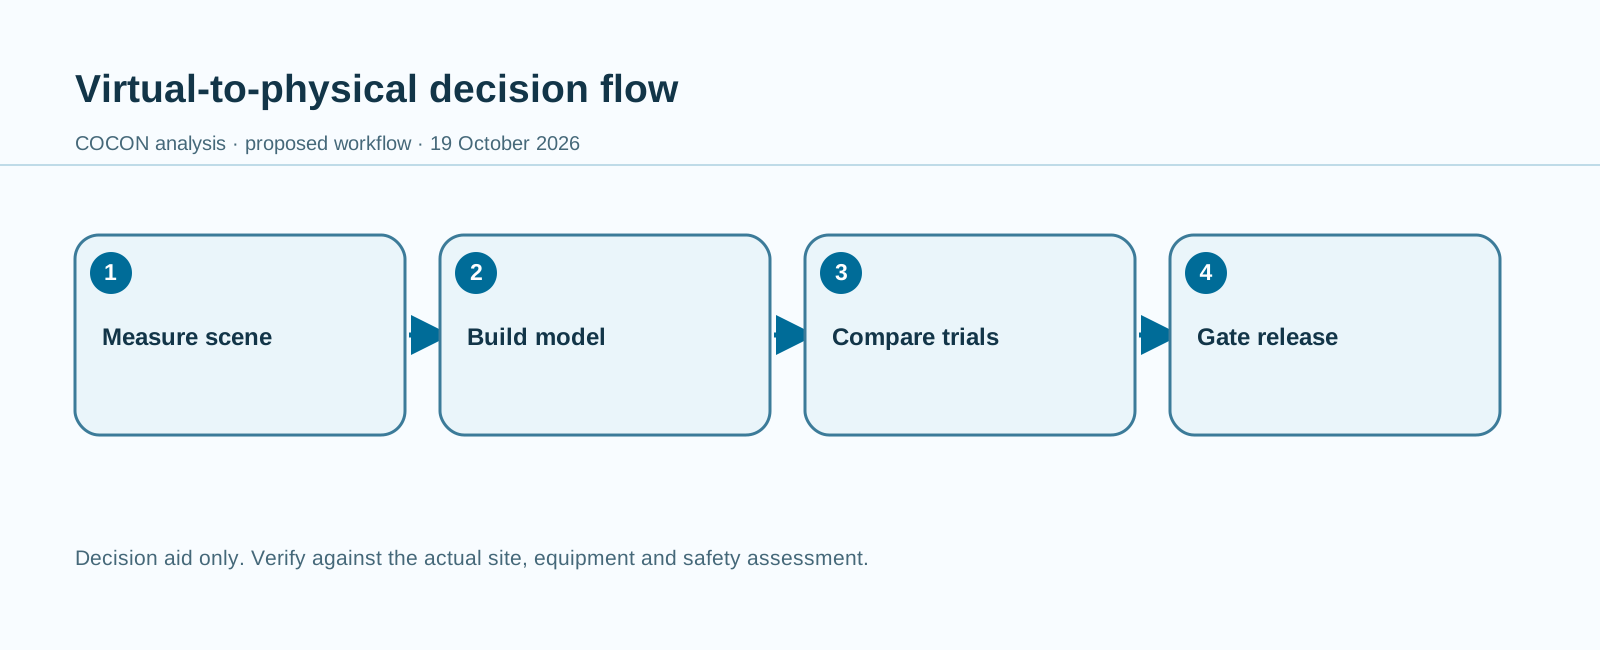
Usulan pilot: pilih satu keluarga komponen yang stabil, satu ukuran bin, satu gripper, serta satu fixture keluaran. Bekukan versi perangkat keras dan model selama perbandingan awal. Kumpulkan sampel fisik yang mewakili kondisi bin normal dan sulit sebelum algoritma diubah. Bangun adegan virtual dari geometri terukur, lalu minta model memprediksi jangkauan, urutan pengambilan, dan sebaran waktu siklus. Jalankan 200 siklus fisik hanya setelah sel lulus persetujuan keselamatan tersendiri; jumlah itu adalah rencana sampel yang diusulkan, bukan hasil FANUC.
Baseline harus mencakup proses manual atau otomatisasi yang sekarang digunakan: pick baik per jam, intervensi per 100 percobaan, waktu pemulihan, waktu changeover, dan komponen rusak. Catat tingkat isi bin dan orientasi benda di samping setiap siklus, karena rata-rata dari kondisi berbeda mudah menyesatkan. Bandingkan prediksi virtual dengan konfigurasi fisik yang sama, termasuk percobaan gagal. Hentikan pilot bila ada gangguan perangkat pelindung, kontak tak terencana yang berulang, prosedur pemulihan operator yang tidak jelas, atau bukti model tidak lagi mewakili alat yang terpasang.
Kriteria penerimaan: tabel keputusan sebelum pengujian
Usulan pilot: tetapkan toleransi sebelum hasil dilihat. Sebagai contoh, syaratkan tidak ada kontak dengan fixture yang tidak diprediksi; semua pose sasaran uji dapat dicapai dalam toleransi posisi yang disepakati; kesalahan median dan ekor atas waktu siklus berada dalam batas yang ditetapkan teknik proses; dan setiap pick gagal menghasilkan pengecualian teridentifikasi beserta jalur pemulihan aman. Ini kategori usulan, bukan ambang angka yang berlaku untuk semua pabrik. Pembeli dan integrator mengisi batasnya berdasarkan produk, kebutuhan takt, serta penilaian risiko sesungguhnya.
Tinjau hasil menurut skenario, bukan hanya persentase keberhasilan keseluruhan. Pisahkan kondisi bin kosong, penuh, dan sebagian tertutup; pose benda normal dan yang sengaja dibuat sulit; serta pengujian sebelum dan sesudah pemeriksaan kalibrasi. Simpan daftar kasus ketika simulasi meramalkan berhasil tetapi pengambilan fisik gagal. Kesalahan seperti itu lebih berguna daripada tangkapan layar fotorealistis. Jika model tidak bisa menjelaskan kelompok kesalahan yang bermakna, perbaiki asumsi dan ulangi pengujian sebelum persetujuan virtual digunakan untuk sel berikutnya.
Risiko dan batas: model berubah relevansinya bersama sel
Risiko terbesar adalah menganggap fidelitas model sebagai sifat produk yang tetap. Kamera yang diganti, suction cup yang aus, pelapis komponen yang baru, pemasok bin yang berbeda, atau fixture bergeser dapat mengubah perilaku fisik tanpa mengubah adegan virtual tersimpan. Tugas yang kaya kontak peka terhadap perubahan ini. Rencana pemeliharaan dan kontrol perubahan harus menyebut perubahan mana yang memicu kalibrasi ulang, revisi model, dan kualifikasi fisik ulang. Simpan pengujian gagal maupun berhasil; memilih contoh bersih saja akan melebih-lebihkan tingkat keyakinan.
Batas lainnya bersifat organisasi. Spesialis simulasi mungkin memahami parameter adegan yang tidak pernah terlihat oleh pengawas shift. Operator bisa diminta memulihkan kegagalan yang sebelumnya dikeluarkan dari studi digital. Pengadaan bisa membandingkan lisensi tanpa menghitung perawatan model, tenaga kalibrasi, atau akses ke antarmuka yang dibutuhkan. Tidak satu pun ketidakpastian ini diselesaikan pengumuman FANUC. Tujuan pilot adalah mengungkap biaya dan tanggung jawab menjaga kesesuaian keadaan virtual dan fisik, bukan menjanjikan imbal hasil investasi.
Daftar pertanyaan pembeli dan metodologi sumber
Tanyakan kepada calon pemasok dan integrator: versi robot, kontroler, ROBOGUIDE, dan Isaac Sim mana yang termasuk cakupan? Besaran gerak dan kontak apa yang bisa diekspor untuk dibandingkan? Bagaimana kalibrasi dan perubahan model dicatat? Data awal apa yang diperlukan untuk studi bin yang representatif? Pengecualian mana yang memerlukan manusia? Siapa yang menandatangani penilaian keselamatan fisik? Apa yang gagal saat sensor atau jaringan terputus? Bukti apa yang membenarkan perluasan ke keluarga komponen berikutnya? Mintalah jawaban tertulis untuk satu desain sel nyata.
Metode: COCON membuka kembali rilis primer FANUC yang terbit 15 Mei 2026 pada 19 Oktober 2026. Fungsi perangkat lunak dan demonstrasi yang dilaporkan di atas diatribusikan kepada FANUC. Alur kerja, baseline, tabel keputusan, dan pilot merupakan analisis serta usulan COCON, bukan pengalaman penerapan yang telah diamati. Tidak ada klaim kinerja pelanggan, hubungan pemasok, ketersediaan produk, atau imbal hasil investasi yang diturunkan dari sumber ini. Insight COCON tentang data pabrik physical AI dan pembelajaran robot memberi konteks lain; keputusan artikel ini tetap mengenai perbandingan virtual dan fisik yang dapat diukur.
Kematangan
Integrasi perangkat lunak telah didemonstrasikan vendor; kinerja bin picking pada lokasi tertentu belum terverifikasi.
Batasan
- Sebaran kesalahan independen untuk sel calon pembeli tidak dipublikasikan.
- Kontak fisik, kalibrasi, dan pemulihan operator memerlukan pengujian lokal.
Pertanyaan
Apakah rilis membuktikan tidak ada kesalahan sim-to-real?
Tidak. Itu deskripsi vendor, bukan hasil independen untuk sel tertentu.
Apa yang diukur terlebih dahulu?
Ukur sebaran pick dan pemulihan proses saat ini, lalu bandingkan kasus simulasi dan fisik yang berpasangan.
Sumber primer
- FANUC Strengthens Collaboration with NVIDIAFANUC Corporation · 2026-05-15
Alat AI membantu riset, penyusunan draf, dan penerjemahan. Analisis COCON menandai setiap usulan; fakta diperiksa terhadap sumber primer tertaut pada 19 Oktober 2026. Tidak ada peninjau manusia bernama yang diklaim.
COCON analysis. Pilot suggestions are proposals, not claims of completed customer projects, partnerships, availability, or guaranteed results.
Referensi COCON terkait
Diskusikan workflow ini
Diskusikan studi penerimaan simulasi yang terbatas bersama COCON.
COCON Robotics ↗