ニュースの要点:導入課題と具体的なAMRの仕様
インドネシア製造センター(IMC)は2026年5月5日、ロボット導入を巡る討議の記事を公開した。記事では投資判断、経済的な証拠、システム統合の能力、人材育成が論点として扱われる。ただし、完成品の搬送AMRの現場実証や、特定の倉庫で削減できる費用を測定した報告ではない。別にRobot Phoenixは、Camel-1000-Dを低床の昇降式自律搬送ロボットとして掲載し、パレット、ラック、大型の仕掛品などの搬送用途を示す。公表された定格積載量は1000キログラム、昇降高さは60ミリメートルである。これらはメーカーの仕様であり、現地在庫、納入実績、現場性能を示すものではない。
二つの資料から導ける狭い購入側の問いは、品質部門が出荷可能とした完成品を、保留場所から出荷待機レーンへ、確実な引渡しとともに運べるかである。答えはロボットの紹介だけでは出ない。荷姿、台車や架台の下面、床、交差交通、待機レーンの運用、両端の確認手順で結果が変わる。本稿ではIMCの記事を導入環境に関する一次情報、Robot Phoenixのページをメーカー仕様として扱う。以下の工程設計と実証はCOCONの提案であり、顧客現場で実施済みという意味ではない。
根拠: FGD Strategi Akselerasi Adopsi Robotika: IMC Dorong Kemandirian Permesinan Nasional · Camel-1000-D
COCONの分析:走行より先に責任の連鎖を確定する
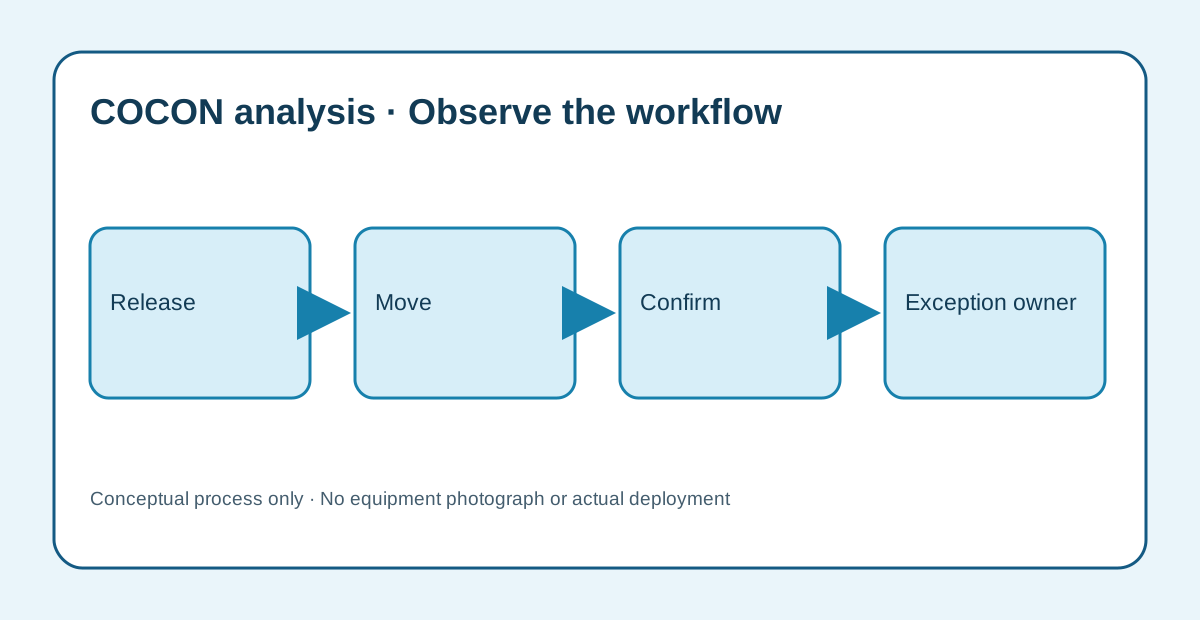
完成品は建物を移動する前に、組織の境界を越えることが多い。品質または製造の担当者がロットを出荷可能にし、倉庫が受け取り、出荷担当がレーンを割り当て、搬送車が実物を動かす。AMRが走行を終えても、違う荷物を置いたり、既に埋まったレーンに到着したりすれば仕事は完了しない。COCONは、品質承認から目的地での受領までを一件の記録として扱う。指名された責任者が荷物、搬送用の架台、行先の一致を確認した後にだけ任務を始める。終点でも実際の荷物と置き場所を確認し、搬送記録を閉じるべきである。
これは出典に書かれた導入成果ではなく、COCONの運用分析である。最初の調査では、荷物が本当に移動可能になる時点、識別するラベル、行先を変えられる人、急ぎの再検査品を外す方法を確認する。引渡しが現在あいまいなら、ロボットを加えてもあいまいな判断を速く移すだけになり得る。提案するサービスは、工程と現場の評価、機種選択、実証範囲と受入条件、接続計画、導入調整、作業者訓練、保守計画である。これを現地在庫、納入済み設備、実測された節約額の主張に読み替えてはならない。
対象工程:品質保留場所から一つの出荷待機レーンへ
第一段階では一つの製品群と一種類の搬送架台を選び、品質承認済みの保留場所から表示のある出荷待機レーン一か所へ運ぶ。起点は、人またはシステムが完成品の移動を許可した記録である。終点は、指定レーンでの現物とデータの受領である。製造、品質検査そのもの、トラック積込、出荷書類の作成は、誤搬送を防ぐ信号を除いて初回の範囲から外す。レーンが埋まっている場合やラベルが一致しない場合には、監督者を例外処理の責任者とする。この境界なら「正しい単位が正しいレーンへ行き、引渡しを追跡できるか」を検証できる。
機種を選ぶ前に、対象とする全勤務帯で経路を歩く。歩行者、手動フォークリフト、交差点、扉、仮置き荷物、清掃時間、床面の変化、避難経路をふさぐ可能性を記録する。低床のロボットがどのパレットも持ち上げられると考えず、架台の下面と昇降位置を実測する。Camel-1000-Dの掲載値は昇降60ミリメートルなので、実物の下面空間と積荷の安定性を確かめる必要がある。フォークを差し込む作業や高い位置への棚入れが必要なら、Yakの適合評価という別工程に切り分ける。Camelを無理に当てはめない。
根拠: Camel-1000-D
成熟度:製品ページと現場受入れは別の証拠
Robot PhoenixのCamel-1000-Dのページには、定格1000キログラム、低い車体、レーザーSLAMまたはQRコードによる誘導、60ミリメートルの昇降などが記載されている。これはメーカーが提示する製品情報である。インドネシア国内の在庫、COCONの公式販売資格、現地の保守契約、床との適合試験、工場での継続処理量は証明しない。IMCの記事も導入に際した検討の必要性を示すが、この型式が対象の経路で使えると検証していない。仕様の数字と現場の合格記録を同じ欄に置かないことが重要である。
COCONは成熟度を三つの問いに分ける。機種と架台は機械的に合うか。制御した経路を実際の品質承認とレーン指定につなげられるか。代表的な勤務帯で運転し、故障や例外から復旧できるか。メーカー資料は第一の問いの候補選定を助けるが、それだけで決着しない。現場で監督者を置いた実証も、定義した条件の中だけで後二者の証拠を作る。調達の次段階では、構成を特定した見積り、保守条件、予備品、接続仕様を別途求める。ウェブ掲載から供給可能性、価格、接続機能、現場性能を推測しない。
根拠: Camel-1000-D · FGD Strategi Akselerasi Adopsi Robotika: IMC Dorong Kemandirian Permesinan Nasional
システム設計:荷物識別、架台、交通をつなぐ
提案する構成には四つの層がある。荷物の層には重さの範囲、寸法、重心、固定方法、架台の下面を含む。経路の層には通行空間、交差点、優先順位、充電場所、人の通路を含む。情報の層には荷物ID、品質承認の状態、行先、任務状態、受領確認を含む。責任の層では、移動を許可し、レーンの閉塞を解き、停止した荷物を回収し、構成変更を承認する人を定める。これらが欠けたまま選ばれたロボットは、地図上を走れても別の荷物を届けたり重要な通路で止まったりする。
Camel-1000-Dは適合する低床架台の搬送候補であって、あらゆるパレットの答えではない。架台を含む最大荷重を公表された定格と照らし、昇降形状を現物に合わせる。実地では床の傾斜と段差、旋回空間、センサーの見通し、積荷の張り出しを確認する。初回は監督者付きの簡単な搬送指示一覧で足りるか、それとも既存の倉庫・製造システムと状態を交換する必要があるかを決める。重複指示、通信断、ラベル不一致、手動介入時の責任も接続仕様に書く。歩行者や手動車両との混在交通は現場のリスク評価が必要で、カタログの位置決め精度では代替できない。
根拠: Camel-1000-D
一つの限定実証:承認済み荷物を一つのレーンへ
COCONは品質承認後の保留場所から出荷待機レーン一か所へ、監督者のいる経路を一つ設ける実証を提案する。完成品群と適合する架台も一種類に絞る。初回の勤務時間帯と代表的な搬送件数を文書化し、複数レーンを同時に対象としたり、途中でパレット形式を変えたりしない。積込み位置と降ろす位置を表示し、指示前に荷物ラベルを確認する。行先が埋まった場合の担当者と安全な待機位置を定める。生産品を運ぶ前に、作業者は手動での復旧を練習する。これは提案であり、COCONに同じ現場での導入実績があるという記述ではない。
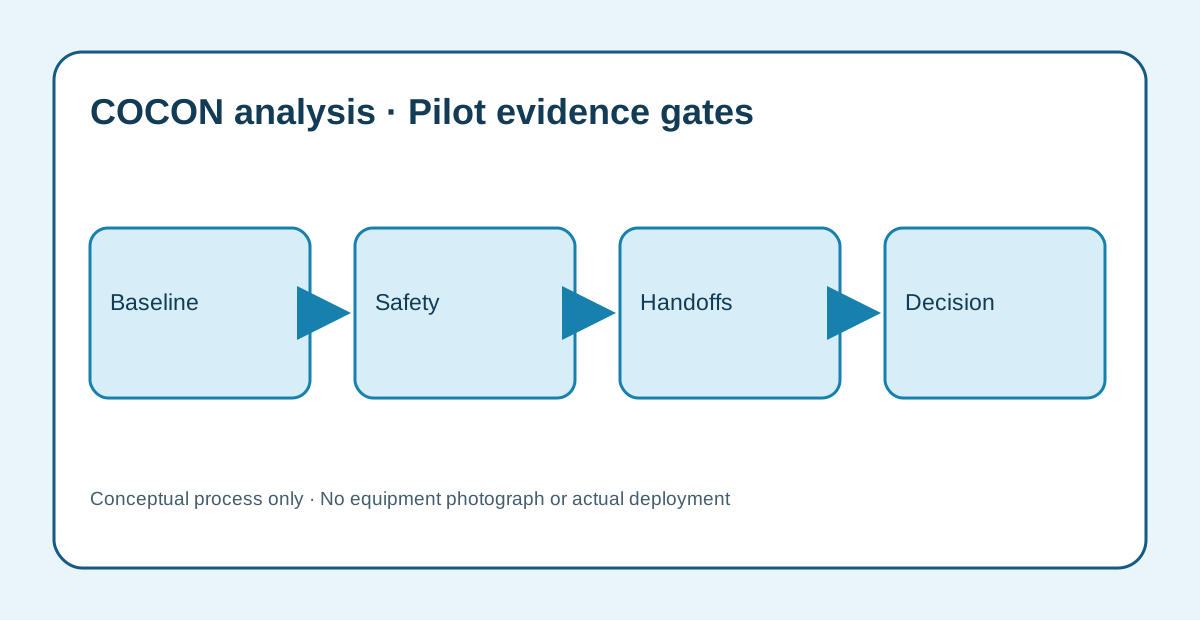
まず手動作業の基準値を集める。同じ荷物群について、搬送総数、走行時間と待機時間、誤った引渡し、通路の閉塞、人の介入、移動可能になってから受領されるまでの時間を測る。実証では同じ指標に加えて、ロボットの任務失敗、迂回、交通による停止、充電中断、支援を要する復旧を記録する。結果を見てから都合のよい改善率を選ばず、開始前に合格閾値を合意する。違う荷物を運ぶ、または管理できない交差動作は停止条件である。完走だけでは合格とせず、識別、交通、安全な受領、復旧手順の全体を確認する。
試験の対象になる荷物を事前に登録し、寸法や重さの許容範囲から外れるものは自動的に運ばせない。架台の損傷、ラベルの欠落、行先レーンの変更を意図的に混ぜて、担当者がどの画面や表示を見て判断するかを確認する。試験は正常に走った件数だけを数える行事ではない。対象外を確実に除外し、安全な状態から人が復旧できることも結果に含める。勤務帯が変わっても同じ判断を再現できるよう、例外の理由と処理時刻を残す。合否に必要な記録が取れない場合、先に計測方法を修正し、都合のよい口頭報告で埋めない。
基準値と受入条件:搬送全体を測定する
搬送可能と判断された荷物ごとに一行の記録を作る。承認時刻、集荷確認、任務開始、中断、レーンでの受領、最後の担当者を残す。ロボットが引き受けた割合を報告するときは、対象になった全件を分母に示す。走行時間とレーンが使えないための待機時間を分け、荷物不一致、交差点の閉塞、人による救援、再起動を平均の中に隠さない。同じ勤務帯、荷物の種類、交通条件を比較し、最速の一回ではなく結果の分布を示す。例外を除いた数字だけでは、運用側が必要とする仕事量を過小評価してしまう。
受入会議では各例外の記録を読み、作業者が実際に何をしたかを確認する。ラベルがなければロボットは推測せず、指定レーンが指示後に埋まれば安全に待機して担当者へ知らせる。通信が切れても荷物の記録を照合できなければならない。将来の経済評価には人員配置、架台の変更、設備、接続、訓練、電力、保守を含め得るが、引用した資料だけから投資回収率は出ない。限定実証は現場の証拠を作り、次の経路へ進むかを決めるためのものだ。費用削減の保証として提示しない。
比較の条件は測定の前に固定する。手動作業の基準値に混雑した時間帯を入れたなら、ロボットの試験から同じ時間帯を除いてはならない。人による救援の時間はロボットの運用負担として記録し、障害を解いた後に一件の搬送記録が完結したか確かめる。機械が走った時間だけ短くても、受領確認の待ちや積荷確認の追加作業が増えれば、工程全体の便益は明らかではない。受入側は、平均に加えてばらつきと停止理由を確認し、次に拡張する経路を選ぶ前に残るリスクを文書化する。
リスクと限界:走行中に経路の条件が変わる
最大の不確実性は公称積載量ではなく現場にある場合が多い。梱包が変わり、架台が傷み、出荷レーンが変更され、繁忙時の通路は下見のときとは違って埋まる。濡れた床、段差や傾斜、反射する面、仮置きの荷物は走行と停止の挙動を変え得る。定格の質量だけでは、高く積んだ完成品や重心の偏った荷物を安全に運べると証明できない。公表された60ミリメートルの昇降量も、特定パレットの下面への適合を示さない。生産品を動かす前に、全て現物で確認する必要がある。
組織上の変化も具体的な危険になる。任務開始後に品質担当が承認を取り消す、出荷担当がロボットの指示を更新せずレーンを変更する、勤務交代で停止した架台の担当が不在になる、といった場合だ。実証には書面の介入手順、連絡先、全ての中断した搬送を照合する手順が要る。Robot Phoenixの数値はメーカーの表明であり、COCONがこの現場向けに独立試験したものではない。IMCの記事も倉庫の性能研究ではない。両資料は国内在庫、公式販売権、顧客成果、投資回収率、全国の現場への適合を裏付けない。購入側との対話でもこの限界を消さない。
根拠: Camel-1000-D · FGD Strategi Akselerasi Adopsi Robotika: IMC Dorong Kemandirian Permesinan Nasional
購入側の確認事項:インドネシアでのAMR実証前に
実物と同じ架台の図面とサンプルを求め、下面の空間と満載時の重心を確かめる。架台を含む総質量が選ぶ構成に収まるかを確認する。完成品を承認する人、目的地を変更できる人、現物の受領を認める人を問う。運用と安全の担当者とともに、対象にしたい最も混雑する勤務帯で経路を歩く。交差点と満杯のレーンに対する停止・連絡方法を決める。試験日程を合意する前に、型式固有の接続、充電、保守、支援の資料を求める。対象はRobot Phoenixの搬送候補に絞り、清掃設備を搬送装置の代わりにしない。
ロボットが止まり、人が介入した場合に何を成功と数えるかも問う。簡単な荷物だけでなく対象全件を含む基準値を求める。ラベル欠落、重複任務、品質承認の取消し、停電、到達できない待機位置への対応を定義する。非常停止の後で誰が荷物を検査し、誰が記録を更新するかを合意する。勤務帯ごとの訓練と引継ぎを文書にする。これはCOCONの分析であり、回答は現場観察、供給側の資料、これから作る接続計画から得るべきだ。見積依頼には未解決の前提を明記し、確認前の仮定を実証済み仕様に変えない。
購買担当者は、製品仕様と現場設計の責任範囲を見積書の中でも分けて確認したい。定格積載量は機器の値であり、床の補修、架台の改造、通信設備、作業者の訓練を含むとは限らない。現場責任者には、レーンが使えない時でも出荷業務を継続できる手動手順を示してもらう。導入後の支援体制や予備品も書面で照会し、確認できないものを「現地対応可能」と表現しない。限られた実証を進める判断と、全倉庫へ展開する判断は別の会議で行う。
COCONの見解と調査方法:一つの経路を判断する
IMCの記事は信頼できる導入根拠と統合能力の必要性を論点に挙げ、Robot Phoenixは低床の搬送に対する具体的な候補機を示す。しかし、どちらも個別の完成品搬送経路を自動化すべきかまでは決めない。COCONの提案する役割は、経路と架台の調査、適切なロボット構成の選択、実証と受入条件の設定、接続計画、導入調整、作業者の訓練、保守計画である。施設清掃は、適する場合にPudu MT1またはCC1を検討する別の補助領域であり、この搬送案には含まない。パレタイジングやフォークリフトも別の評価対象であって、本経路へ暗黙に追加しない。
調査方法:2026年10月23日に、5月5日付のIMC記事と、発行日が表示されていないRobot PhoenixのCamel-1000-D製品ページを再確認した。積載量などはメーカーの主張として帰属を明示した。工程管理、測定、受入試験、サービスの進め方はCOCONの分析または実証案として区別する。製品画像がカタログにあるだけでは商用利用権を証明しないため、写真は転載していない。独自の図は抽象的な引渡しと判断条件を示し、製品の外観やCOCONの施工実績を描写しない。相談する際は、一本の経路、荷物と架台、勤務帯、測定可能な目標をインドネシアの実証相談ページへ持ち込んでいただきたい。
根拠: FGD Strategi Akselerasi Adopsi Robotika: IMC Dorong Kemandirian Permesinan Nasional · Camel-1000-D
成熟度
メーカーの製品掲載と導入に関する議論の段階。対象現場の実証、現地在庫は確認されていない。
制約
- 架台下面と60ミリメートルの昇降形状は現物照合が必要。
- 混在交通、レーン変更、勤務交代時の責任は現場リスクである。
- 引用資料は投資回収率やCOCONの顧客成果を裏付けない。
よくある質問
Camel AMRはどのパレットも持ち上げられるか。
持ち上げられるとは言えない。Camel-1000-Dのメーカー掲載昇降量は60ミリメートルであり、架台下面、荷物の安定性、総質量を現場で確認する。
最初の実証は何を決めるべきか。
承認済みの一荷物が指定レーンへ、識別を確認し、安全に通行し、例外から復旧できる形で届くかを決める。
一次情報
- FGD Strategi Akselerasi Adopsi Robotika: IMC Dorong Kemandirian Permesinan NasionalIndonesia Manufacturing Center / Ministry of Industry · 2026-05-05
- Camel-1000-DRobot Phoenix · unknown
本稿の調査、草稿、翻訳にはAIを補助的に使用した。一次資料の事実は2026年10月23日に確認し、工程と実証案はCOCONの編集提案として区別した。
COCONの分析。実証案は提案であり、顧客案件の完了、提携、供給可能性、成果の保証を示すものではありません。