ニュースの要点:BRINは難しい工場経路を研究課題に置いた
インドネシア国家研究イノベーション庁BRINは2026年1月23日、CARRIEを紹介した。名称はCollaborative Autonomous Robot for Rugged Industrial Environmentの略である。BRINのスマートメカトロニクス研究センターは、複雑な産業環境で材料を自律的かつ協働的に届けるロボットとして説明する。公表内容で重要なのは、床の凹凸、狭い空間、交通密度を周辺的な例外ではなく、研究が向き合う運用条件として明示した点である。
BRINによれば、CARRIEは凹凸面や障害物への対応を意図した適応型機械プラットフォームを用いる。また、今後の方向として下流の事業化にも言及する。この表現はそのまま保つ必要がある。事業化の候補であることは、現在購入可能な完成製品であることを意味しない。公開ページには、可搬重量、連続稼働、量産稼働率、安全認証、価格、保守網を判断できるデータが示されていない。
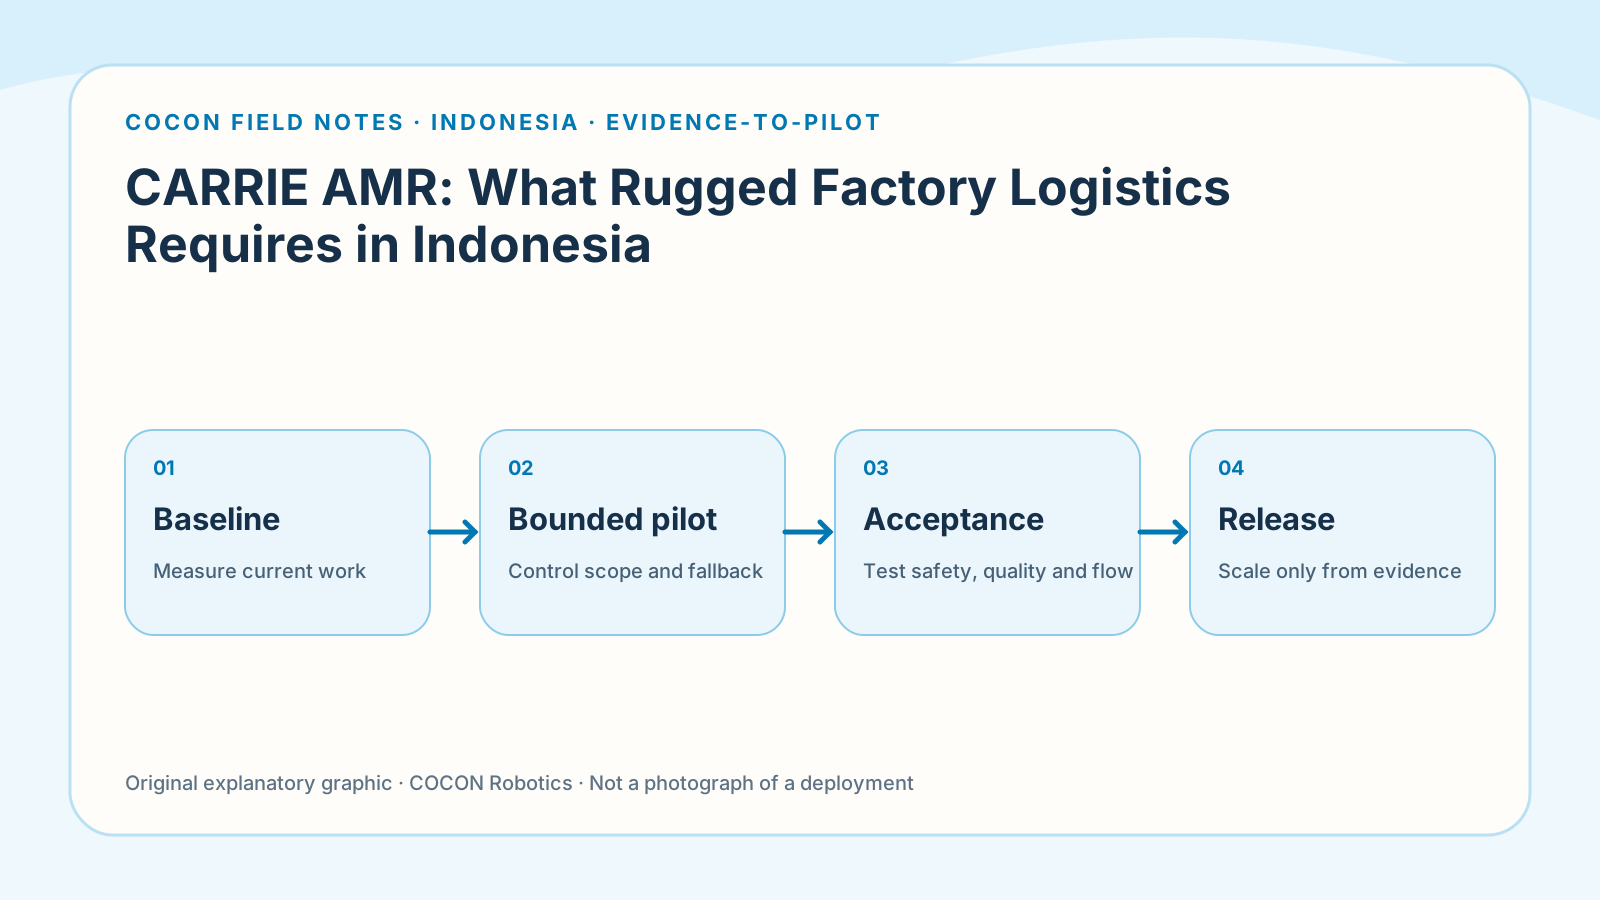
したがって、このニュースから『インドネシア製の不整地AMRがすでに調達可能だ』という結論を出してはいけない。価値は、国内研究が平坦で無人の倉庫を前提にせず、現地で起こり得る経路制約から移動ロボットを設計しようとしていることにある。この問題設定はCARRIE以外のAMRを比較するときにも使える。まず実在する経路と停止要因を記録し、次に安全で再現可能な通過と搬送を証明する。
- 確認できる開発主体:BRINスマートメカトロニクス研究センター
- 確認できる用途:自律的かつ協働的な材料搬送
- 明示された条件:凹凸面、狭い空間、高密度の交通
- 現在地:下流事業化の候補であり、公表済みの商用導入ではない
Evidence: CARRIE, Robot Otonom Pengantar Barang di Industri Kompleks
なぜ重要か:経路の難しさがAMRの事業性を決める
AMRの比較は、定格可搬重量、カタログ速度、電池容量から始まりやすい。数値表は比較しやすいが、搬送が完了するかを決める条件とは限らない。短い床段差で荷物がずれることも、狭窄部で双方向交通が待ち行列になることもある。頻繁に塞がる通路では最高速度に意味がなく、人やフォークリフトが多い場所では安全のための停止が積み重なり、速い機体でも配送は遅くなる。
インドネシアの既存工場では、経路状態そのものを生産データとして扱うべきだというのがCOCONの見解である。床継ぎ目、スロープ、敷居、旋回余地、扉の幅、歩行者のピーク、フォークリフト交差、一時置きの障害物を測る。シフトで状況が変わるなら時間帯も記録する。目的は現場の難しさを誇張することではなく、どの条件が遅延、介入、荷崩れ、不安全な挙動につながるかを特定することだ。
CARRIEの問題設定は『rugged』という言葉を分解するきっかけにもなる。不整地への機械的耐性、環境変化時の自己位置安定、荷物を守る動作、障害物からの復旧、繰り返す衝撃に対する保全性は別の能力である。BRINの公開情報にはこれらの限界値がないため、一つの形容詞で能力を推定せず、項目ごとの質問と受入試験に変換しなければならない。
- 機種選定の前に実経路の証拠を集める
- 環境条件ごとに起こる工程上の失敗を定義する
- 段差を越える能力と安全な搬送完了を分けて評価する
- 研究目標を保証仕様として扱わない
Evidence: CARRIE, Robot Otonom Pengantar Barang di Industri Kompleks
対象業務:一つの容器、二つの受渡し、その間の全例外
有効なCARRIE実証は、複数台の構想ではなく一つの構内搬送から始める。上流作業者が補充信号を受け、標準容器を準備し、識別情報を確認し、固定したピックアップ位置へ置く。容器と経路が準備できたときだけ搬送タスクを発行する。到着側では、指定した下流責任者が受領を確認してからタスクを閉じる。この境界により、遅れが走行にあるのか、人、材料、情報の待ちにあるのかを切り分けられる。
経路は観察可能な区間に分ける。ピックアップ時の位置合わせ、開放区間、床面の切替え、最狭部、共用交通区間、目的地への進入、充電地点への帰還である。各区間に通常挙動と復旧権限を定める。狭い場所をパレットが塞いだら待機、迂回、支援要請のどれを選ぶのか。段差後に容器がずれたら誰が直せるのか。自己位置を失った後に二重搬送を防ぐ方法も必要になる。
走行と同じくらい二つの受渡しが重要である。容器の提示方法が不安定なら、航法が優れていてもピックアップが失敗する。目的地の完了信号が曖昧なら、荷物が到着しても未受領のままになる。工程責任者は、タスク発行からピックアップまでの待ち、走行、目的地での待ち、受領確認を分けて基準化する。合計時間だけでは、計画外の人手に依存する工程を見落とす。
- 入力:管理された位置に置かれた識別済み標準容器
- 搬送:床と交通の難所を明示した一つの周回経路
- 出力:固定目的地で受領確認された配送
- 代替手段:二重搬送を起こさない安全な手動手順
- 責任者:端から端までの完了を持つ運用リーダー
システム設計:難しい経路を工学仕様へ変える
機械設計で確認すべきなのは、移動ベースや適応機構が、測定済みの路面変化を越えながら標準容器を安定させられるかである。BRINは適応型プラットフォームを説明するが、公開された限界値はない。実証仕様には、選定経路に存在する段差の高さ、隙間、勾配、旋回範囲を記載し、合意した荷重と速度で試験する。『障害物に対応する』という一般表現だけで合格にしない。
航法と交通制御は別の設計層である。自己位置の参照環境が変わる場所、人やフォークリフトが進入する場所、停止すると他工程を塞ぐ場所を地図上で示す。待機から支援要請へ切り替える時間、迂回の可否、再起動時の状態、作業者への表示を定義する。BRINはCARRIEを協働型と説明するが、公開ページは特定現場の安全評価や認証を示していない。安全性は現場条件で別途確認する。
システム境界には、容器インターフェース、タスク発行、状態表示、イベントログ、充電、復旧手順も含まれる。最初から複雑な基幹接続を入れると、経路上の問題と情報連携の問題を混同しやすい。限定実証では、管理されたタスク入力と信頼できる時刻ログを優先し、待機、走行、停止、失敗、完了を作業者が判断できるようにする。介入履歴を現場が保持し、手作業基準値と比較できることが重要である。
- 機械境界:測定済みの段差、荷物安定、旋回余地
- 航法境界:自己位置、閉塞応答、再起動後の状態
- 人の境界:交差、支援要請、安全な代替運用
- エネルギー境界:充電場所、接近性、中断タスクの扱い
- データ境界:タスク発行から受領までの一貫した記録
Evidence: CARRIE, Robot Otonom Pengantar Barang di Industri Kompleks
実証計画:80〜150メートルの一周搬送を証明する
凹凸床、狭い区間、共用交通が現実に存在し、かつ管理可能な80〜150メートルの構内経路を一つ選ぶ。容器は一種類、荷重範囲も事前合意したものに固定する。手作業の基準値は、通常の混雑と充電に相当する休止を含む二つの比較可能なシフトから取る。準備、移動、待ち、受渡し、例外処理を分け、総時間の平均だけにしない。
コミッショニングは段階化する。最初に空の経路を点検し、すべての床変化を測る。次に監視下で無積載走行を行う。続いて標準容器を積み、管理条件で繰り返す。その後、狭窄部に観察者を配置し、通常交通の時間帯へ進む。安全挙動と再現可能な復旧が確認されるまでは、二シフトの評価運転へ移行しない。順序を守ることで、人の安全と証拠品質の両方を保てる。
不安全な動作、荷物の不安定、同一地点で繰り返す自己位置喪失、損傷、未承認の経路逸脱、現場スタッフが実行できない復旧があれば停止する。停止は即座にプロジェクト失敗を意味しない。工学的な未解決点を識別したということである。条件を記録し、区域を保全し、対策を合意し、影響した試験を再実施する。別容器や別目的地は修正ではなく次段階のスコープとして扱う。
- 範囲:一経路、一容器、一ピックアップ、一目的地
- 基準値:比較可能な手作業二シフト
- 実証:段階コミッショニング後の二シフト
- 観察点:受取、床変化、交通狭窄部、目的地
- 停止条件:不安全、荷物不安定、状態喪失、責任不明の復旧
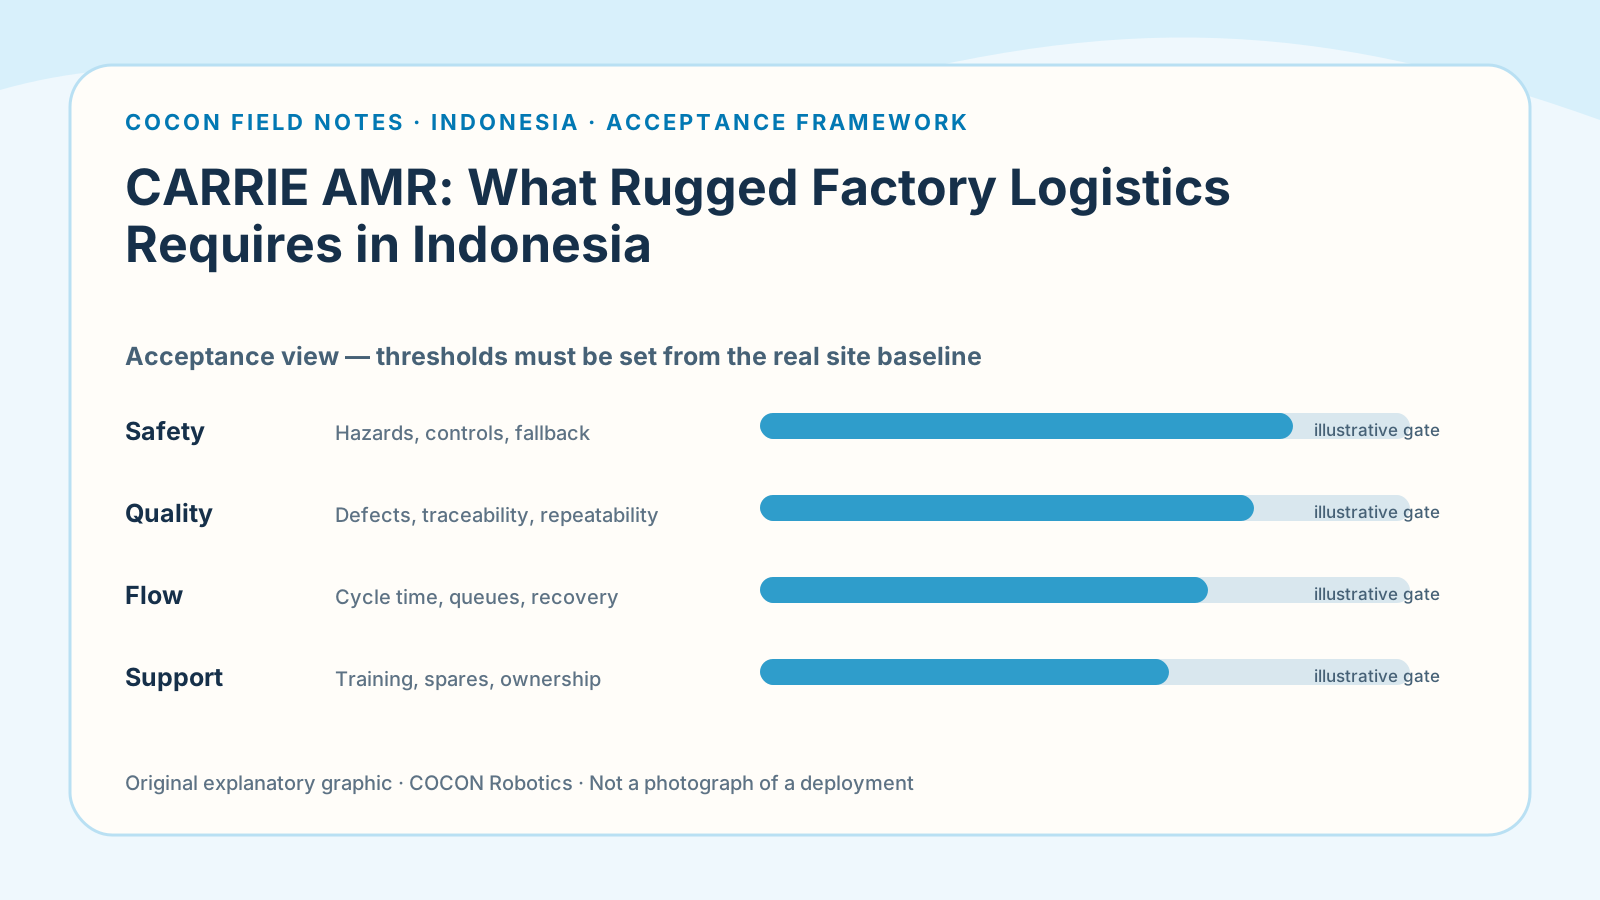
受入基準:到着だけでなく復旧と荷物状態を測る
第一の受入指標は正しい搬送完了である。正しい容器が正しい目的地へ到着し、計画外の人手を使わず受領確認される。最速値や平均値だけでなく、端から端までの時間分布を報告する。ピックアップ未準備、経路閉塞、受領者不在による待ちをロボット走行から分ける。この分解により、制約を解消したのか、待ちを別の区間へ移しただけなのかが分かる。
不整地経路のスコアカードには、自己位置喪失、経路閉塞、自律復旧成功、人的支援要請、再開時間、荷物移動、振動観察、充電中断、安全停止を含める。物理計測器が用意できない項目には、試験前に再現可能な観察基準を定める。容器に同じ位置マークを付け、同じチェックシートを使えば、走行ごとの荷物ずれを比較できる。方法を途中で変えた結果は別系列にする。
受入には運用所有も必要である。教育済みのシフト作業者が状態を識別し、安全状態へ移し、適切な支援担当へ連絡し、二重配送なしで再開または手動移管できなければならない。保全部門は日常点検を実行し、難路に関連する摩耗を記録する。重大課題は閉じて再試験する。到着回数が目標を満たしても、復旧が研究者や専門家に依存したままなら拡大の証拠にはならない。
- 計画外の取扱いなしで完了・受領した正しい配送
- 経路区間と待ち理由別のサイクルタイム分布
- 自己位置喪失と閉塞からの復旧率
- 事前定義した方法による振動・荷物移動の観察
- 原因別の人介入回数と復旧時間
- 充電事象と未完了タスクの扱い
- 運用・保全担当者による復旧手順の実行
リスクと限界:CARRIEは研究試作の段階にある
適切な成熟度ラベルは『下流事業化の意図が示された研究試作』である。BRINの記事は対象課題とプラットフォームの方向を支えるが、連続稼働時間、可搬重量、安全認証、量産稼働率を公開していない。製品供給、インテグレーター範囲、契約条件、予備品納期、サービス応答も確認できない。これらは研究への否定ではなく、調達時に未回答のまま残っている質問である。
ロボットに合わせてデモ経路を整えると、経路リスクを過小評価する。量産現場では逆に、ロボットが清掃、一時置き、緊急のフォークリフト移動、床板の変化、試験参加者ではない作業者と共存する。一度通れた経路でも、ピーク時や摩耗後に適合するとは限らない。実証では、危険な状態を意図的に作らない一方で、通常業務に含まれる混雑や障害をすべて除去して見栄えのよい走行だけを作ってはいけない。
拡大にも別のリスクがある。短い一周経路の証拠は、多目的地、混載、複数台のネットワークを検証しない。経路を増やすと、交通相互作用、充電競合、タスク優先順位、保全負荷が変わる。最初の実証成果は、次の経路に適用できる経路分類と課題台帳であるべきだ。全拠点の自律物流を包括的に承認したように表現せず、新しい経路、荷物、交通条件ごとに変更審査を行う。
- 可搬重量、連続稼働、認証、量産稼働率の公開データがない
- 商用供給と支援条件は直接確認が必要
- 管理された経路は既存工場の日常変動を隠す可能性がある
- 一台の結果は複数台運用を証明しない
- 経路・荷物・交通の追加は変更審査の対象になる
Evidence: CARRIE, Robot Otonom Pengantar Barang di Industri Kompleks
買い手の確認事項とCOCONの見解
価格を聞く前に、実証可能な運用範囲を確認する。荷重と容器、床段差、勾配、旋回余地、自己位置の前提、交通中の挙動、充電方式、復旧責任である。各回答には試験記録を求め、未試験の項目を明記する。CARRIEは完成した商用導入ではなく事業化候補として紹介されているため、研究説明を最終仕様として扱わず、調査、限定実証、受入、拡大という段階ゲートを設ける。
端から端までの責任者も確認する。BRINの研究主体としての役割だけでは、商用インテグレーター、地域サービス窓口、量産支援契約は決まらない。将来の提案には、現場調査、経路準備、安全レビュー、タスク接続、コミッショニング、作業者教育、保全、予備品、ソフト変更、事故対応の分担が必要になる。本稿でCOCONはBRINの代理、CARRIEの供給者、公式パートナーであるとは主張しない。
COCONの結論は限定的である。CARRIEは、インドネシアのAMR研究が難しい産業条件を中心に置いた点で価値あるシグナルだ。運用側は、完成済みと仮定することも、試作だから無価値と退けることも避ける。明示された制約を測定可能な経路監査と可逆的な実証へ変える。安定搬送、安全復旧、現場で保全可能な運用を一周経路で示せれば、次の判断に進む証拠になる。示せなければ、試験記録が必要な改善を明らかにする。
- どの床段差と障害が実測条件で実証済みか
- どの荷重、容器、重心条件が証拠で支えられているか
- 閉塞と自己位置喪失にどう応答するか
- 現場でどの安全評価と運用管理を適用するか
- 統合、教育、予備品、復旧支援を誰が提供するか
- 買い手が受領・保持できるログは何か
- どの結果で継続し、どの結果で停止するか
Evidence: CARRIE, Robot Otonom Pengantar Barang di Industri Kompleks
成熟度
下流事業化の意図が示された研究試作。引用したBRIN一次情報は、現在の商用供給や量産導入を証明していない。
制約
- BRINの公開記事には、連続稼働、可搬重量、安全認証、量産稼働率のデータがない。
- 供給可否、インテグレーター支援、予備品、サービス範囲、商用条件は直接確認する必要がある。
- 単一の一次情報で支えられるのはCARRIEの公表済み研究方向に限られ、AMR市場全体の結論は本稿の対象外である。
よくある質問
CARRIEはインドネシアの工場で現在購入できるのか。
引用したBRIN記事はCARRIEを下流事業化の候補として説明するが、現在の製品供給、価格、インテグレーター範囲、サービス条件を確定していない。調達前に各項目を直接確認しなければならない。
AMRにとって工場経路が難しいとは何を意味するか。
本評価では、床段差や隙間、勾配、狭い余地、障害物、変化する交通、自己位置条件、動作が荷物へ与える影響の測定可能な組合せを指す。各条件に限界値と試験を設定する。
最初のCARRIE実証で最も重要な成果は何か。
一回のデモ完走ではない。選定した難しい経路で、正しい配送と受領を繰り返し、安全な例外挙動、記録された介入、教育済みの現場スタッフが実行できる復旧を示すことである。
一次情報
- CARRIE, Robot Otonom Pengantar Barang di Industri KompleksBRIN · 2026-01-23
本稿の調査、原稿作成、翻訳にはAI支援を利用した。2026年10月4日に、記載した発表内容と事実をリンク先の一次情報と照合した。運用分析と実証の受入基準はCOCONの提案であり、独立した製品試験や人による査読を示すものではない。
COCON analysis. Pilot suggestions are proposals, not claims of completed customer projects, partnerships, availability, or guaranteed results.
関連するCOCON情報
この業務について相談
経路監査と受入の枠組みを使い、現場固有のCARRIE評価を定義する。製品供給、BRINとの提携、成果保証を前提にせず、対象業務の整理についてCOCONへ相談できる。
COCON Robotics ↗