Sinyal berita: isi pengumuman FANUC
Rilis FANUC pada 18 Mei 2026 memperkenalkan robot tautan paralel Stainless DR/8-16B untuk penanganan makanan. Pabrikan menyatakan muatan 8 kg, diameter operasi 1.600 mm, baja tahan karat pada bagian eksterior logam terbuka, baut lebih sedikit terbuka, dan lengan dirancang tanpa permukaan pengumpul cairan horizontal. Ini memberikan peringkat perlindungan IP69K pada lengan untuk pencucian bertekanan tinggi. FANUC mengatakan produksi massal akan dimulai pada Agustus 2026 dan menjelaskan dukungan pembuat kode pulsa tanpa baterai sesuai rencana pada Oktober 2026. Itu adalah pernyataan pabrikan tentang model robot, bukan bukti sel produksi makanan yang divalidasi di lokasi mana pun.
Berita ini penting karena batasan pembersihan mekanis mulai terlihat pada tahap pemilihan produk. Pembeli dapat bertanya tentang jangkauan, muatan, permukaan terbuka, dan kabel sebelum menentukan jalur. Namun rilis yang dipublikasikan tidak memberikan prosedur sanitasi yang lengkap, matriks kompatibilitas untuk bahan kimia di suatu lokasi, hasil mikrobiologi, atau waktu mulai ulang yang diukur setelah pembersihan. Perlakukan itu sebagai pertanyaan rekayasa terbuka. Artikel ini menggunakan pengumuman tersebut sebagai petunjuk untuk rencana penerimaan seluruh sel, dibandingkan memperlakukan daftar fitur produk sebagai jaminan keamanan pangan yang sudah jadi.
Evidence: Long reach all stainless steel parallel link robot for the food industry DR/8-16B Stainless
Analisis COCON: jalur pembersihan memengaruhi produksi
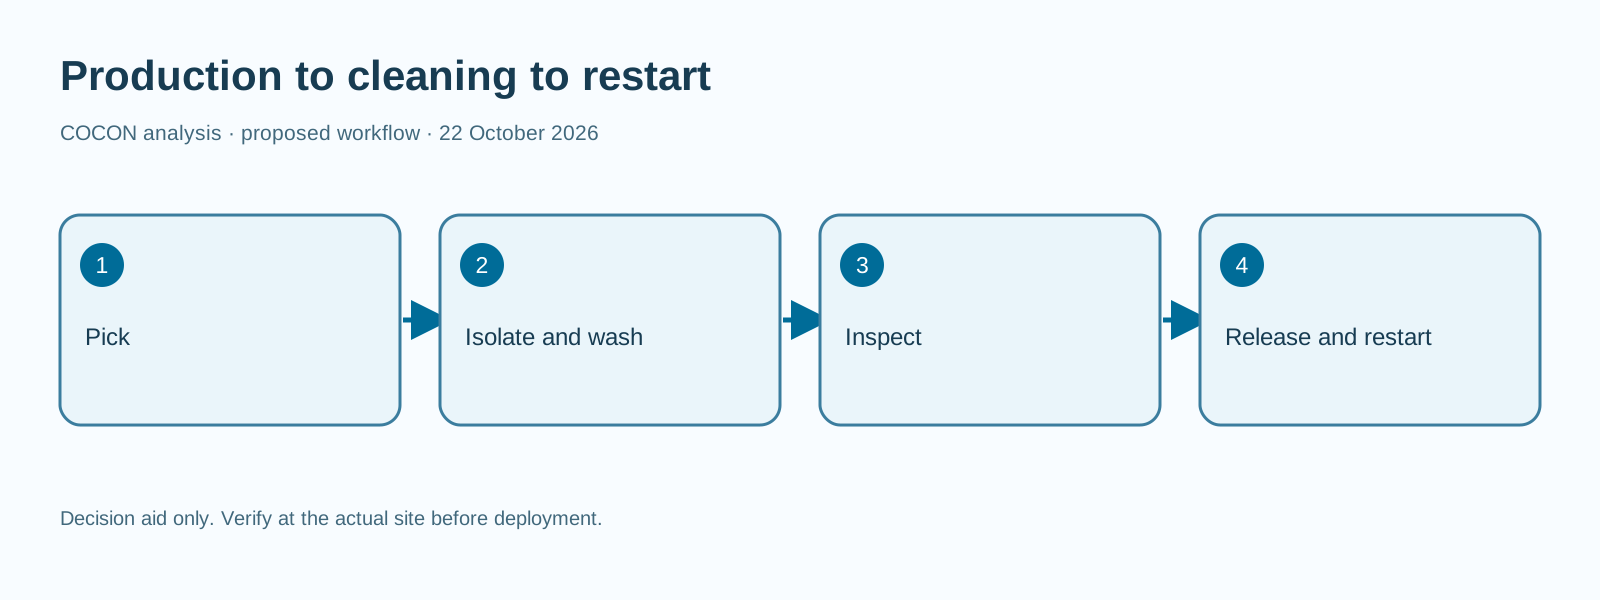
Analisis COCON: dalam penanganan makanan langsung, unit evaluasi yang berguna adalah siklus produksi-ke-pembersihan-ke-produksi yang berulang. Pengambilan cepat selama percobaan kering yang ideal bisa menjadi tidak relevan jika residu terkumpul di braket yang tidak dapat diakses, gripper harus dibongkar setiap sif, atau operator tidak dapat memastikan bahwa semua air pencucian telah terkuras. Demikian pula, lengan yang tampak bersih tidak memastikan bahwa bagian bawah konveyor atau saluran masuk kabel dapat diperiksa. Studi penerimaan harus menelusuri produk dan cairan pembersih melalui ruang fisik yang sama, dengan nama orang yang bertanggung jawab untuk setiap penyerahan.
Tujuannya adalah untuk mengurangi ketidakpastian sebelum membeli atau menentukan lini yang lebih luas. Mulailah dengan peta sumber tanah, zona kontak dan percikan, drainase, akses inspeksi, produk yang ditolak, dan produk pertama yang dapat dijual setelah dimulai kembali. Tandai klaim mana yang berasal dari rilis resmi FANUC dan hipotesis mana yang spesifik lokasi. Pilihan terakhir mungkin adalah mengganti gripper, pelindung, sabuk, atau floor drain meskipun robot itu sendiri cocok. Tidak ada satu pun peringkat perlindungan robot yang menetapkan kinerja higienis untuk peralatan di sekitarnya.
Alur kerja: satu pengambilan dan pemindahan produk tanpa kemasan
Pertimbangkan usulan pilot di pabrik makanan Jepang yang memindahkan satu item yang tidak dibungkus dari presentasi infeed yang diketahui ke posisi outfeed. Item dan garis bersifat hipotetis; COCON tidak menyajikan instalasi pelanggan atau resep yang telah diuji. Produk yang masuk harus diidentifikasi, ditempatkan di dalam jendela pengambilan yang diizinkan dan ditolak jika posisi atau kondisinya berada di luar jendela tersebut. Alat robot melakukan kontak, komponen bergerak, dan pemeriksaan hilir independen memastikan apakah komponen tiba dalam kondisi yang benar. Pembersihan mengganggu aliran ini; pemimpin shift memutuskan kapan sel diisolasi, dibersihkan, diperiksa, dan dilepaskan untuk dilanjutkan.
Tulis alur kerja sebagai status, bukan hanya koordinat. Catat keberadaan produk, pembersihan alat, pelindung tertutup, akses operator yang diminta, mode pencucian, keringkan dan periksa, pemeriksaan bagian pertama, pengoperasian normal, dan pemulihan pengecualian. Tentukan arti setiap sinyal kontrol dan siapa yang dapat mengesampingkannya. Termasuk pengambilan yang terlewat dan pecahan produk yang ditempatkan di dekat perlengkapan; keduanya mungkin memerlukan respons aman yang berbeda. Percontohan harus menunjukkan apakah operator dapat memahami keadaan ini selama shift nyata, dengan spesifikasi lengan yang dipublikasikan hanya digunakan sebagai calon masukan peralatan.
Kesiapan: pengumuman produksi belum berarti sel diterima
Rilisan FANUC memberikan pernyataan awal produksi massal dan detail desain untuk lengan tersebut. Ini tidak melaporkan audit pihak ketiga terhadap model khusus ini di sel yang diusulkan, dan tidak menunjukkan bahwa alat, rangka pemasangan, atau bahan pembersih yang dipilih lolos persetujuan lokasi. Oleh karena itu, deskripsi kematangan yang benar adalah kematangan produk yang diumumkan oleh produsen dengan kualifikasi penerapan masih menunggu keputusan. Item pembuat kode pulsa tanpa baterai digambarkan sebagai paket ketersediaan Oktober 2026; artikel ini tidak menyimpulkan bahwa unit tertentu yang dikirimkan menyertakannya. Mintalah konfigurasi yang tepat dan dokumentasi terkini selama pengadaan.
Klaim IP69K juga terbatas: rilis mengaitkan perlindungan tersebut dengan desain lengan robot. Hal ini tidak dapat diperluas secara diam-diam ke konektor yang ditambahkan integrator, kamera yang dipasang di dalam sel, atau motor pada konveyor. Pembeli harus meminta peringkat komponen demi komponen, kondisi pemasangan, dan petunjuk pembersihan apa pun yang dikecualikan. Integrator dan fungsi kualitas lokasi kemudian harus memutuskan bukti apa yang penting bagi sistem yang dirakit. Pemisahan ini berguna bahkan ketika produk sudah matang secara komersial, karena model yang diketahui masih belum sesuai untuk proses sanitasi tertentu.
Evidence: Long reach all stainless steel parallel link robot for the food industry DR/8-16B Stainless
Desain sistem: periksa setiap permukaan dan antarmuka
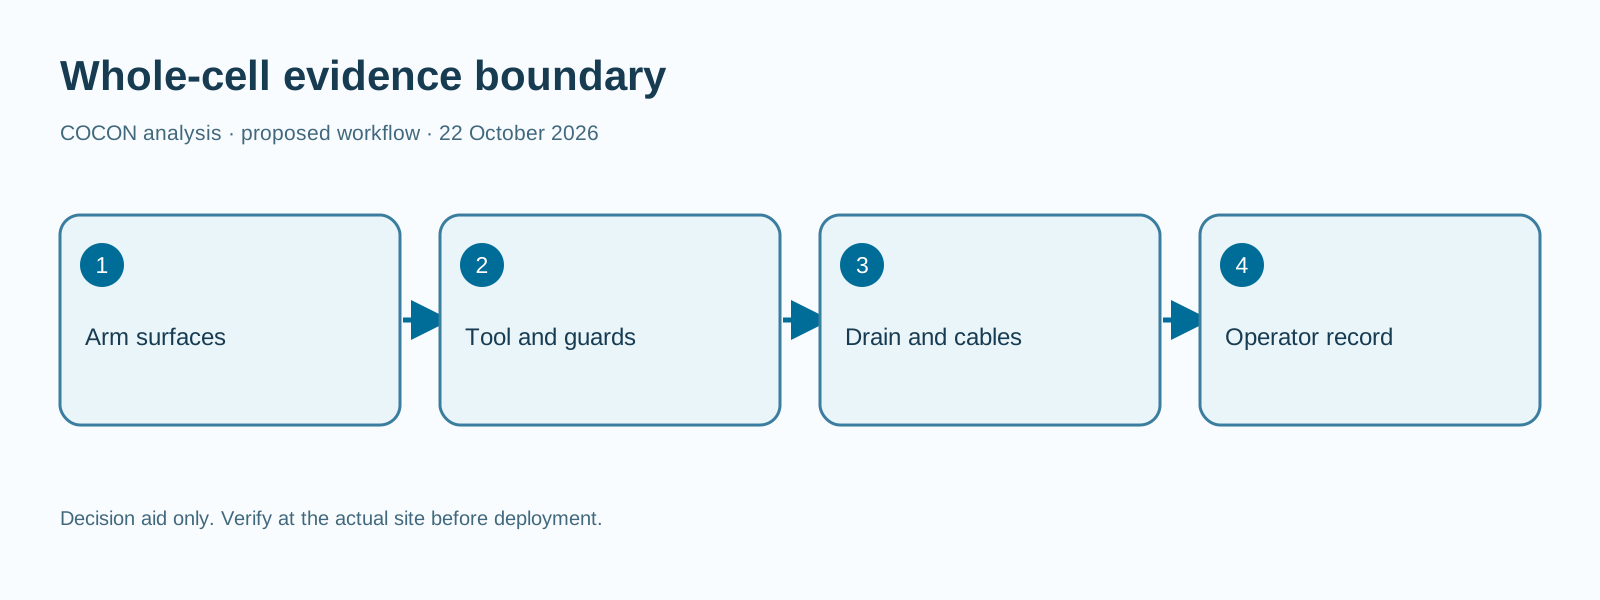
Tinjauan desain sel harus dimulai dengan makanan sebenarnya, kondisi kemasannya, bahan kontak yang diperbolehkan, dan metode pembersihan di lokasi. Gambarkan batas di sekeliling robot, gripper, perkakas kontak produk, konveyor, pemandu, saluran pembuangan, pelindung, kabel, sensor, dan akses layanan. Identifikasi permukaan yang terkena percikan dan permukaan yang tersembunyi selama pengoperasian normal. Untuk masing-masingnya, sebutkan jenis kotoran yang mungkin terakumulasi, tindakan pembersihan, metode pemeriksaan, dan orang yang menandatanganinya. Mewajibkan catatan perubahan setiap kali braket, pengikat, segel atau alat direvisi setelah kualifikasi. Ini adalah metode peninjauan yang diusulkan, bukan klaim bahwa COCON telah memvalidasi desain tertentu.
Pengendalian memerlukan batasan yang sama jelasnya. Pengendali produksi harus mengetahui kapan pengambilan diperbolehkan; prosedur pembersihan harus mencegah gerakan yang tidak terduga; pemeliharaan harus mengetahui cara mengisolasi energi sebelum mencapai alat. Jika air atau bahan kimia dapat mencapai kamera atau konektor tambahan, bukti pemasangannya penting. Spesifikasi terkuat adalah spesifikasi yang memungkinkan teknisi pemeliharaan mereproduksi inspeksi tanpa bergantung pada memori perancang. Tempatkan instruksi pembersihan dan pemulihan di tempat operator benar-benar bekerja, kemudian amati apakah instruksi tersebut sesuai dengan apa yang dapat mereka lihat dan jangkau.
Satu pilot terbatas: satu produk, satu alat, satu prosedur pembersihan
Proposal pilot COCON: pilih satu produk yang belum dibungkus, satu presentasi representatif, satu alat, dan satu cara pembersihan yang ditentukan. Dapatkan persetujuan mutu dan keamanan untuk penelitian sebelum menjalankan produk melalui jalur makanan langsung. Gunakan perbandingan singkat yang diawasi dengan metode saat ini, termasuk pembersihan biasa di akhir shift, daripada demonstrasi yang hanya dilakukan di sela-sela pencucian. Bekukan konfigurasi robot, gripper, pelindung, dan kimia untuk jendela pengukuran awal. Dokumentasikan setiap penyimpangan, karena mengganti alat di tengah uji coba dapat membuat pencatatan sebelum dan sesudah menjadi tidak berarti.
Uji coba tersebut harus mencakup siklus pembersihan lengkap, inspeksi, dan memulai ulang secara terkendali. Tantang sel dengan variasi produk yang diizinkan, residu di titik pengumpulan yang diharapkan, kesalahan pengambilan yang disengaja, dan permintaan akses operator. Jangan dengan sengaja membuat kontaminasi yang tidak aman. Personil yang berkualitas memilih bahan tantangan yang aman dan prosedur penerimaan. Hentikan lari jika terjadi kontak yang tidak terduga, gerakan yang tidak terkendali, tanah yang tidak dapat diakses, pengumpulan cairan yang tidak dapat dijelaskan, atau pengecualian yang tidak dapat dibersihkan dengan metode yang disetujui. Uji coba yang berhasil akan memberikan bukti untuk konfigurasi yang satu ini; hal ini tidak membuktikan bahwa semua makanan, bahan kimia, atau shift tercakup dalam asuransi.
Baseline dan penerimaan: ukur seluruh siklus
Sebelum otomatisasi dibandingkan dengan apa pun, kumpulkan baseline proses saat ini dari seluruh shift normal: pemindahan yang baik, barang yang ditolak atau rusak, intervensi operator, tenaga kebersihan, waktu sanitasi yang telah berlalu, temuan inspeksi, dan waktu untuk mengeluarkan produk pertama yang diterima setelah dimulai ulang. Pisahkan pembersihan terencana dari pembersihan tidak terencana. Catat bauran produk dan kondisi lini sehingga hasilnya dapat diinterpretasikan. Jika pengukuran dasar tidak tersedia, sampaikan hal tersebut dan rancang uji coba untuk mengumpulkan data tersebut alih-alih mengisi kesenjangan dengan angka throughput umum dari pemasok.
Tetapkan kriteria penerimaan sebelum melihat hasilnya. Kategori yang diusulkan adalah penempatan yang benar tanpa kerusakan produk, tidak ada residu yang tidak dapat diakses setelah pencucian yang disetujui, drainase dan kekeringan di titik inspeksi yang teridentifikasi, isolasi aman yang berhasil selama pembersihan, pemulihan yang terdokumentasi dari setiap pengecualian pengujian, dan waktu maksimum yang disepakati dari penghentian hingga pengoperasian kembali yang disetujui. Pabrik harus memilih batasannya sendiri berdasarkan penilaian risiko pangan dan persyaratan produksi; artikel ini tidak memberikan nomor pass universal. Catatlah uji coba yang gagal dan penyebabnya. Rata-rata kebersihan dapat menyembunyikan kegagalan sanitasi atau pemulihan yang jarang terjadi namun penting secara operasional.
Risiko dan batasan: bahan kimia, alat dan kesenjangan bukti
Risiko pertama adalah mengasumsikan permukaan luar tahan karat menjamin kompatibilitas dengan bahan kimia, konsentrasi, suhu, dan waktu pemaparan sebenarnya di lokasi tersebut. Dapatkan informasi kompatibilitas komponen dan segel tertulis untuk konfigurasi yang ditentukan. Yang kedua adalah mentransfer rating lengan ke aksesori. Cangkir pengisap, saluran vakum, rumah kamera, atau segel masuk kabel dapat menjadi titik lemah meskipun lengan dirancang untuk pencucian. Yang ketiga adalah memperlakukan jangkauan dan muatan sebagai bukti bahwa benda yang halus atau tidak beraturan dapat digenggam tanpa kerusakan. Validasi kondisi alat dan produk di dalam sel, bukan dalam studi gerak abstrak.
Ada batasan operasional juga. Penjaga tambahan mungkin mengaburkan pemeriksaan; peralatan di atas kepala dapat mengalihkan air ke titik yang sulit dilihat; gerakan nominal yang lebih cepat dapat meningkatkan kemacetan pada pengumpanan keluar. Prosedur pembersihan yang dilakukan dengan kehadiran spesialis mungkin tidak berhasil pada shift yang terlambat. Pengumuman tersebut tidak memberikan distribusi kegagalan lapangan yang independen, data tenaga kerja sanitasi, atau hasil keamanan pangan yang diaudit. COCON tidak membuat perkiraan pengembalian atau ketersediaan. Pembeli harus mempunyai pilihan untuk menolak desain sel atau mempersempit penerapannya jika bukti lokasi tidak memenuhi standar yang disepakati.
Daftar periksa pembeli sebelum menyusun spesifikasi
Ajukan pertanyaan ini secara tertulis kepada peralatan dan tim integrasi. Konfigurasi lengan dan pengontrol mana yang diusulkan, dan klaim mana yang didokumentasikan untuk konfigurasi tersebut? Bahan penggenggam apa saja yang bersentuhan dengan makanan, dan bagaimana cara pemeriksaannya? Permukaan mana yang perlu dibongkar untuk dibersihkan? Bagaimana air, residu, dan pecahan produk keluar dari sel? Apakah setiap sensor tambahan, entri kabel, dan alat sesuai dengan metode pencucian sebenarnya? Siapa pemilik lockout, cleaning release, dan first-piece check? Apa yang terjadi pada pick yang terlewat atau benda asing yang terdeteksi? Catatan apa yang akan menunjukkan pembersihan dan memulai kembali pada beberapa shift yang representatif?
Mintalah gambar yang menandai area kontak, percikan, dan non-kontak, ditambah protokol uji coba yang terkait dengan sistem mutu lokasi. Mintalah daftar bahan kimia dan item perawatan yang dikecualikan daripada pernyataan kemampuan pencucian yang tidak memenuhi syarat. Carilah pembagian tanggung jawab yang jelas antara OEM, integrator, kualitas, keselamatan, dan operasi. Jawabannya harus menentukan desain pilot dan spesifikasi pembelian. Jika pemasok tidak dapat memberikan jawaban spesifik, catatlah sebagai masalah terbuka dengan pemilik dan tanggal; jangan diam-diam berasumsi bahwa tim lini akan menyelesaikannya setelah instalasi.
Sumber, metode dan keputusan berikutnya
Metode: COCON membuka kembali rilis FANUC dalam bahasa Inggris dan versi Jepangnya pada tanggal 22 Oktober 2026. Keduanya adalah akun utama perusahaan yang sama, diterbitkan pada tanggal 18 Mei 2026, dan bersama-sama hanya mendukung fakta spesifik pabrikan yang disebutkan di atas. Tidak ada sumber terpisah yang digunakan untuk menyimpulkan tren pasar Jepang secara luas. Alur kerja, baseline dan struktur penerimaan adalah analisis COCON dan proposal pilot. Tanggal produksi massal bulan Agustus dan rencana fitur bulan Oktober diumumkan sebagai pernyataan FANUC, bukan ketersediaan unit yang dikonfirmasi secara independen. Tidak ada foto pabrikan yang digunakan kembali karena halaman sumber tidak memberikan lisensi editorial komersial terverifikasi untuk COCON.
Keputusan berguna berikutnya adalah penilaian lokasi, bukan perbandingan kecepatan umum. Bawalah satu produk, satu prosedur pembersihan, konsep alat, dan catatan shift saat ini untuk berdiskusi dengan staf teknik, sanitasi, dan kualitas. COCON dapat mengusulkan penilaian alur kerja, pemilihan robot, ruang lingkup pilot, perencanaan integrasi, koordinasi penerapan, pelatihan operator dan perencanaan dukungan; ini adalah layanan yang diusulkan, bukan klaim penerapan yang telah selesai. Pendekatan teknik dan kasus penggunaan Jepang yang terkait memberikan konteks. Pilot yang terikat harus melanjutkan perjalanan hanya dengan pemilik yang disebutkan namanya dan izin tertulis, kondisi berhenti dan eskalasi.
Evidence: Long reach all stainless steel parallel link robot for the food industry DR/8-16B Stainless · 食品市場向けロングリーチのオールステンレスパラレルリンクロボット DR/8-16B Stainless
Kematangan
Pabrikan mengumumkan produksi massal lengan tersebut pada Agustus 2026; sel lokasi yang dirakit tidak memiliki bukti penerimaan yang diverifikasi dalam rilisnya.
Batasan
- Perlindungan lengan tidak mensertifikasi seluruh sel atau bahan kimia pembersih.
- Materi yang dipublikasikan tidak memberikan hasil sanitasi yang independen atau kondisi ekonomi spesifik lokasi.
Pertanyaan
Apakah IP69K menyetujui seluruh lini produk pangan?
Tidak. Rating itu untuk lengan; seluruh sel perlu dinilai.
Apa yang harus diukur pada uji coba pertama?
Ukur seluruh siklus pengambilan, pencucian, inspeksi, dan mulai ulang berdasarkan data dasar proses saat ini.
Sumber primer
- Long reach all stainless steel parallel link robot for the food industry DR/8-16B StainlessFANUC Corporation · 2026-05-18
- 食品市場向けロングリーチのオールステンレスパラレルリンクロボット DR/8-16B StainlessFANUC Corporation · 2026-05-18
Bantuan AI mendukung penelitian, penyusunan, dan penerjemahan. Analisis COCON dan proposal pilot diberi label. Halaman pabrikan yang dikutip telah diperiksa pada 22 Oktober 2026; tidak ada peninjau manusia atau penerapan langsung yang diklaim.
COCON analysis. Pilot suggestions are proposals, not claims of completed customer projects, partnerships, availability, or guaranteed results.
Referensi COCON terkait
Diskusikan workflow ini
Diskusikan satu produk dan satu siklus pembersihan dengan COCON melalui jalur kontak.
COCON Robotics ↗