Sinyal berita: Jepang memisahkan pemuatan bagasi menjadi tiga tugas
NEDO mengumumkan tantangan robot pemuatan bagasi pada 2 April 2026. Sasaran programnya ialah mengembangkan cara mengenali bagasi, memilih susunan muatan, dan menempatkan barang yang beragam ke kontainer pesawat atau ruang muat yang terbatas. Badan tersebut mengaitkan tantangan ini dengan tekanan tenaga kerja ground handling dan pekerjaan fisik yang berat. Ini program penelitian dan pengembangan, bukan bukti bahwa robot pemuatan siap produksi telah dipasang di bandara. Tiga jalur lombanya berguna karena membuka sumber kegagalan yang berbeda, yang bisa tersembunyi dalam satu demonstrasi menarik.
Pada 7 Juli, NEDO membuka lomba algoritme penataan setelah jalur identifikasi dan robot. Pengumuman Juli menjelaskan bahwa algoritme harus memilih penempatan yang aman dan stabil, lalu mengirim urutannya kepada robot. Pemberitahuan penyaringan tersendiri menyatakan bahwa lolos seleksi awal untuk identifikasi atau manipulasi bukan keputusan pemberian hadiah. Saat sumber diperiksa pada 23 Oktober, masa penyaringan algoritme telah berakhir pada 19 Oktober, sedangkan jadwal Juli menempatkan pemberitahuan hasil pada November. Karena itu artikel ini membahas program yang masih berjalan, tanpa menganggap sudah ada pemenang atau sistem siap diterapkan.
Bukti: NEDO Challenge, Baggage-Loading Robot call · New call for baggage-loading algorithm contest · Screening results for baggage identification and loading robots
Analisis COCON: persoalan antarmuka sebelum persoalan robot
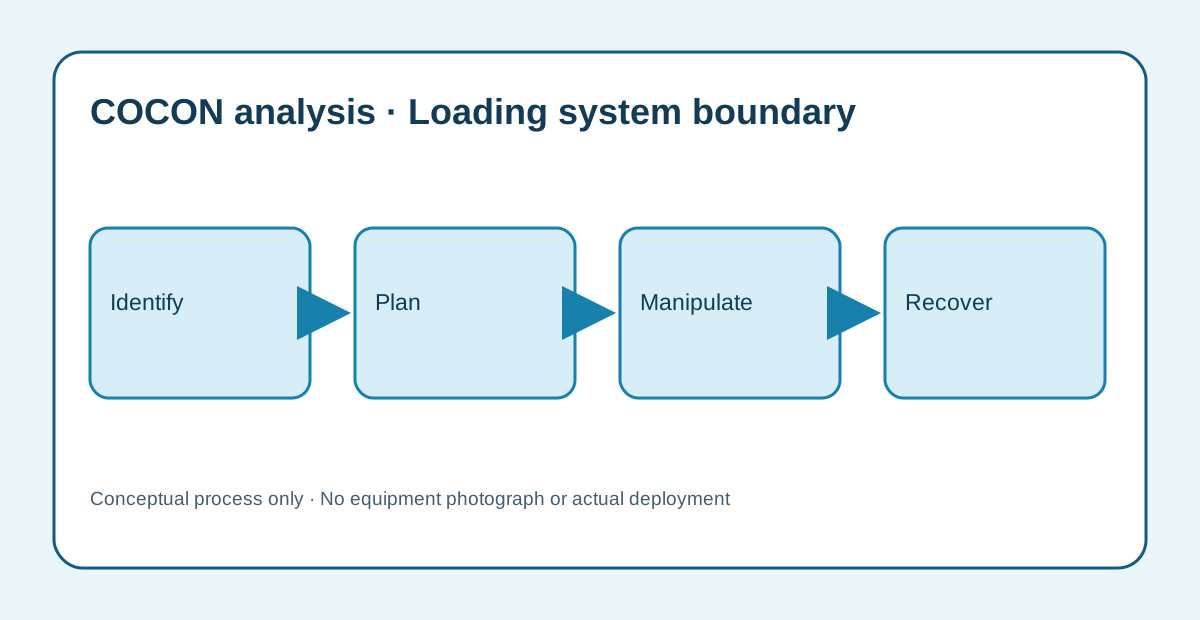
Pembacaan operasional COCON ialah bahwa pemuatan bagasi merupakan rangkaian keputusan dengan ketidakpastian yang berbeda pada tiap tahap. Lapisan identifikasi perlu menyediakan dimensi, petunjuk orientasi, batas penanganan, dan tingkat keyakinan. Perencana mengubah pengamatan tersebut menjadi urutan penempatan yang mungkin dilakukan sambil menjaga ruang dan kestabilan. Manipulator melaksanakan urutan tanpa merusak bagasi atau mengganggu tumpukan. Jalur pemulihan yang aman diperlukan jika kondisi barang tidak sesuai model. Seluruh rangkaian tetap memerlukan operator yang jelas tanggung jawabnya, meskipun gerakan tertentu sudah otomatis.
Interpretasi ini melampaui isi pengumuman NEDO. Ini kerangka rancangan usulan bagi pembeli dan insinyur, bukan laporan instalasi COCON. Implikasi praktisnya adalah menguji setiap antarmuka memakai masukan yang diketahui sebelum menilai sel secara keseluruhan. Pengenal bagasi dapat berhasil sendirian tetapi gagal ketika perkiraan orientasinya tidak berguna bagi gripper. Perencana dapat menghasilkan tata letak padat yang tidak dapat dicapai lengan fisik. Gripper mungkin menangani koper biasa, tetapi gagal pada tas lunak atau tali longgar. Bukti integrasi lebih penting daripada animasi yang bagus.
Alur kerja: dari bagasi diterima sampai penempatan terkonfirmasi
Tetapkan alur pertama saat bagasi memasuki area uji terkendali setelah proses penerimaan dan penandaan biasa. Catat identitas, dimensi, pengecualian penanganan yang terlihat, dan kontainer tujuan. Sistem usulan kemudian memilih posisi, memeriksa jangkauan dan kestabilan, memerintahkan pengambilan serta penempatan, lalu mencatat hasil akhir. Kegagalan identifikasi, cengkeraman, penempatan, atau konfirmasi harus menghentikan barang tersebut untuk keputusan manusia yang ditunjuk. Pilot selesai ketika rencana muatan sesuai dengan keadaan nyata kontainer, bukan ketika robot sekadar melepas bagasi.
Batas ini penting sebab ground handling mencakup proses yang berdekatan: sortir bagasi, transfer, perputaran pesawat, perpindahan kontainer, dan pengendalian keselamatan di sekitar orang serta kendaraan. Menggabungkan semuanya dalam uji awal membuat kegagalan sukar ditelusuri. Kontainer tiruan di luar area operasional dapat mempertahankan geometri yang diperlukan untuk belajar sambil mengurangi tekanan jadwal penerbangan. Operator bandara tetap harus menetapkan persyaratan keselamatan, tanggung jawab, akses, dan penanganan setempat sebelum uji operasional. Alur ini eksperimen usulan, bukan janji bahwa teknologi tantangan sudah siap.
Kematangan: lomba penelitian sebelum demonstrasi terpadu
Dokumen NEDO menetapkan tantangan penelitian dan pengembangan yang terbuka. Dokumen itu tidak membuktikan tingkat kerusakan bagasi terukur secara independen, laju pemuatan berkelanjutan, ragam bagasi yang didukung, atau penerimaan oleh bandara. Lolos penyaringan berarti usulan memenuhi ambang untuk evaluasi lanjutan; bukan berarti manipulator lulus uji penerimaan operasional. Lomba algoritme menurut jadwal Juli masih bergerak dari penyaringan menuju penilaian berikutnya. Jadwal yang terpisah juga berarti terlalu dini menyimpulkan bahwa pemenang identifikasi, perencana, dan robot sudah bekerja sebagai satu sistem tervalidasi.
COCON akan membedakan empat tingkat bukti. Pertama, pengujian komponen menunjukkan bahwa pengenal, algoritme penempatan, dan gripper masing-masing memenuhi himpunan uji yang dinyatakan. Kedua, prototipe terpadu menunjukkan antarmuka tetap berfungsi dengan gangguan sensor dan urutan bagasi yang berubah. Ketiga, pilot dengan pengawasan menguji pola giliran kerja yang mewakili kondisi sebenarnya serta mencatat pengecualian dan intervensi operator. Keempat, layanan operasional menunjukkan pengulangan hasil menurut aturan keselamatan dan waktu putar bandara. Tingkat berikutnya tidak otomatis mengikuti pengumuman lomba atau hadiah. Dokumen pengadaan perlu menyebut tingkat yang telah dicapai dan bukti yang belum tersedia.
Bukti: NEDO Challenge, Baggage-Loading Robot call · New call for baggage-loading algorithm contest · Screening results for baggage identification and loading robots
Rancangan sistem: data, mekanik, dan orang harus sejalan
Sel kandidat memerlukan lebih daripada lengan robot. Dibutuhkan infeed terkendali, pandangan kamera atau sensor yang memadai, koordinat terkalibrasi, catatan identitas bagasi, perencana penempatan, gripper dengan permukaan kontak yang sesuai, pengendali robot, konfirmasi posisi kontainer, tempat pengecualian, dan antarmuka operator. Keluaran perencana harus memakai kerangka koordinat dan batas muatan yang sama dengan kemampuan robot. Pemindaian atau pengamatan akhir perlu membandingkan rencana dengan posisi bagasi dan tumpukan nyata. Tanpa konfirmasi itu, pesan sukses perangkat lunak dapat menyembunyikan cengkeraman yang meleset atau penempatan tidak stabil.
Perancangan keselamatan dimulai dari area uji dan kendali perubahan. Orang memerlukan prosedur berhenti yang jelas, akses terlindung, jalur pemulihan manual, serta wewenang menolak bagasi tidak sesuai. Insinyur perlu menulis tindakan ketika label tidak terbaca, tali longgar, infeed terlambat, gripper kehilangan daya cengkeram, atau kontainer bergeser. Tim perlu memberi versi pada himpunan bagasi uji, kalibrasi, dan aturan perencana. Jenis bagasi atau tooling yang berubah harus memicu validasi ulang atas asumsi terkait. Semua ini rekomendasi rancangan COCON, bukan spesifikasi yang diklaim berasal dari NEDO.
Satu pilot terbatas: kontainer tiruan dan himpunan bagasi
COCON mengusulkan pilot kontainer tiruan yang terkendali sebelum pengujian di sisi udara. Pilih satu geometri kontainer, satu titik masuk, kategori bagasi terdokumentasi, dan peran pengawas yang tetap. Sertakan koper keras, tas lunak, gagang, dan tali hanya sejauh dapat diuji dengan aman. Pisahkan himpunan pengembangan dari himpunan penerimaan yang belum pernah dilihat, agar penyesuaian tidak tampak sebagai kemampuan umum. Catat setiap upaya, termasuk barang yang dialihkan manusia sebelum robot menyentuhnya. Rencana sampel perlu mencakup lebih dari satu giliran dan pengaturan ulang yang direncanakan setelah perubahan kalibrasi.
Awali dengan menjalankan alur terdefinisi yang sama secara manual. Catat campuran bagasi, waktu dari penyajian hingga penempatan terkonfirmasi, pengamatan kondisi atau kerusakan, intervensi, pekerjaan ulang, dan volume akhir yang dapat dipakai. Usulannya ialah membandingkan proses berbantuan robot dengan baseline memakai kategori bagasi setara, bukan mengumumkan persentase target sembarang. Lokasi dan pemasok harus menyepakati ambang identifikasi benar, penempatan sah, kerusakan, pemulihan, dan beban operator sebelum uji. Kondisi berhenti mencakup risiko cedera, gerakan tidak aman, penempatan berulang tanpa verifikasi, atau kerusakan melebihi toleransi. Kelanjutan hanya layak jika seluruh rangkaian lulus, bukan sekadar tingkat keberhasilan mengambil bagasi.
Baseline dan penerimaan: hitung keputusan, bukan hanya siklus
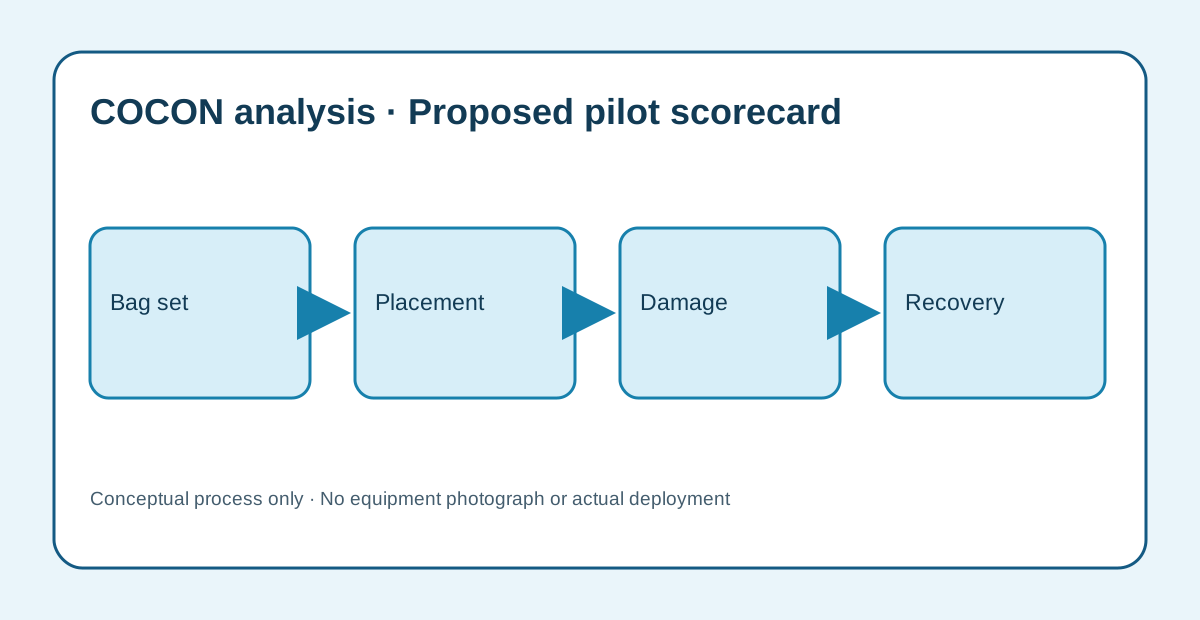
Kartu penilaian yang berguna memuat penyebutnya. Laporkan jumlah bagasi yang disajikan, diterima untuk otomasi, dialihkan, dicengkeram, ditempatkan, dikonfirmasi, dan dipulihkan manual. Pada setiap tahap, catat alasan barang keluar dari jalur otomatis. Angka waktu siklus harus menjelaskan apakah penginderaan, perencanaan, pergantian kontainer, dan intervensi manusia turut dihitung. Hasil kepadatan muatan harus menyebut himpunan bagasi dan geometri kontainer. Pemeriksaan kerusakan harus memakai aturan kondisi yang sama pada proses manual dan berbantuan. Tanpa itu, dua angka yang tampak sebanding mungkin menjawab pertanyaan berbeda.
Rapat penerimaan perlu memeriksa jejak tiap kegagalan, ringkasan menurut kategori bagasi, dan sebaran lengkap waktu siklus alih-alih satu percobaan terbaik. Tim perlu menanyakan apakah sistem dapat berhenti aman saat data hulu hilang dan apakah operator dapat melanjutkan tanpa merusak catatan muatan. Mencapai target pada sampel pilihan belum cukup jika bagasi tak terduga menghasilkan tindakan tidak terkendali. Ini kriteria pilot usulan; pengumuman NEDO tidak memberikan ambang universal untuk bandara. Operator peserta harus menetapkan ambang sesuai risiko dan kebutuhan waktu putarnya sendiri.
Risiko dan batasan: variasi menggagalkan demonstrasi rapi
Bagasi berbeda bentuk, kekakuan, tekstur permukaan, gagang, tali, distribusi berat, dan kerapuhan. Bahkan ukuran yang tepat tidak mengungkap semua bahaya kontak atau kondisi di dalamnya. Barang dapat berubah bentuk saat digenggam atau bergeser orientasi saat dipindahkan. Penempatan yang tampak stabil dalam simulasi bisa bergerak ketika barang berikutnya datang. Area tiruan mungkin meremehkan getaran, pembatasan ruang, pergerakan staf, dan tekanan jadwal. Perlindungan peralatan, barang penumpang, dan keselamatan ground handling memunculkan kewajiban yang belum diselesaikan oleh lomba penelitian.
Risiko lain ada pada pemilik antarmuka. Jika identifikasi menghasilkan ukuran yang meragukan, siapa memutuskan apakah perencana boleh melanjutkan? Jika perencana memilih lokasi yang tak terjangkau, siapa mencatat penolakan? Jika bagasi dialihkan, siapa memperbarui daftar muatan? Pemasok dapat memenuhi ukuran keberhasilan komponen sementara keseluruhan alur tetap tak berguna. COCON akan mendokumentasikan tanggung jawab ini dan menguji kegagalan yang sengaja disisipkan, termasuk identitas usang dan pesan jaringan yang hilang. Uji usulan tidak boleh digambarkan sebagai dukungan NEDO, pengalaman penerapan COCON, atau bukti kesiapan bandara. Manfaatnya adalah membuka batasan sebelum komitmen lebih besar.
Daftar pembeli: pertanyaan untuk bandara dan integrator
Tanyakan himpunan bagasi dan geometri kontainer persis yang dicakup bukti. Minta matriks kesalahan kategori identifikasi serta catatan kasus tidak pasti. Minta perencana menunjukkan cara menolak penempatan tak stabil atau tak terjangkau, selain cara mengisi ruang. Periksa titik kontak gripper dan aturan untuk barang rapuh, lunak, atau bertali. Pastikan penempatan diamati setelah dilepas dan dicocokkan dengan catatan muatan. Tetapkan orang dan metode tertulis untuk mengatasi macet, mengeluarkan barang tertolak, serta memulai ulang urutan.
Tanyakan pula siapa bertanggung jawab atas kajian risiko lokasi, pagar keselamatan, penyimpanan data, pemeliharaan, kalibrasi, dan perubahan ragam bagasi. Tetapkan baseline yang dikumpulkan dalam kondisi sama dengan uji usulan. Sepakati kondisi berhenti sebelum pengujian dan periksa upaya yang gagal bersama upaya berhasil. Tanyakan bagaimana tiga modul dapat diganti atau diuji ulang tanpa kehilangan jejak. Daftar ini analisis COCON untuk menyusun percakapan pembeli. Isinya harus disesuaikan dengan aturan bandara dan dikaji tim keselamatan serta operasi yang berwenang.
Pandangan COCON dan sumber: jaga klaim tetap sempit
Sinyal yang berguna dari tantangan NEDO adalah pemecahan satu alur fisik sulit menjadi identifikasi, perencanaan, dan manipulasi, dengan penjodohan antarpeserta yang direncanakan kemudian. Itu mendukung strategi uji, bukan membuktikan produk jadi. COCON akan memulai dari asesmen alur dan lokasi, menetapkan populasi bagasi uji, merinci antarmuka sistem, mengoordinasikan demonstrasi terbatas, melatih operator menangani pengecualian, dan menyiapkan rencana dukungan jika bukti membenarkan tahap berikutnya. Semua ini layanan dan keputusan yang diusulkan, bukan klaim pelanggan bandara atau hubungan resmi dengan NEDO.
Metodologi: artikel ini diperiksa pada 23 Oktober 2026 terhadap pengumuman program NEDO tanggal 2 April, pengumuman algoritme 7 Juli, dan pemberitahuan penyaringan 9 Juli. Tanggal dan status lomba berasal dari dokumen primer tersebut. Arsitektur sistem, rancangan baseline, pengujian penerimaan, dan pertanyaan pembeli diberi label sebagai analisis COCON atau usulan pilot. Kami tidak memakai ulang gambar NEDO. Diagram merupakan grafik konseptual asli COCON, bukan produk atau instalasi bandara nyata. Pembaca perlu memeriksa kembali pengumuman terkait untuk hasil berikutnya dan tidak memperlakukan jadwal sebagai capaian yang sudah terjadi.
Bukti: NEDO Challenge, Baggage-Loading Robot call · New call for baggage-loading algorithm contest · Screening results for baggage identification and loading robots
Kematangan
Tantangan penelitian NEDO; penyaringan komponen dan penilaian terjadwal belum menjadi bukti produksi bandara.
Batasan
- Variasi dan perubahan bentuk bagasi dapat menggagalkan uji komponen.
- Kontainer tiruan tidak membuktikan keselamatan atau waktu putar sisi udara.
- Pengumuman yang dikutip tidak memberikan kinerja produksi independen.
Pertanyaan
Apakah tantangan NEDO berarti robot sudah tersedia?
Tidak. Dokumen membahas lomba dan penyaringan dengan penilaian berikutnya masih terjadwal. Ketersediaan serta penerimaan operasional membutuhkan bukti terpisah.
Pengukuran pertama apa yang perlu diminta?
Minta jumlah lengkap dari semua bagasi yang disajikan hingga pengalihan, penempatan terverifikasi, dan pemulihan manusia, dengan baseline manual sebanding.
Sumber primer
- NEDO Challenge, Baggage-Loading Robot callNEDO · 2026-04-02
- New call for baggage-loading algorithm contestNEDO · 2026-07-07
- Screening results for baggage identification and loading robotsNEDO · 2026-07-09
COCON memakai bantuan AI untuk riset, draf, dan terjemahan. Fakta dari sumber primer diperiksa pada 23 Oktober 2026; analisis operasi dan pilot usulan merupakan pertimbangan editorial.
Analisis COCON. Usulan pilot bukan klaim proyek pelanggan yang selesai, kemitraan, ketersediaan, atau hasil yang dijamin.
Referensi COCON terkait
Diskusikan workflow ini
Diskusikan asesmen alur terbatas bersama COCON; penanggung jawab operasi dan keselamatan harus menyetujui pilot bandara.
COCON Robotics ↗