Sinyal berita: uji Customer Zero di pabrik Hitachi
Rilis FANUC menjelaskan kemitraan strategis dengan Hitachi untuk memvalidasi dan mengomersialkan physical AI melalui gabungan teknologi AI Hitachi dan robot industri serta teknologi AI FANUC. Fasilitas manufaktur Hitachi di wilayah Ibaraki direncanakan menjadi lingkungan Customer Zero pertama. Dua pekerjaan pabrik disebut secara konkret: mengambil komponen dengan bentuk beragam dan melakukan changeover ketika item produksi berubah. Mereka juga menyebut akurasi pengenalan, gerak robot, takt time, dan efektivitas kualitas sebagai bidang evaluasi, sehingga tim pabrik memperoleh sinyal yang lebih nyata daripada janji umum tentang otonomi.
Rilis yang sama menyatakan rencana pengujian semikonduktor edge AI Hitachi bersama robot FANUC dan niat memulai penerapan kepada pelanggan pada tahun fiskal 2027. Pernyataan tersebut menunjukkan arah serta jadwal, bukan bukti yang sudah selesai. Belum ada hasil pilot publik, harga, rentang benda kerja yang didukung, atau ambang penerimaan. Tim pengadaan perlu mengklasifikasikannya sebagai program validasi di pabrik nyata yang telah diumumkan: lebih matang daripada konsep laboratorium, tetapi belum menjadi penawaran produksi berulang dengan data kinerja yang bisa diperiksa secara independen.
Mengapa penting: pembelajaran pabrik harus menjadi bukti keputusan
Physical AI menarik karena otomasi konvensional menjadi mahal ketika penyajian, tampilan, atau urutan komponen sering berubah. Model yang mampu mengenali variasi dan memilih tindakan berpotensi mengurangi sebagian pemrograman ulang pada produksi campuran. Namun masalah tersulit adalah akuntabilitas operasional. Sebuah sel dapat menyelesaikan sebagian besar picking sambil menghasilkan micro-stop tidak teratur, koreksi manual tersembunyi, atau cacat yang lolos. Persentase keberhasilan rata-rata dapat menutupi biaya tersebut. Customer Zero bernilai hanya jika pabrik mencatat kondisi kegagalan, cara operator memulihkan proses, dan kestabilan perbaikan saat item atau shift baru masuk.
Pandangan COCON: model Ibaraki sebaiknya dibaca sebagai arsitektur pembelajaran, bukan jalan pintas menuju produksi otonom. Insinyur produksi membutuhkan proses pembanding yang dibekukan, kosakata pengecualian terstruktur, serta wewenang untuk menghentikan atau mengembalikan setiap rilis model. Keluaran utama bukan hanya model terlatih, melainkan metode operasi yang dapat ditelusuri dan menghubungkan observasi, label, versi model, program robot, kontrol keselamatan, serta disposisi kualitas. Metode itulah yang menentukan apakah pengetahuan dari satu sel dapat dipindahkan secara bertanggung jawab ke lini lain tanpa ikut memindahkan risiko yang tidak terdokumentasi.
Alur kerja terdampak: kitting campuran sebelum changeover otomatis
Batas awal yang masuk akal adalah kitting komponen campuran, bukan seluruh changeover model produksi. Masukannya berupa order yang disetujui, identitas komponen, penyajian wadah, resep aktif, serta status kesiapan sel. Robot harus menemukan item yang diminta, memilih grasp yang valid, bergerak di dalam envelope yang diizinkan, mengonfirmasi penempatan, lalu menghasilkan kode disposisi. Keluarannya adalah kit lengkap, antrean pengecualian, dan jejak yang menghubungkan setiap percobaan dengan kondisi citra, identitas komponen, versi model, keadaan robot, serta tindakan operator. Quality bertanggung jawab atas aturan disposisi; produksi atas takt dan staf; engineering atas konfigurasi rilis.
Changeover sebaiknya menyusul setelah tim memahami pengecualian pada picking. Changeover dapat memengaruhi tooling, fixture, resep, logika inspeksi, dan kesiapan proses hilir, sehingga keputusan yang salah berdampak lebih luas daripada satu pick yang ditolak. Dalam pilot pertama, AI dapat merekomendasikan resep atau mengidentifikasi pengaturan yang diperlukan, sementara personel berwenang mengonfirmasi tindakannya. Pembatasan ini menjaga eksperimen tetap fokus pada persepsi dan handling sekaligus menghasilkan data mengenai keputusan changeover. Model yang belum matang juga tidak dibiarkan mengubah beberapa kondisi produksi secara diam-diam dalam satu waktu.
Desain sistem: pisahkan pembelajaran dari perubahan tanpa kontrol
Arsitektur pilot memerlukan lebih dari robot dan model AI. Diperlukan sensing yang terkontrol, pencahayaan, status gripper, penyajian komponen, batas gerak robot, pengendali sel, antarmuka order dan resep, konfirmasi kualitas, event logging, serta stasiun operator. Setiap inferensi yang dipakai untuk gerak harus terkait dengan versi model dan rekaman input. Jika perangkat edge diuji, tim perlu mengukur latensi keputusan ujung ke ujung, batas termal atau komputasi, perilaku failover, serta cara perangkat lunak ditandatangani dan dipulihkan. Pengumuman menyebut validasi edge AI tanpa rincian implementasi, jadi poin tersebut adalah pertanyaan desain, bukan klaim produk.
Pembelajaran perlu melewati jalur tata kelola. Data produksi boleh dikumpulkan terus-menerus, tetapi model yang baru dilatih tidak boleh otomatis memperbarui sel aktif. Insinyur perlu mengkurasi pengecualian, membuang rekaman yang tidak layak, memberi label hasil benar, menguji kandidat secara offline, lalu menjalankannya dalam mode shadow atau supervisi sebelum rilis. Fungsi berperingkat keselamatan tetap independen dari sistem pembelajaran. Hilangnya confidence, ketidaksepakatan sensor, status resep tidak valid, atau kegagalan komunikasi harus menghasilkan safe state yang ditentukan dan pesan yang dipahami operator, bukan respons model yang bersifat improvisasi.
Rencana pilot: satu sel, delapan minggu, variasi terkendali
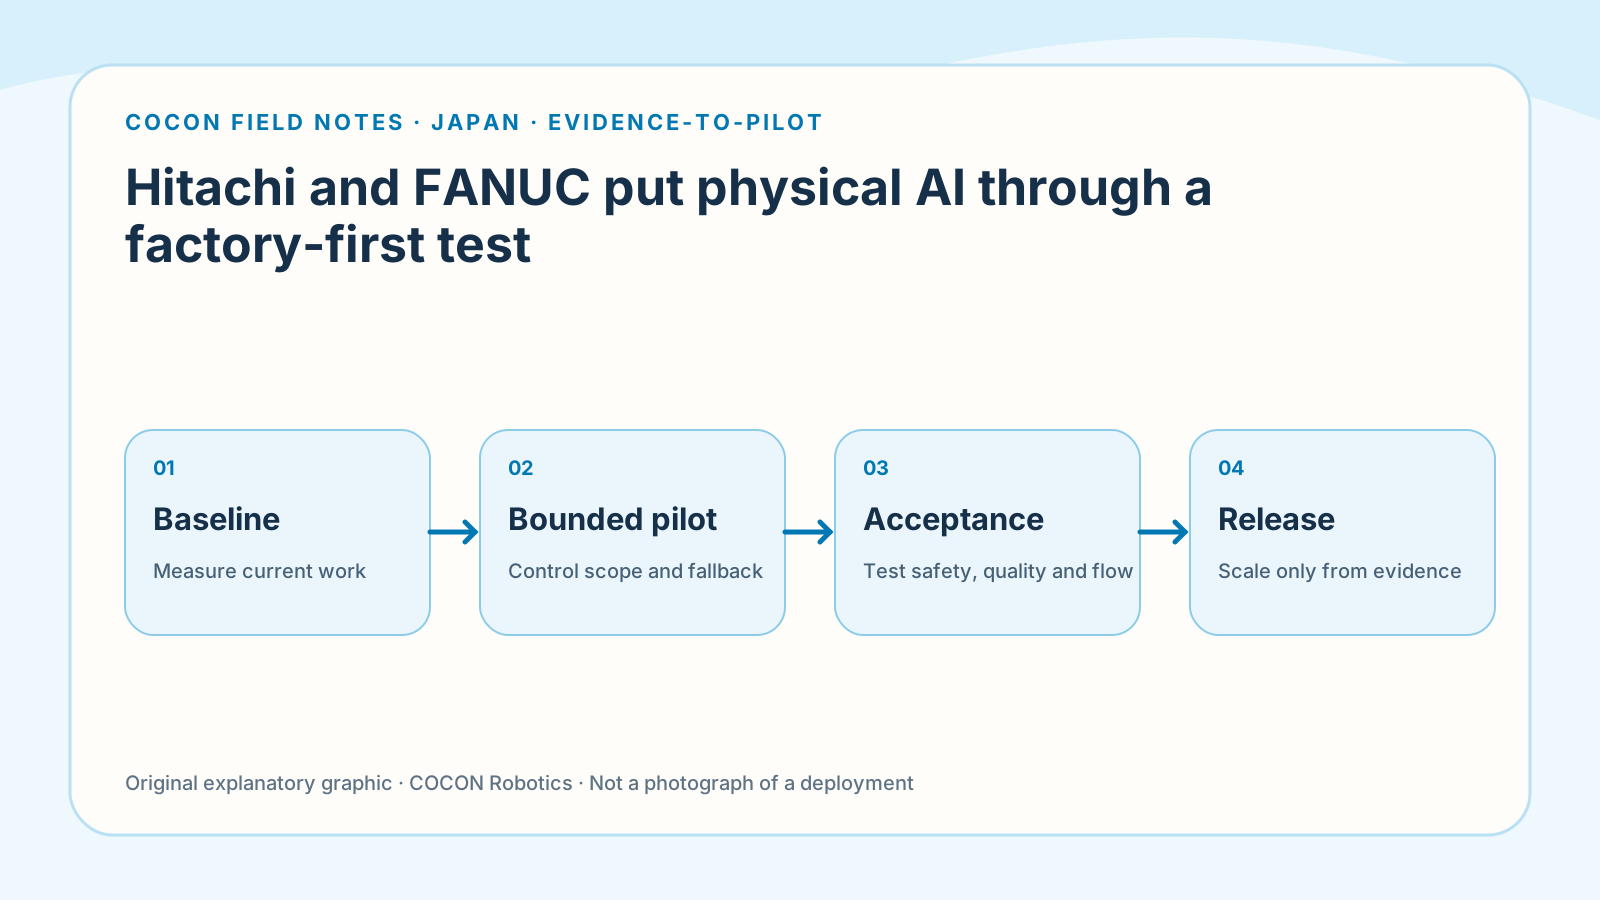
Gunakan satu sel kitting komponen campuran untuk pilot delapan minggu dan pertahankan metode fixed-program sebagai pembanding sekaligus fallback. Sebelum mengaktifkan picking berbasis AI, rekam periode operasi yang mewakili komponen, wadah, kondisi pencahayaan, shift, dan stoppage normal. Bekukan keluarga komponen pilot dan catat semua pengecualian lingkup. Minggu pertama dan kedua membangun baseline serta logging; minggu ketiga dan keempat menjalankan rekomendasi AI dengan supervisi; minggu kelima dan keenam mengizinkan eksekusi robot terbatas; minggu ketujuh dan kedelapan menguji pengulangan dan gangguan terbatas yang telah disetujui.
Tinjauan harian perlu memisahkan kesalahan persepsi, kesalahan perencanaan grasp, penghentian gerak atau collision avoidance, masalah penyajian komponen, gangguan antarmuka, penolakan kualitas, dan stop yang diminta operator. Setiap pengecualian memiliki pemilik dan disposisi. Hentikan eksperimen setelah kegagalan kontrol keselamatan, risiko kualitas yang tidak tertahan, hilangnya jejak data, atau gerak tanpa penjelasan yang berulang. Jangan memperluas ragam komponen hanya agar sel tetap sibuk. Perluasan ke bantuan changeover mensyaratkan kinerja stabil pada campuran awal dan latihan rollback yang berhasil.
Penerimaan: bandingkan distribusi, bukan satu angka keberhasilan
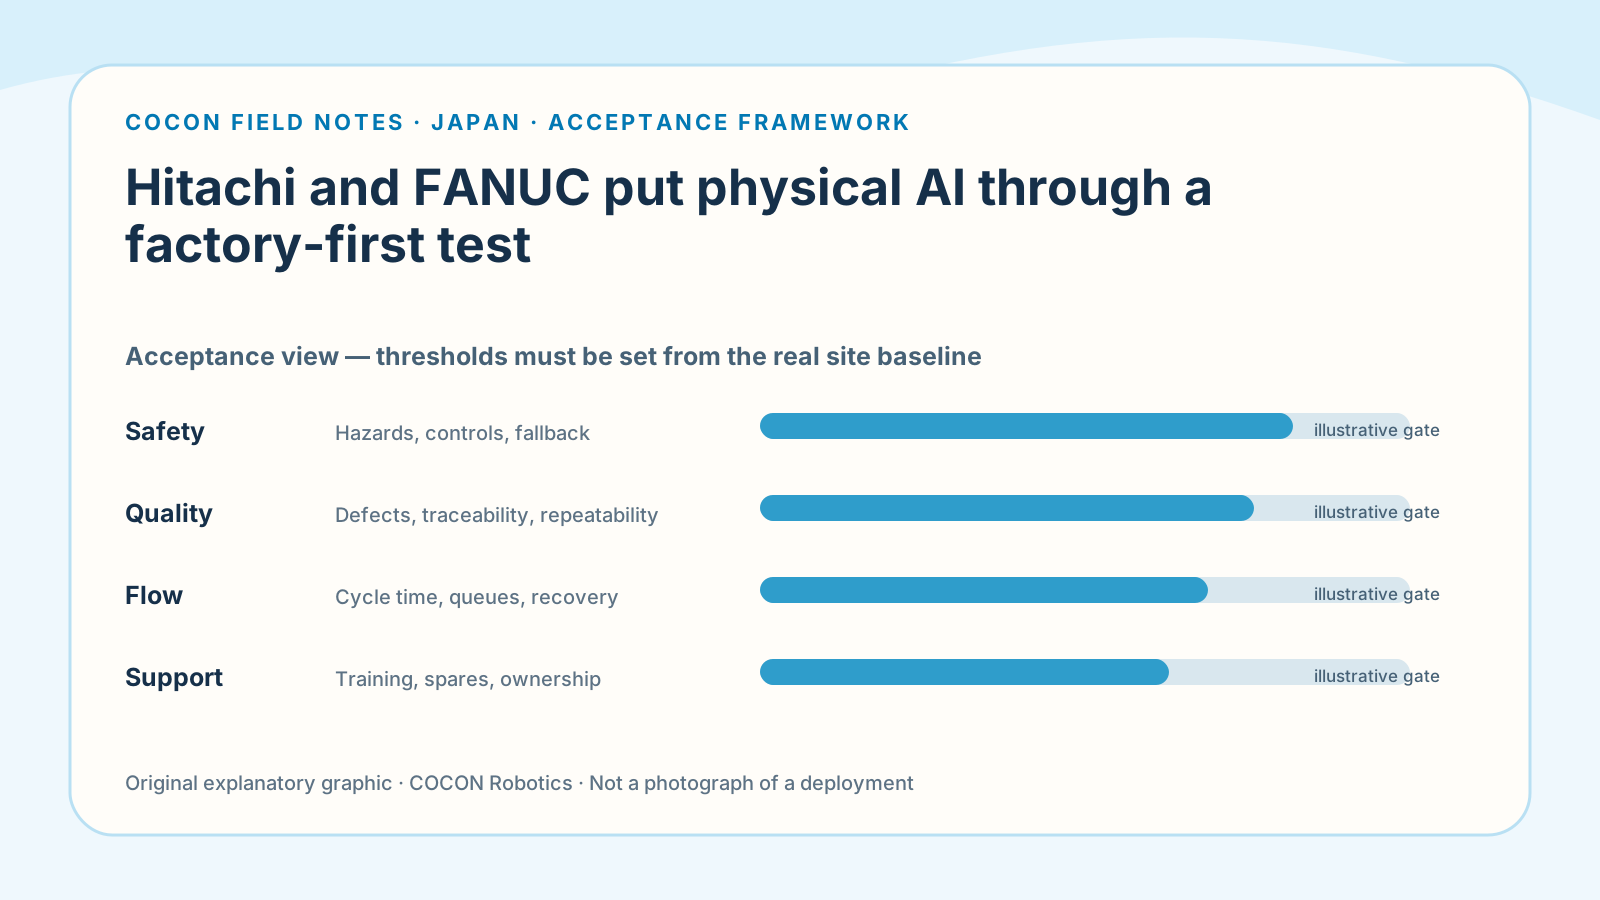
Penerimaan dimulai dari definisi. Keberhasilan pengenalan berarti komponen serta pose yang benar teridentifikasi berdasarkan aturan confidence yang disetujui. Tingkat intervensi harus menghitung setiap tindakan manusia untuk menyelesaikan, mengatur ulang, atau mengoreksi siklus. Kinerja takt dilihat sebagai distribusi per komponen dan kondisi, bukan sekadar rata-rata. Quality harus membedakan kesalahan yang dipulihkan dengan cacat yang lolos. Waktu pemulihan dimulai ketika sel keluar dari operasi normal dan berakhir hanya setelah keadaan produksi terverifikasi pulih. Definisi ini mencegah pilot mempercantik satu angka sambil memindahkan kerja kepada operator.
Ambang harus berasal dari baseline lokasi, penilaian risiko, dan kebutuhan produksi; pengumuman FANUC tidak memberikannya. Gerbang rilis dapat mensyaratkan nihil kegagalan kontrol keselamatan, event traceability lengkap, hasil kualitas tidak lebih buruk dari baseline yang disetujui, beban intervensi terbatas, serta variasi takt yang sesuai aliran hilir. Tim juga perlu menantang model dengan kasus sulit yang disetujui dan memastikan input ber-confidence rendah masuk ke fallback. Rata-rata yang lulus namun mengandung satu kegagalan berat tanpa penjelasan tidak sama dengan kesiapan produksi yang stabil.
Risiko dan batas: pengumuman masih menyisakan envelope penting
Rilis publik belum mengungkap hasil pilot, harga, rentang benda kerja yang didukung, asumsi gripper, variasi lingkungan yang diizinkan, atau tanggung jawab layanan. Belum jelas pula apakah pembelajaran dilakukan per sel, per pabrik, atau lintas instalasi. Kesenjangan tersebut wajar pada tahap validasi yang baru diumumkan, tetapi penting bagi pembeli. Demonstrasi dengan komponen terkurasi tidak dapat membuktikan kinerja untuk permukaan reflektif, benda deformable, occlusion, kontaminasi, wadah rusak, atau pengenalan produk baru kecuali kondisi itu diuji secara sengaja.
Pembelajaran berkelanjutan membawa risiko operasional dan tata kelola. Data drift dapat berasal dari pemasok, pemeliharaan lampu, kemasan, penggantian kamera, keausan tooling, atau resep baru. Model yang meningkatkan pengenalan tetap dapat mengubah timing gerak atau pola pengecualian. Karena itu, keamanan siber, kepemilikan data, retensi, akses jarak jauh, provenance model, dan batas dukungan harus masuk dalam kajian engineering serta kontrak. Tim tidak boleh menganggap target tahun fiskal 2027 sebagai jaminan ketersediaan di negara, sel, atau aplikasi tertentu; itu merupakan rencana para pihak dan masih bergantung pada validasi.
Checklist pembeli: pertanyaan sebelum mendanai sel physical AI
Request for information yang berguna harus menjelaskan pekerjaan nyata, bukan hanya bertanya apakah pemasok memiliki physical AI. Berikan matriks komponen yang representatif, kondisi penyajian, distribusi takt yang dibutuhkan, aturan kualitas, pola shift, peta antarmuka, dan riwayat pengecualian saat ini. Minta pemasok menandai bagian yang sudah didemonstrasikan, memerlukan engineering, atau dikecualikan. Wajibkan pilot mempertahankan fallback produksi sekarang serta menyatakan bukti yang mengizinkan kelanjutan, desain ulang, atau penghentian. Dengan demikian, perbandingan tetap mungkin meskipun program Hitachi–FANUC masih menuju penerapan pelanggan.
Kajian komersial perlu memisahkan biaya platform yang dapat digunakan ulang dari tooling khusus aplikasi, persiapan data, commissioning, pemeliharaan model, dan dukungan produksi. Perjelas siapa yang memberi label pada pengecualian, menyetujui versi model, menyelidiki insiden, dan memiliki data turunan. Mintalah prosedur rollback serta rekaman keputusan yang dapat diekspor. Jika otomasi changeover diusulkan, tuntut gerbang independen setelah kinerja picking terbukti. COCON menyarankan pendanaan eksperimen pembelajaran terbatas terlebih dahulu; perluasan harus mengikuti bukti yang telah ditinjau, bukan kebaruan label physical AI.
- Bentuk, bahan, penyajian, dan kondisi lingkungan apa yang persis berada di dalam envelope usulan?
- Ukuran pengenalan, gerak, takt, kualitas, intervensi, dan pemulihan mana yang dicatat serta dibandingkan dengan baseline?
- Bagaimana versi model disetujui, diterapkan, dipantau, dikembalikan, dan dihubungkan dengan program robot?
- Fungsi keselamatan apa yang tetap independen dari AI, dan kondisi apa yang memaksa safe stop atau serah terima manusia?
- Siapa yang memiliki data mentah, label, artefak terlatih, riwayat event, dan akses setelah pilot selesai?
- Bukti apa yang diperlukan sebelum beralih dari kitting ke bantuan changeover model produksi?
Kematangan
Tingkat kematangannya adalah validasi pabrik nyata yang telah diumumkan, bukan penerapan produksi yang sudah terbukti. Hitachi dan FANUC telah menyebut lokasi Customer Zero, alur kerja awal, dimensi evaluasi, eksplorasi edge AI, dan niat penerapan pelanggan pada tahun fiskal 2027. Per 4 Oktober 2026, rilis yang dikutip belum memberikan hasil selesai, envelope benda kerja tervalidasi, konfigurasi komersial, atau bukti penerimaan tingkat lokasi. Pembeli perlu memperlakukannya sebagai arah yang kredibel tetapi masih membutuhkan pembuktian khusus aplikasi.
Batasan
- Analisis ini bergantung pada satu pengumuman bersama vendor dan tidak dapat mengonfirmasi secara independen kinerja, reliabilitas, hasil keselamatan, atau jadwal komersialisasi.
- Sel delapan minggu, metrik, gerbang, dan kondisi penghentian yang diusulkan merupakan rekomendasi COCON, bukan komitmen atau metode terpublikasi dari Hitachi maupun FANUC.
- Tidak ada klaim bahwa COCON mewakili, mendistribusikan, bermitra dengan, atau telah mengimplementasikan teknologi untuk Hitachi atau FANUC.
Pertanyaan
Apakah pengumuman Hitachi–FANUC berarti physical AI sudah siap produksi?
Belum. Pengumuman menunjukkan validasi di pabrik Hitachi dan niat penerapan pelanggan mulai tahun fiskal 2027. Rilis belum memuat hasil pilot, envelope benda kerja, harga, atau penerimaan produksi. Pembeli tetap memerlukan bukti terhadap kebutuhan takt, kualitas, keselamatan, dan staf di lokasinya.
Mengapa mulai dari kitting campuran, bukan changeover otomatis?
Kitting memisahkan persepsi, grasping, penempatan, dan pemulihan sambil membatasi dampak kesalahan. Changeover penuh dapat mengubah tooling, fixture, resep, inspeksi, serta kesiapan hilir sekaligus. Membuktikan loop sempit lebih dahulu memudahkan penentuan penyebab dan membangun dasar untuk gerbang changeover.
Apa metrik terpenting dalam pilot physical AI?
Tidak ada satu metrik yang cukup. Baca pengenalan bersama false confidence, intervensi manusia, distribusi takt, kualitas, scrap, waktu pemulihan, dan kelengkapan jejak. Tampilan keputusan harus menunjukkan lokasi kegagalan serta kerja manusia untuk memulihkan produksi, bukan hanya siklus berhasil.
Sumber primer
- Hitachi and FANUC enter strategic partnership toward joint commercialization of physical AI implementationFANUC Corporation · 2026-09-30
COCON menggunakan bantuan AI untuk riset, penyusunan, dan penerjemahan. Pengumuman dan klaim faktual diperiksa terhadap sumber primer tertaut pada 4 Oktober 2026. Analisis operasional dan kriteria pilot adalah usulan COCON; tidak ada uji produk independen atau peninjau manusia yang dinyatakan.
COCON analysis. Pilot suggestions are proposals, not claims of completed customer projects, partnerships, availability, or guaranteed results.
Referensi COCON terkait
Diskusikan workflow ini
Sedang merencanakan uji physical AI di pabrik? COCON dapat membantu menyusun lingkup kerja terbatas, rencana bukti, kajian antarmuka, dan gerbang penerimaan tanpa menganggap kemampuan yang diumumkan sudah siap produksi.
COCON Robotics ↗