Robot Phoenix / SCARA
Python550F-B3
Pythonシリーズのスカラロボット。各軸の仕様、設置方式、インターフェースから生産システムへの適合性をご確認いただけます。
Rated payload1kg
Max. payload3kg
Working diameter1100mm
MountingCeiling
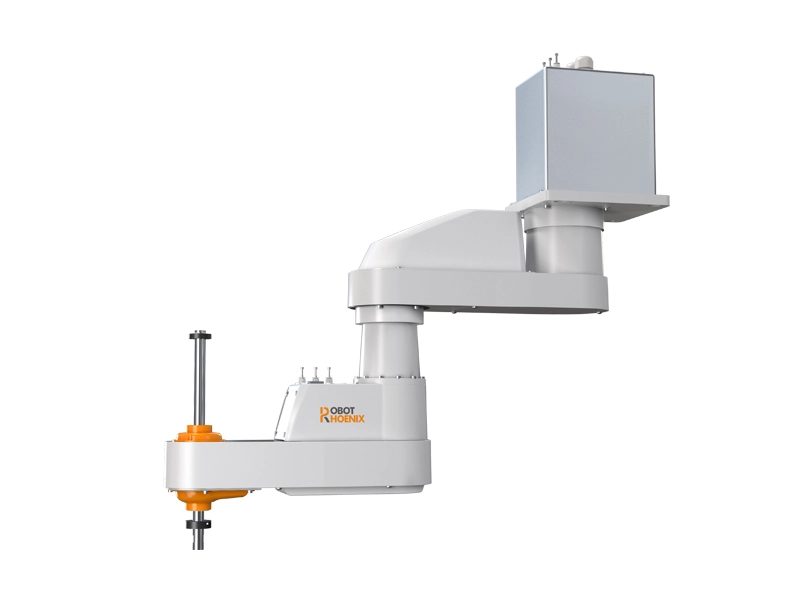
Product image: Robot Phoenix · Python550F-B3
Technical specifications.
初期検討用のメーカー公開情報です。ご注文前に構成、供給状況、最終仕様をCOCONへご確認ください。
メーカーの概要欄は最大可搬重量を記載しています。仕様表に従い定格・最大を区別して表示しています。作業径はメーカーの特徴欄に基づきます。
| Robot Model | Python550F-B3 | |
|---|---|---|
| Maximum Operating Speed | Joint 1 and 2 | 7400mm/s |
| Joint 3 | 1100mm/s | |
| Joint 4 | 2600°/s | |
| Repeated Positioning Accuracy | Joint 1 and 2 | ±0.02mm |
| Joint 3 | ±0.01mm | |
| Joint 4 | ±0.01° | |
| Load | Rated | 1kg |
| Maximum | 3kg | |
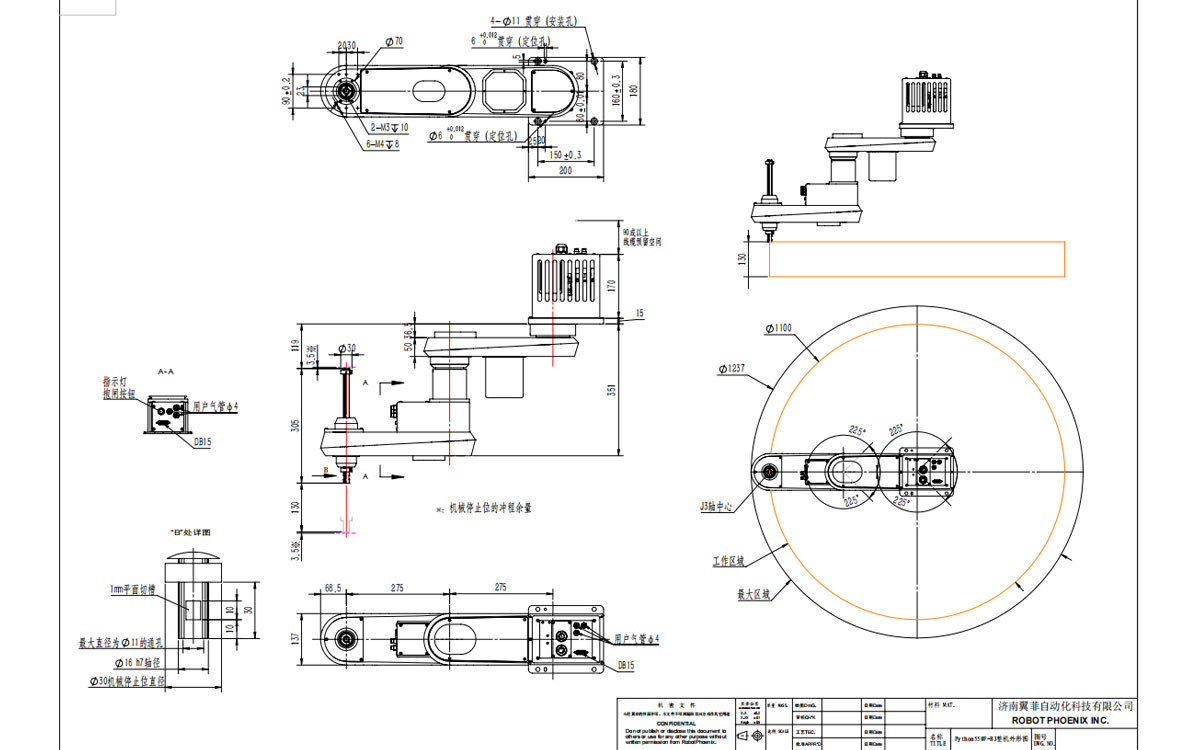
| Measure | Installation Hole Diameter | 150×160mm; 4-φ11 |
| Z-axis Diameter | 16mm | |
| Weight | 20kg (excluding cable, body frame) | |
| Installation Type | Ceiling installation | |
| Interface | I/O Interface | |
| Ethernet | 2 | |
| USB | 2 | |
| Ethercat | 1 | |
| RS232/RS485 | 1 | |
出典:Python550F-B3 SCARA Robot — Robot Phoenix ↗。2026年9月7日参照。「—」は原表の空欄を示します。最大値は実際のサイクルタイムや処理能力を保証するものではありません。
Images & technical drawings.
画像を拡大して寸法・詳細をご確認いただけます。製品画像・図表:Robot Phoenix。