Sinyal berita: BRIN merancang robot untuk rute industri yang sulit
Pada 23 Januari 2026, Badan Riset dan Inovasi Nasional menerbitkan penjelasan tentang CARRIE, kependekan dari Collaborative Autonomous Robot for Rugged Industrial Environment. Pusat Riset Mekatronika Cerdas BRIN menempatkannya sebagai robot pengantar material yang otonom dan kolaboratif untuk lingkungan industri kompleks. Masalah yang disebut sangat konkret: permukaan tidak rata, ruang sempit, dan lalu lintas padat menjadi bagian dari kondisi operasi yang ingin ditangani oleh riset tersebut.
BRIN menjelaskan bahwa CARRIE memakai platform mekanis adaptif yang ditujukan untuk melewati permukaan tidak rata dan hambatan. BRIN juga menyebut peluang hilirisasi sebagai arah ke depan. Pilihan kata itu perlu dipertahankan. Hilirisasi adalah tujuan pengembangan, bukan bukti bahwa produk komersial sudah tersedia dengan data payload, endurance, sertifikasi keselamatan, uptime produksi, harga, atau layanan yang terdokumentasi untuk pembeli.
- Pengembang yang dikonfirmasi: Pusat Riset Mekatronika Cerdas BRIN
- Sasaran yang dikonfirmasi: pengiriman material otonom dan kolaboratif
- Kondisi yang disebut: permukaan tidak rata, ruang sempit, dan lalu lintas padat
- Arah yang dinyatakan: kandidat hilirisasi, bukan deployment komersial yang telah dibuktikan
Evidence: CARRIE, Robot Otonom Pengantar Barang di Industri Kompleks
Mengapa penting: tingkat kesulitan rute mengubah business case AMR
Banyak evaluasi AMR dimulai dari rated payload, kecepatan katalog, dan kapasitas baterai. Angka tersebut mudah dibandingkan, tetapi belum tentu menentukan apakah satu pengiriman akan selesai. Sambungan lantai yang pendek dapat menggeser muatan. Titik sempit dapat mengubah arus dua arah menjadi antrean. Lorong yang sering terhalang membuat kecepatan maksimum tidak relevan. Lalu lintas manusia dan forklift dapat memicu begitu banyak penghentian sehingga robot cepat menghasilkan pengiriman yang lambat.
Untuk fasilitas brownfield di Indonesia, pandangan COCON adalah kondisi rute harus dicatat sebagai data produksi. Ukur sambungan lantai, ramp, threshold, ruang putar, lebar pintu, jam puncak pejalan kaki, persilangan forklift, dan hambatan sementara. Catat pula perubahannya antarsift. Tujuannya bukan membuktikan bahwa lokasi sulit, melainkan mengetahui kondisi mana yang menyebabkan penundaan, intervensi, ketidakstabilan muatan, atau perilaku tidak aman.
Cara BRIN membingkai CARRIE juga memperjelas arti rugged. Rugged bukan satu sifat tunggal. Istilah itu dapat berarti kemampuan mekanis melewati permukaan tidak rata, kestabilan lokalisasi saat lingkungan berubah, gerakan yang menjaga muatan, penanganan hambatan, atau kemudahan perawatan setelah menerima guncangan berulang. Karena halaman publik BRIN tidak menyediakan dataset kinerja tersebut, setiap arti harus menjadi pertanyaan dan uji penerimaan terpisah, bukan asumsi.
- Gunakan bukti rute sebelum memilih model robot
- Definisikan kegagalan yang ditimbulkan setiap kondisi lingkungan
- Pisahkan kemampuan melintas dari pengiriman aman dan berulang
- Jangan mengubah tujuan riset menjadi spesifikasi yang dijamin
Evidence: CARRIE, Robot Otonom Pengantar Barang di Industri Kompleks
Workflow terdampak: satu tote, dua handoff, dan semua pengecualian
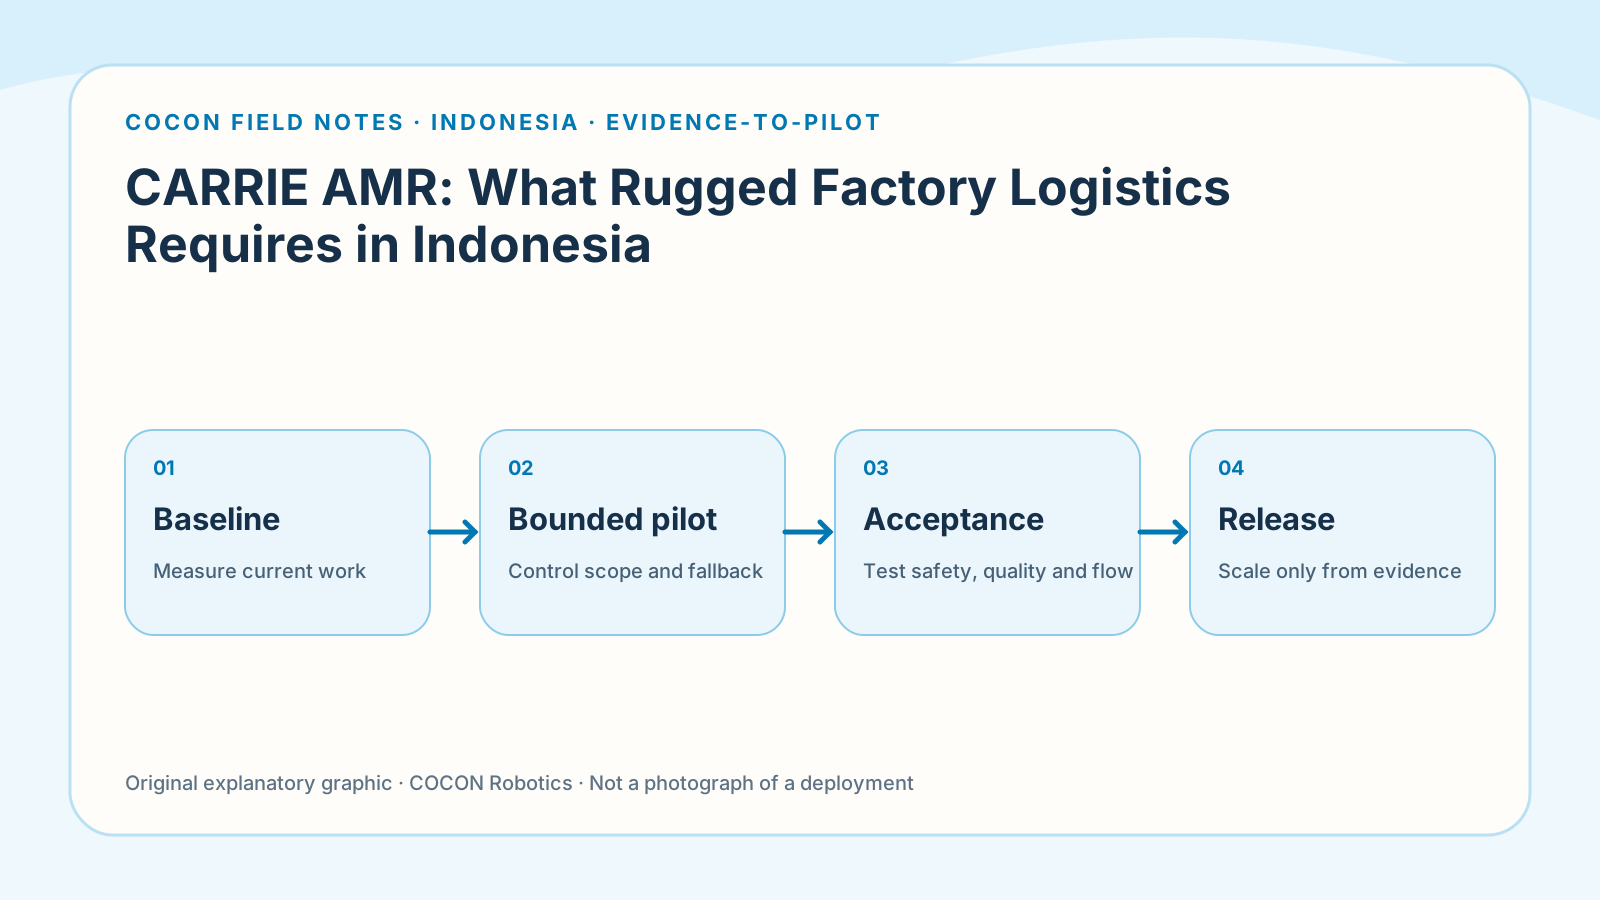
Pilot CARRIE yang berguna dimulai dari satu pekerjaan pengiriman internal, bukan armada. Operator hulu menerima sinyal replenishment, menyiapkan satu tote standar, memeriksa identitasnya, lalu menaruhnya di titik pickup yang tetap. Tugas transportasi dilepas hanya setelah tote dan rute siap. Di tujuan, pemilik proses hilir mengakui penerimaan sebelum tugas ditutup. Batas ini memperlihatkan apakah penundaan berasal dari perjalanan atau dari material, orang, dan informasi yang belum siap.
Bagi rute menjadi segmen yang dapat diamati: alignment saat pickup, perjalanan terbuka, transisi lantai, jalur tersempit, area lalu lintas bersama, pendekatan tujuan, dan perjalanan kembali ke charger. Untuk setiap segmen, tetapkan perilaku normal serta wewenang recovery. Ketika pallet menghalangi jalur sempit, apakah robot menunggu, mencari rute lain, atau meminta bantuan? Jika tote bergeser, siapa yang boleh menatanya kembali?
Dua handoff memerlukan perhatian setara dengan navigasi. Presentasi tote yang buruk dapat menggagalkan pickup walaupun kemampuan bergerak baik. Sinyal tujuan yang ambigu dapat membuat material sudah tiba tetapi belum tercatat diterima. Pemilik proses perlu membedakan waktu tunggu sebelum pickup, waktu perjalanan, waktu tunggu di tujuan, dan waktu konfirmasi. Tanpa pemisahan itu, demo yang terlihat sukses masih dapat menyembunyikan ketergantungan pada pengejaran manual.
- Input: satu tote teridentifikasi pada titik pickup yang terkendali
- Transportasi: satu loop dengan tantangan lantai dan lalu lintas yang diberi nama
- Output: pengiriman diakui pada tujuan tetap
- Fallback: metode manual aman yang tidak membuat perpindahan ganda
- Pemilik: satu pimpinan operasi bertanggung jawab atas penyelesaian ujung ke ujung
Desain sistem: jadikan rute sulit sebagai spesifikasi engineering
Pertanyaan mekanisnya adalah apakah mobile base dan elemen adaptif dapat melewati perubahan permukaan yang sudah diukur sambil menjaga tote tetap stabil. Sumber BRIN menjelaskan platform adaptif, tetapi tidak mempublikasikan batas operasinya. Spesifikasi pilot harus mencantumkan tinggi threshold, celah, kemiringan, dan ruang putar yang benar-benar ada pada loop pilihan. Semua itu perlu diuji pada beban dan kecepatan yang disepakati, bukan berdasarkan klaim umum tentang obstacle handling.
Navigasi dan pengendalian lalu lintas menjadi lapisan desain tersendiri. Tandai tempat referensi lokalisasi berubah, titik masuk manusia atau forklift, serta lokasi berhenti yang dapat menghalangi proses lain. Tentukan waktu tunggu maksimum sebelum eskalasi, izin rerouting, perilaku setelah restart, dan antarmuka untuk meminta bantuan. BRIN menyebut CARRIE kolaboratif, tetapi halaman sumber tidak memuat sertifikasi keselamatan atau risk assessment untuk lokasi tertentu.
- Batas mekanis: transisi lantai, kestabilan muatan, dan ruang putar terukur
- Batas navigasi: lokalisasi, respons terhadap hambatan, dan status restart
- Batas manusia: persilangan, permintaan bantuan, dan fallback aman
- Batas energi: lokasi charging, akses, dan perilaku tugas yang terputus
- Batas data: satu rekaman dari pelepasan tugas sampai pengakuan penerimaan
Evidence: CARRIE, Robot Otonom Pengantar Barang di Industri Kompleks
Rencana pilot: buktikan satu loop pengiriman 80–150 meter
Pilih satu rute internal sepanjang 80–150 meter yang memiliki kombinasi nyata tetapi masih terkendali antara lantai tidak rata, bagian sempit, dan lalu lintas bersama. Gunakan satu tipe tote dan satu rentang beban yang disepakati sebelum uji. Jalankan metode manual cukup lama untuk mencatat dua sift yang sebanding, termasuk kemacetan normal dan jeda yang setara dengan kebutuhan charging. Baseline perlu memisahkan persiapan, perjalanan, menunggu, handoff, dan pengecualian.
Lakukan commissioning bertahap. Pertama, periksa rute kosong dan ukur setiap transisi. Kedua, selesaikan perjalanan tanpa muatan dengan pengawasan. Ketiga, tambahkan tote standar dan ulangi loop pada kondisi terkendali. Keempat, masukkan jendela lalu lintas normal dengan pengamat pada titik sempit. Evaluasi dua sift baru dimulai setelah perilaku aman dan recovery yang berulang dapat ditunjukkan.
Hentikan pilot jika muncul gerakan tidak aman, muatan tidak stabil, kehilangan lokalisasi berulang di titik sama, kerusakan, penyimpangan rute yang tidak disetujui, atau recovery yang memerlukan pengetahuan di luar kemampuan staf lokasi. Stop bukan otomatis kegagalan proyek; ia menandai isu engineering. Catat kondisinya, amankan area, sepakati koreksi, lalu ulangi pengujian yang terdampak sebelum memperluas ruang lingkup.
- Ruang lingkup: satu rute, satu tote, satu pickup, dan satu tujuan
- Baseline: dua sift manual yang sebanding
- Pilot: dua sift setelah commissioning bertahap
- Pengamat: pickup, transisi lantai, titik lalu lintas, dan tujuan
- Kondisi stop: gerakan tidak aman, muatan bergeser, status hilang, atau recovery tanpa pemilik
Penerimaan: ukur recovery dan kondisi muatan, bukan hanya kedatangan
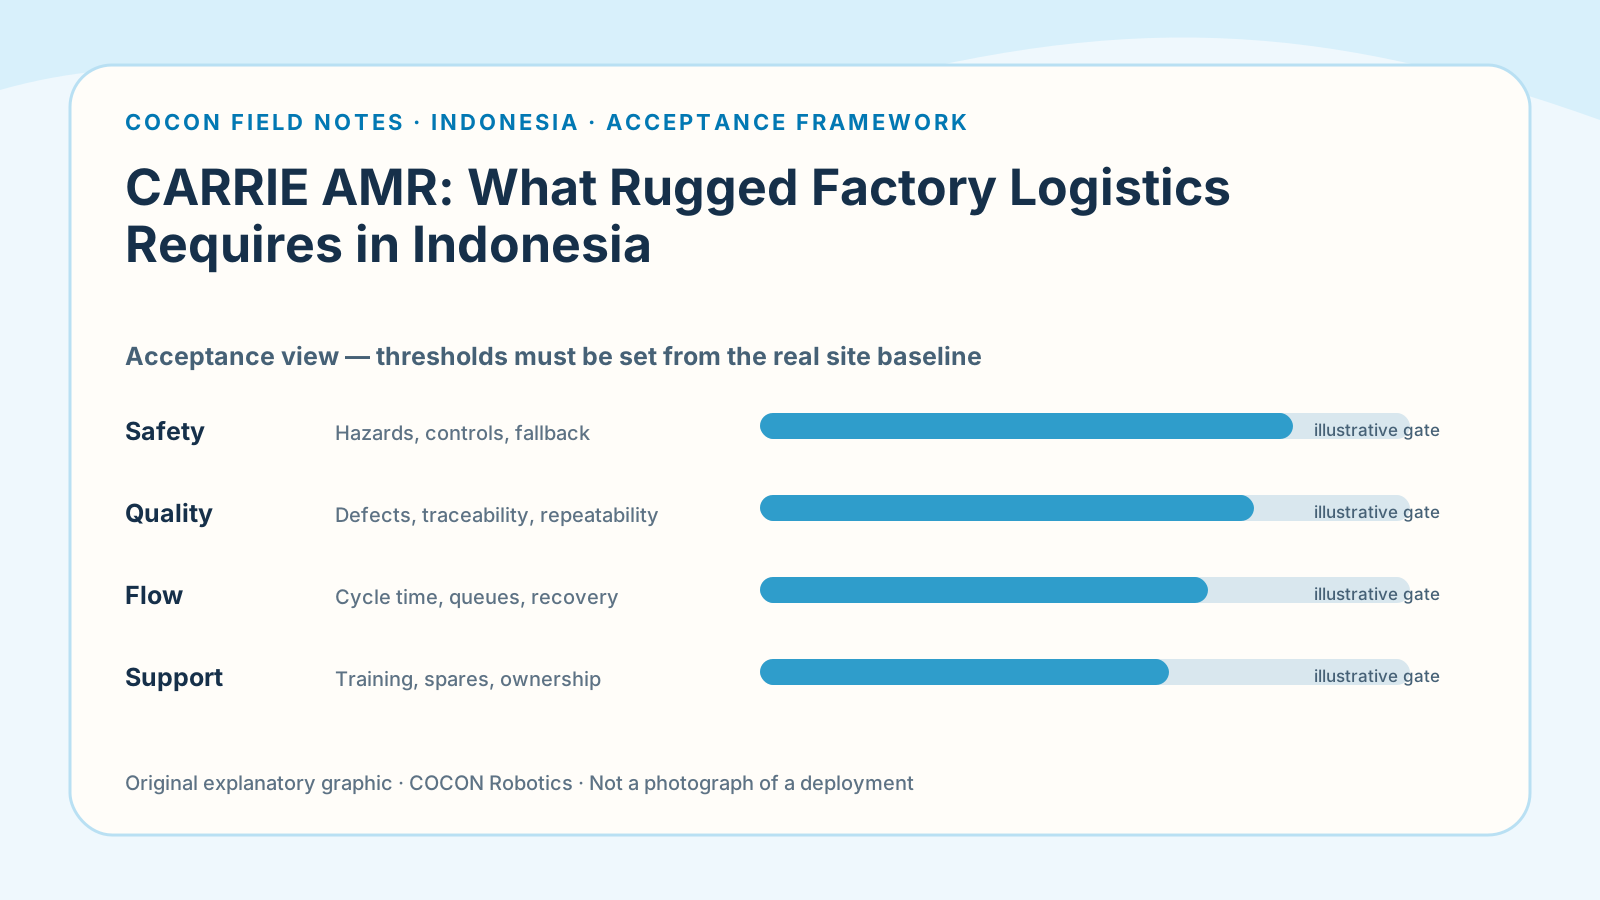
Ukuran penerimaan pertama adalah pengiriman selesai: tote yang benar mencapai tujuan yang benar dan diterima tanpa sentuhan yang tidak direncanakan. Laporkan distribusi waktu ujung ke ujung, bukan hanya perjalanan tercepat atau rata-rata. Pisahkan waktu bergerak robot dari waktu tunggu karena pickup belum siap, jalur terhalang, atau penerima tidak tersedia. Pemisahan tersebut menunjukkan apakah otomasi menyelesaikan hambatan atau hanya memindahkan antrean.
Scorecard rute sulit perlu mencakup kejadian kehilangan lokalisasi, jalur terhalang, keberhasilan recovery otonom, permintaan bantuan, waktu untuk melanjutkan tugas, pergeseran muatan, observasi getaran, gangguan charging, dan perilaku safe stop. Jika alat ukur fisik belum tersedia, tetapkan rubrik inspeksi yang dapat diulang. Tanda posisi pada tote dan checklist pengamat yang sama dapat membuat temuan pergeseran lebih konsisten.
Penerimaan juga berarti ada ownership operasi. Operator sift terlatih harus mampu membaca status robot, membuat kondisi aman, menghubungi peran dukungan yang tepat, dan melanjutkan atau memindahkan tugas tanpa pengiriman ganda. Tim maintenance perlu menjalankan inspeksi harian serta mencatat keausan terkait rute. Temuan kritis harus ditutup dan diuji ulang. Jumlah kedatangan yang lulus belum cukup bila recovery masih bergantung pada spesialis.
- Pengiriman benar dan diakui tanpa handling tidak terencana
- Distribusi cycle time menurut segmen dan alasan menunggu
- Kehilangan lokalisasi serta tingkat recovery jalur terhalang
- Getaran atau pergeseran muatan dengan metode yang ditetapkan
- Intervensi manusia dan waktu recovery menurut penyebab
- Kejadian charging dan perilaku tugas yang belum selesai
- Pelaksanaan prosedur recovery oleh operator dan maintenance
Risiko dan keterbatasan: CARRIE masih berupa prototipe riset
Label kematangan yang tepat adalah prototipe riset dengan niat hilirisasi. Artikel BRIN mendukung sasaran masalah dan arah platform, tetapi tidak mempublikasikan data endurance, payload, sertifikasi keselamatan, atau uptime produksi. Sumber tersebut juga tidak menetapkan ketersediaan produk, cakupan integrator, ketentuan komersial, lead time suku cadang, atau waktu respons layanan. Semua itu merupakan pertanyaan pengadaan yang belum terjawab.
Risiko rute dapat diremehkan ketika demonstrasi disiapkan khusus untuk robot. Operasi produksi membalik hubungan itu: robot harus hidup bersama kegiatan cleaning, penyimpanan sementara, perpindahan forklift mendesak, perubahan sambungan lantai, dan pekerja yang tidak bertindak seperti peserta pengujian. Rute yang dapat dilewati sekali belum tentu sesuai pada jam puncak atau setelah terjadi keausan. Pilot perlu mempertahankan kondisi buruk yang masih tergolong normal.
- Belum ada dataset publik tentang payload, endurance, sertifikasi, atau uptime produksi
- Ketersediaan dan dukungan komersial harus diverifikasi langsung
- Rute terkendali dapat menyembunyikan variasi brownfield normal
- Bukti satu robot tidak membuktikan perilaku armada
- Setiap rute, muatan, atau pola lalu lintas baru memerlukan change review
Evidence: CARRIE, Robot Otonom Pengantar Barang di Industri Kompleks
Checklist pembeli dan pandangan COCON
Tanyakan siapa yang memiliki hasil ujung ke ujung. Peran BRIN sebagai lembaga riset tidak otomatis menentukan integrator komersial, service desk lokal, atau kontrak dukungan produksi. Proposal di masa depan perlu menetapkan tanggung jawab untuk survei lokasi, persiapan rute, tinjauan keselamatan, interface tugas, commissioning, pelatihan operator, maintenance, suku cadang, perubahan software, dan respons insiden. COCON tidak menyatakan mewakili BRIN atau memasok CARRIE.
Kesimpulan COCON bersifat sempit: CARRIE menjadi sinyal berharga karena kondisi industri yang sulit ditempatkan di pusat riset AMR Indonesia. Respons operasi yang benar bukan menganggapnya siap, dan bukan pula menolak prototipe. Ubah kondisi tersebut menjadi audit rute terukur dan pilot yang dapat dibatalkan. Jika sistem membuktikan pengiriman stabil, recovery aman, dan operasi yang dapat dirawat, lokasi memiliki dasar untuk keputusan berikutnya.
- Transisi lantai dan hambatan terukur apa yang sudah didemonstrasikan?
- Kondisi beban, tote, dan pusat gravitasi apa yang didukung bukti?
- Bagaimana respons saat jalur terhalang dan lokalisasi hilang?
- Penilaian keselamatan dan kontrol operasi apa yang berlaku di lokasi?
- Siapa menyediakan integrasi, pelatihan, suku cadang, dan dukungan recovery?
- Log apa yang akan diterima dan disimpan pembeli?
- Hasil apa yang melanjutkan proyek, dan hasil apa yang menghentikannya?
Evidence: CARRIE, Robot Otonom Pengantar Barang di Industri Kompleks
Kematangan
Prototipe riset dengan niat hilirisasi yang dinyatakan. Sumber BRIN yang dirujuk tidak menetapkan ketersediaan komersial atau deployment produksi.
Batasan
- Artikel publik BRIN tidak menyediakan data endurance, payload, sertifikasi keselamatan, atau uptime produksi.
- Ketersediaan, dukungan integrator, strategi suku cadang, cakupan layanan, dan ketentuan komersial perlu diverifikasi langsung.
- Ruang lingkup satu sumber hanya mendukung analisis arah riset CARRIE; kesimpulan yang lebih luas tentang pasar AMR berada di luar artikel ini.
Pertanyaan
Apakah CARRIE sudah tersedia secara komersial untuk pabrik Indonesia?
Artikel BRIN yang dirujuk menyebut CARRIE sebagai kandidat hilirisasi. Artikel tersebut tidak menetapkan ketersediaan produk, harga, cakupan integrator, atau ketentuan layanan saat ini. Pembeli harus memverifikasi semuanya secara langsung sebelum pengadaan.
Apa yang membuat rute pabrik tergolong sulit bagi AMR?
Dalam evaluasi ini, tingkat kesulitan adalah kombinasi terukur antara transisi atau celah lantai, kemiringan, clearance sempit, hambatan, perubahan lalu lintas, kondisi lokalisasi, dan pengaruh gerakan terhadap muatan. Setiap kondisi memerlukan batas serta pengujian tersendiri.
Apa hasil terpenting dari pilot CARRIE pertama?
Hasil terkuat bukan satu demo yang selesai, melainkan pengiriman berulang dan diakui pada rute sulit yang dipilih, dengan perilaku pengecualian aman, intervensi terdokumentasi, dan recovery yang dapat dilakukan staf lokasi terlatih.
Sumber primer
- CARRIE, Robot Otonom Pengantar Barang di Industri KompleksBRIN · 2026-01-23
COCON menggunakan bantuan AI untuk riset, penyusunan, dan penerjemahan. Pengumuman dan klaim faktual diperiksa terhadap sumber primer tertaut pada 4 Oktober 2026. Analisis operasional dan kriteria pilot adalah usulan COCON; tidak ada uji produk independen atau peninjau manusia yang dinyatakan.
COCON analysis. Pilot suggestions are proposals, not claims of completed customer projects, partnerships, availability, or guaranteed results.
Referensi COCON terkait
Diskusikan workflow ini
Gunakan kerangka audit rute dan penerimaan untuk menetapkan evaluasi CARRIE sesuai kondisi lokasi. Hubungi COCON untuk membahas workflow tanpa mengasumsikan ketersediaan produk, kemitraan BRIN, atau hasil yang dijamin.
COCON Robotics ↗